
Abilis — 文献記載の触覚ハードウェア
センシング
触覚センシング搭載
はい
記載のAbilisハードウェアは4指と掌に計13個の触覚センサーを搭載。
 CEA-List
の高器用ロボットグリッパー
Abilis は、CEA-List が欧州 Tracebot プロジェクトで開発した四指ハンドです。18自由度、14個のアクチュエーター、各指3個と手のひら1個の計13個の触覚センサーを備えます。公式資料によると、アクチュエーターで物体への力を測定し、触覚センサーで接触位置を特定してニューラルネットワークとともに滑りを検出します。単指で2 kgの重りを持ち上げる公式実演と無菌医療製品の双腕操作試験は、接触感知と把持力を組み合わせる研究上の特徴を示しています。
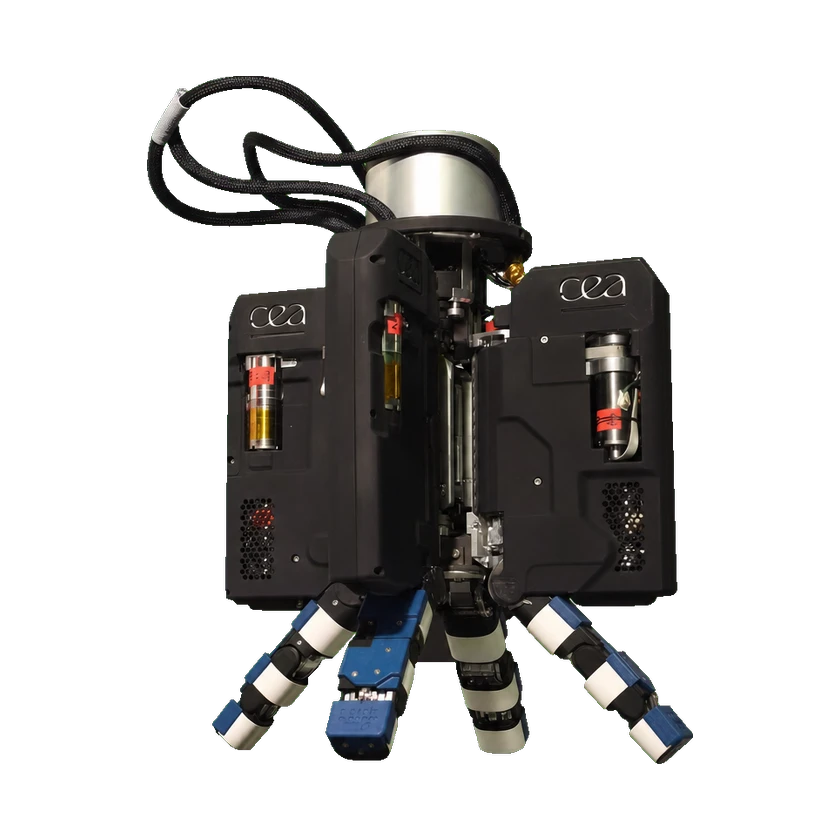
以下はモデルの仕様です。構成固有の値は別途表示します。データ未掲載はゼロや非対応を意味しません。
CEA-Listの研究用ハードウェア:総18自由度のうち14自由度を駆動。
CEA-Listの研究用ハードウェア:総18自由度のうち14自由度を駆動。
CEA-Listの研究用ハードウェア:総18自由度のうち14自由度を駆動。
CEA-Listの研究用ハードウェア:総18自由度のうち14自由度を駆動。
記載のAbilisハードウェアは4指と掌に計13個の触覚センサーを搭載。
関連製品はまだ登録されていません。