
Abilis — Dokumentierte taktile Hardware
Sensorik
Taktiles Sensoriksystem vorhanden
Ja
Die dokumentierte Abilis-Hardware besitzt 13 Tastsensoren an vier Fingern und der Handfläche.
 CEA-List
 dexterous robotic gripper
Abilis ist ein von CEA-List im europäischen Tracebot-Projekt entwickelter vierfingriger Greifer mit 18 Freiheitsgraden, 14 Aktuatoren und 13 taktilen Sensoren: drei je Finger und einer auf der Handfläche. Laut CEA-List messen die Aktuatoren die aufgebrachte Kraft; die taktilen Sensoren lokalisieren Kontakte und erkennen zusammen mit neuronalen Netzen Schlupf. Eine offizielle Demonstration zeigt das Anheben von 2 kg mit einem Finger; sie und Versuche zur beidhändigen Handhabung steriler Medizinprodukte veranschaulichen den Forschungsansatz, Kontaktwahrnehmung und Greifkraft zu verbinden.
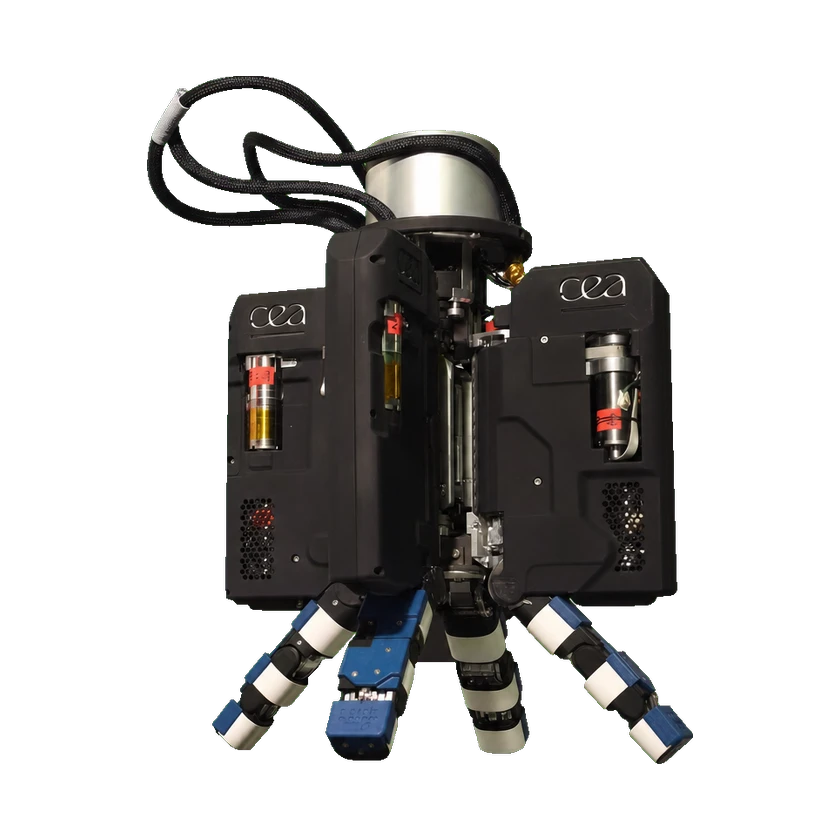
Modellspezifikationen stehen unten. Konfigurationsabhängige Werte werden separat aufgeführt. Fehlende Daten bedeuten weder null noch nicht unterstützt.
CEA-List-Forschungshardware: insgesamt 18 Freiheitsgrade, davon 14 angetrieben.
CEA-List-Forschungshardware: insgesamt 18 Freiheitsgrade, davon 14 angetrieben.
CEA-List-Forschungshardware: insgesamt 18 Freiheitsgrade, davon 14 angetrieben.
CEA-List-Forschungshardware: insgesamt 18 Freiheitsgrade, davon 14 angetrieben.
Die dokumentierte Abilis-Hardware besitzt 13 Tastsensoren an vier Fingern und der Handfläche.
Noch keine verwandten Produkte erfasst.