이동공식 발표
보행
Unitree states that H1 can walk and run autonomously in complex terrain and environments.
Unitree H1은 키 180cm, 무게 47kg의 휴머노이드로, 다리 5자유도, 팔 4자유도, 속도 3.3m/s 및 864Wh 배터리를 갖추고 있습니다.
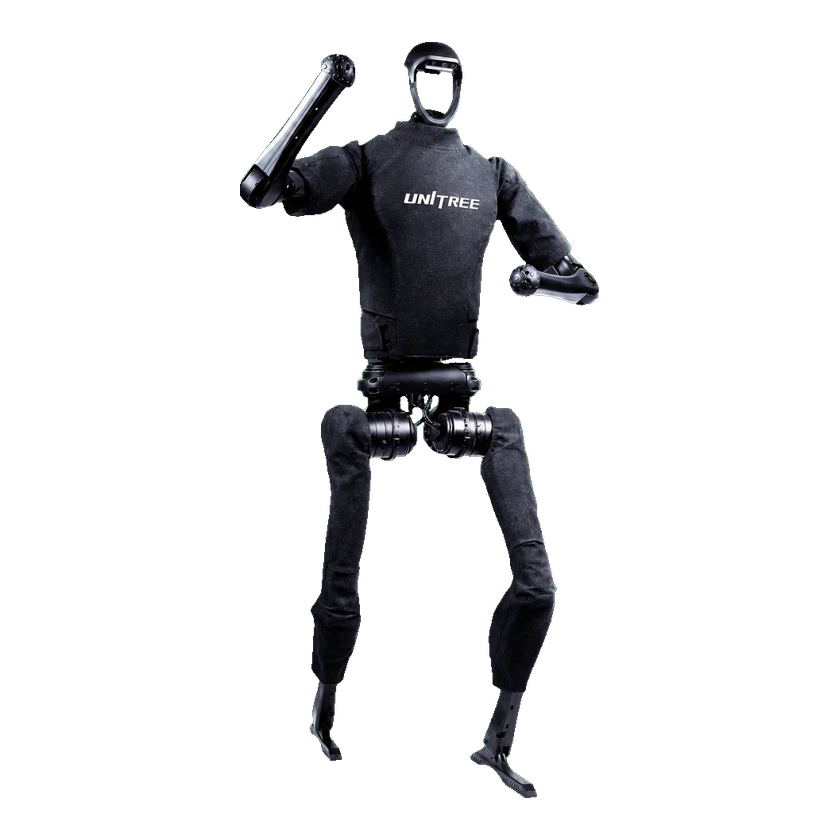
Unitree states that H1 can walk and run autonomously in complex terrain and environments.
Unitree describes H1 as having a stable gait and highly flexible movement capabilities.
개발 구성: Original H1 (not H1-2)
Exact documented development profile. Hardware, firmware and access conditions are recorded per capability.
Model-specific Python SDK2 example. Requires the matching SDK2 firmware, developer access and network setup; disable competing high-level control as documented.
Official ROS 2 examples; match CycloneDDS, message definitions and the installed firmware.
관절 수준 제어, C++ SDK, 위치 명령, 속도 명령 및 PD + 피드포워드 토크 · Official C++ low-level example exposes q/dq, PD gains and feedforward torque. Requires the matching hardware and low-level control permissions; not a direct torque-mode claim.
예제나 보조 도구만 공개되어 있으며 핵심 시스템의 공개를 의미하지 않습니다.
이 항목을 판단할 검증된 근거가 부족합니다.
이 항목을 판단할 검증된 근거가 부족합니다.
| 유형 | 자료 | 라이선스 | 적용 버전 | 열기 |
|---|---|---|---|---|
| 코드 | Unitree SDK2 Python GitHub · unitreerobotics/unitree_sdk2_python Pinned source revision 814556d15970dd2ecf1c9984e845ca02ab07e206. License applies to this repository; hardware, firmware, dependencies and robot access have separate terms. | BSD-3-Clause | h1_original | 열기 GitHub |
| 코드 | H1 Python SDK 무선 컨트롤러 예제 GitHub · unitreerobotics/unitree_sdk2_python 공식 SDK 예제는 H1 무선 컨트롤러 데이터 읽기를 지원합니다. 소스의 H1 메시지 유형 설정을 따라야 합니다. 전체 온보드 시스템 공개를 의미하지 않습니다. | BSD-3-Clause | H1 | 열기 GitHub |
| 시뮬레이션 | H1 ROS 로봇 모델 및 시뮬레이션 에셋 GitHub · unitreerobotics/unitree_ros 공식 ROS 저장소에 명시된 모델입니다. 시각화·시뮬레이션 에셋이며 제조 도면 또는 전체 온보드 소프트웨어 공개를 의미하지 않습니다. 모델 구성을 확인해야 합니다. | BSD-3-Clause | H1 | 열기 GitHub |
상태는 과거 자료에 기반하며 이후 운영 상황은 알 수 없습니다.
배치 기록 1 · 고객 테스트 1 · 프로젝트 실제 대수 · 미공개
潮新闻 reported on 2024-11-10 that a Unitree H1 had recently completed an assembly test on a dynamic line at a Geely subsidiary factory; the photo caption credits Geely’s Guiyang factory. The article says the motions were not yet seamless. The report date is not the test date. The test date, unit count, payment, and any later or current operation are unknown.