
コンポーネント
部品名、型番、企業を検索
コンポーネント製品を221件表示
| コンポーネント | 組織 | 国・地域 | 製品ステータス | 利用状況 | 指の数 | 関節数 | 能動自由度 | 本体重量上限 | 通信インターフェース | 触覚センシング | 操作 | ||
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
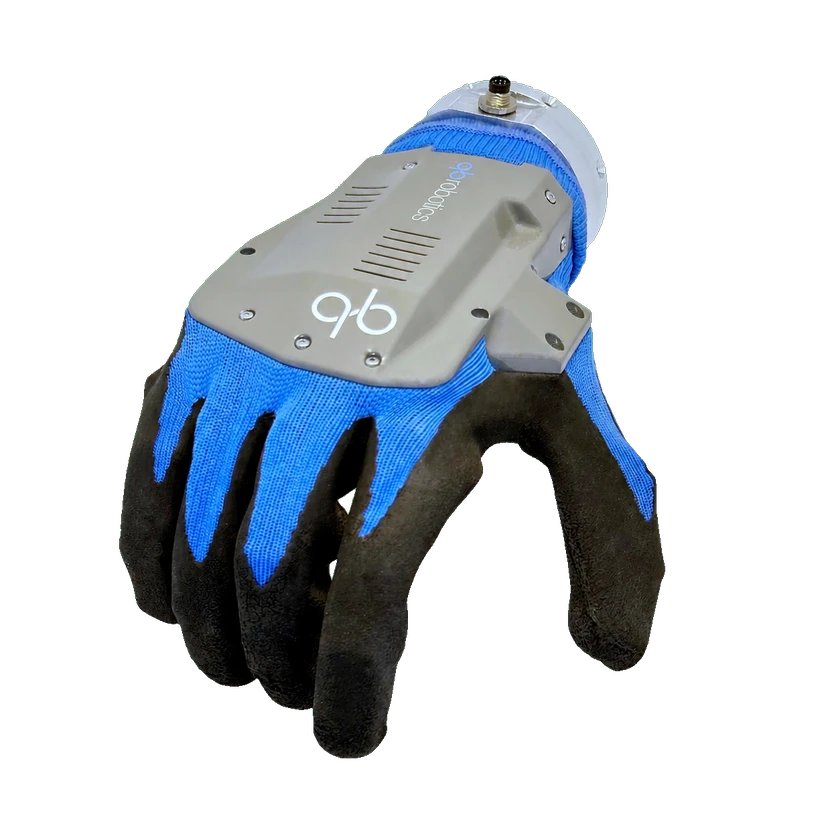 qb SoftHand Researchqb SoftHand Research | qbrobotics | イタリア | — | 未公開 | 5 本 | 19 関節 | 1 自由度 | 0.77 kg | USB / RS485 | — | — | 2026-08-31 | |
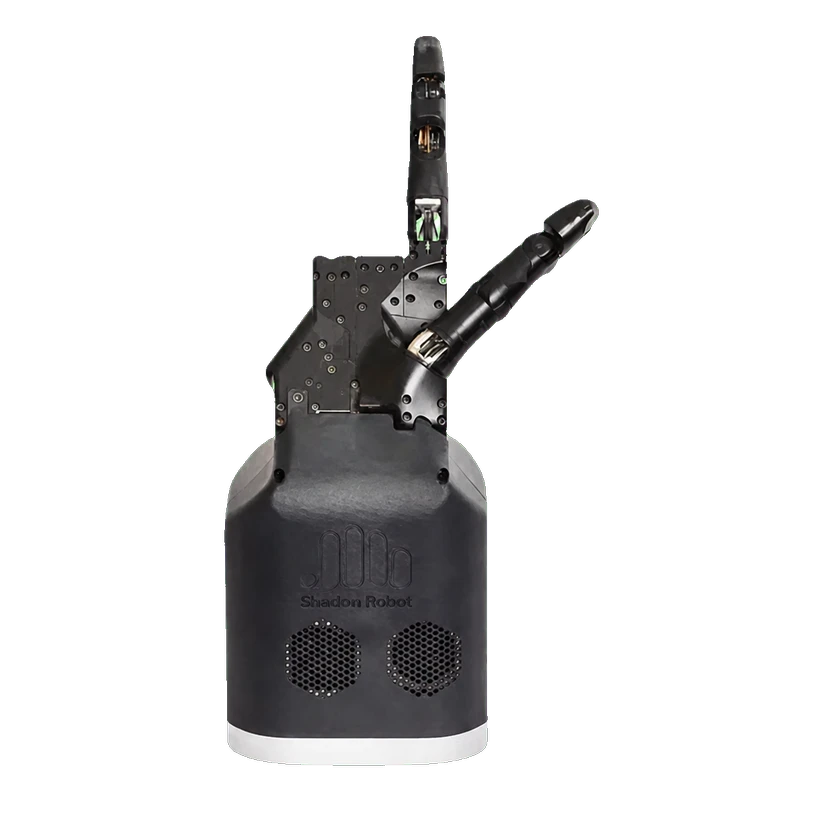 Shadow Dexterous Hand Super LiteShadow Dexterous Hand Super Lite | Shadow Robot | イギリス | — | 未公開 | 2 本 | 8 関節 | 7 自由度 | 1.8 kg | — | — | — | 2026-09-13 | |
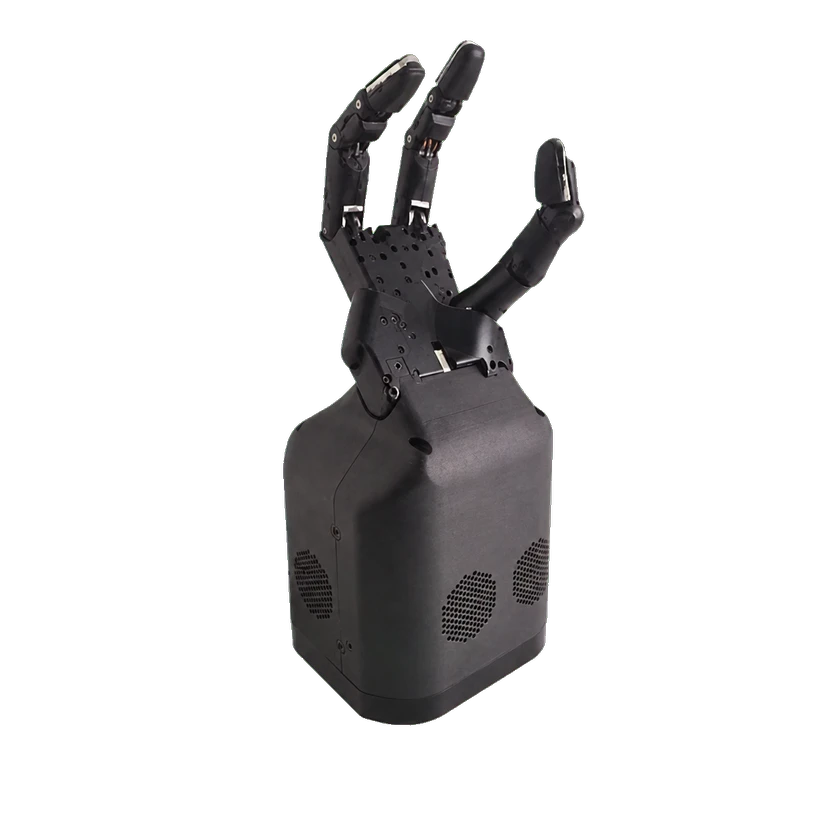 Shadow Dexterous Hand Extra LiteShadow Dexterous Hand Extra Lite | Shadow Robot | イギリス | — | 未公開 | 3 本 | 12 関節 | 10 自由度 | 2.1 kg | EtherCAT | 搭載 | — | 2026-08-28 | |
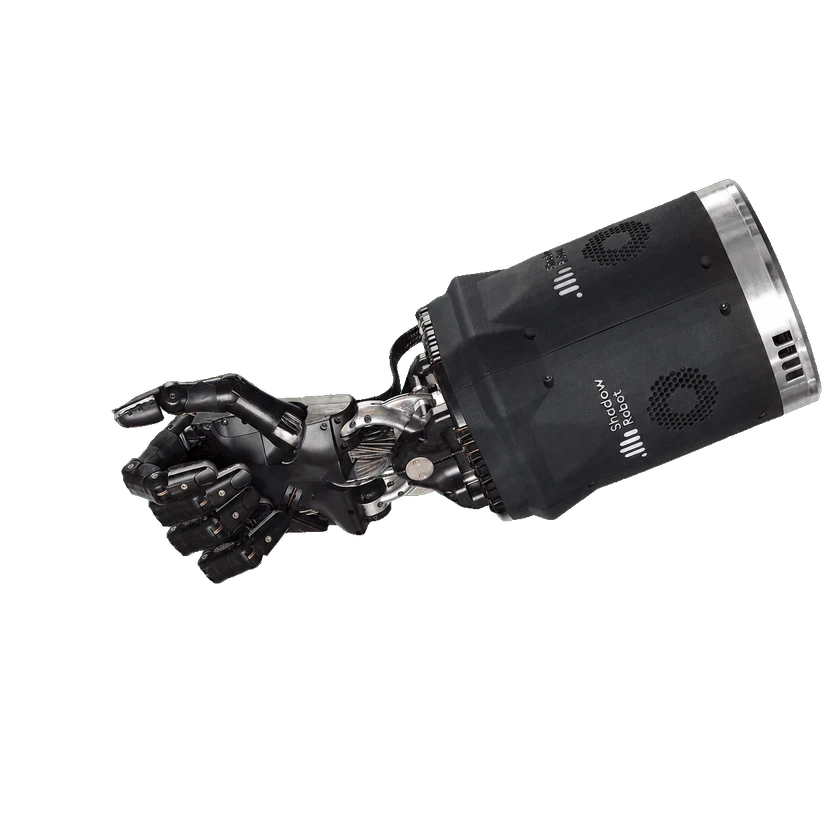 Shadow Dexterous Hand LiteShadow Dexterous Hand Lite | Shadow Robot | イギリス | — | 未公開 | 4 本 | 16 関節 | 13 自由度 | 2.4 kg | EtherCAT | 搭載 | — | 2026-08-28 | |
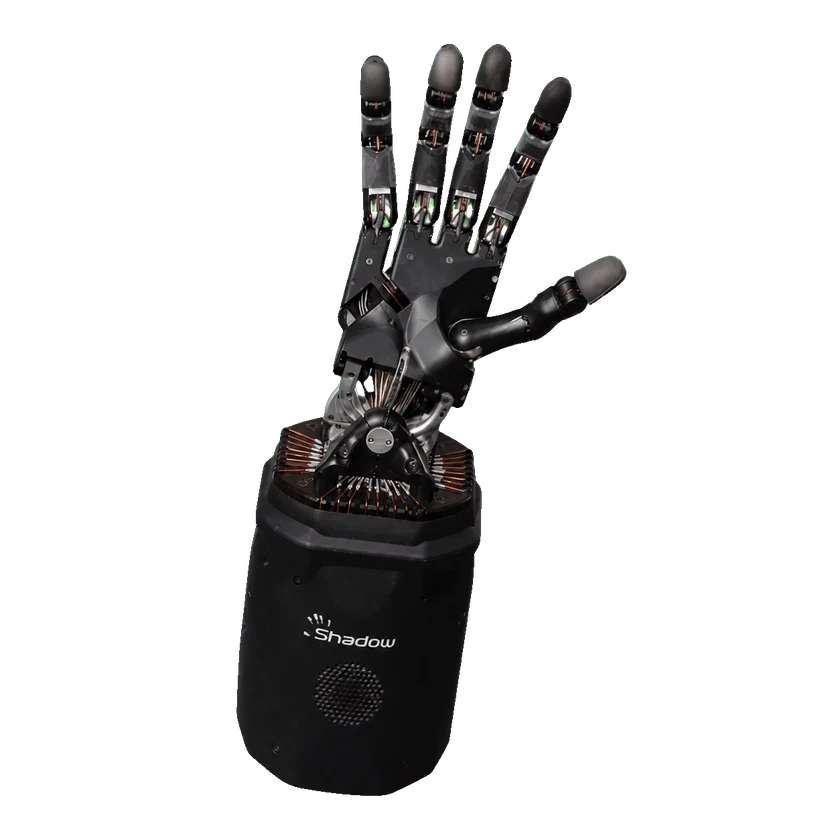 Shadow Dexterous HandShadow Dexterous Hand | Shadow Robot | イギリス | — | 未公開 | 5 本 | 24 関節 | 20 自由度 | 4.3 kg | EtherCAT | 搭載 | — | 2026-08-31 | |
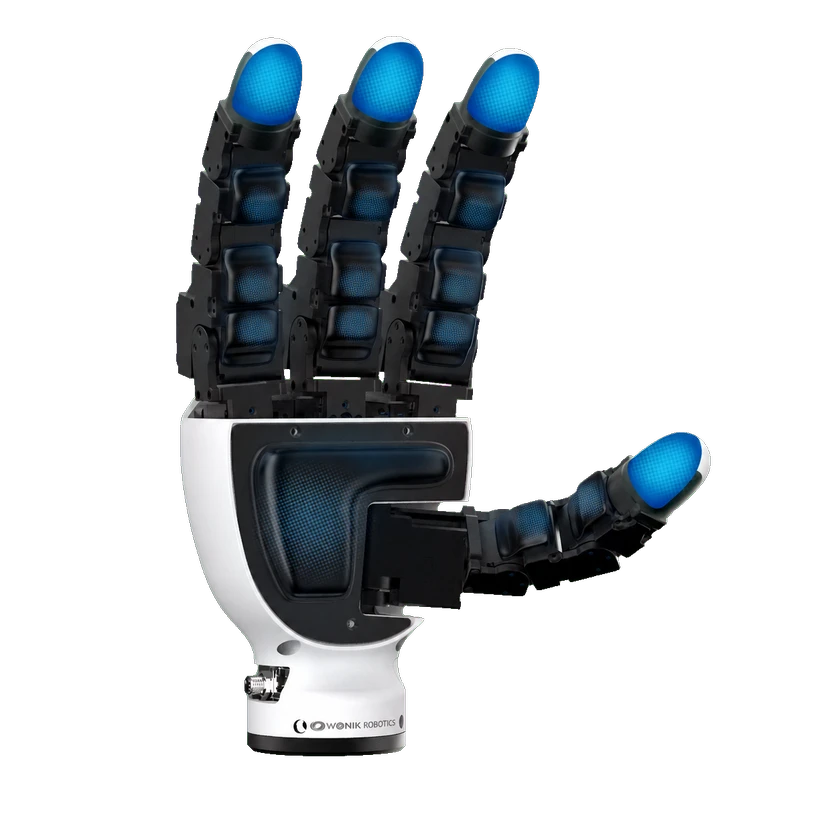 Allegro Hand V5 SenseAllegro Hand V5 Sense | Wonik Robotics | 韓国 | — | 未公開 | 4 本 | 16 関節 | 16 自由度 | 1.24 kg | CAN | 搭載 | — | 2026-08-31 | |
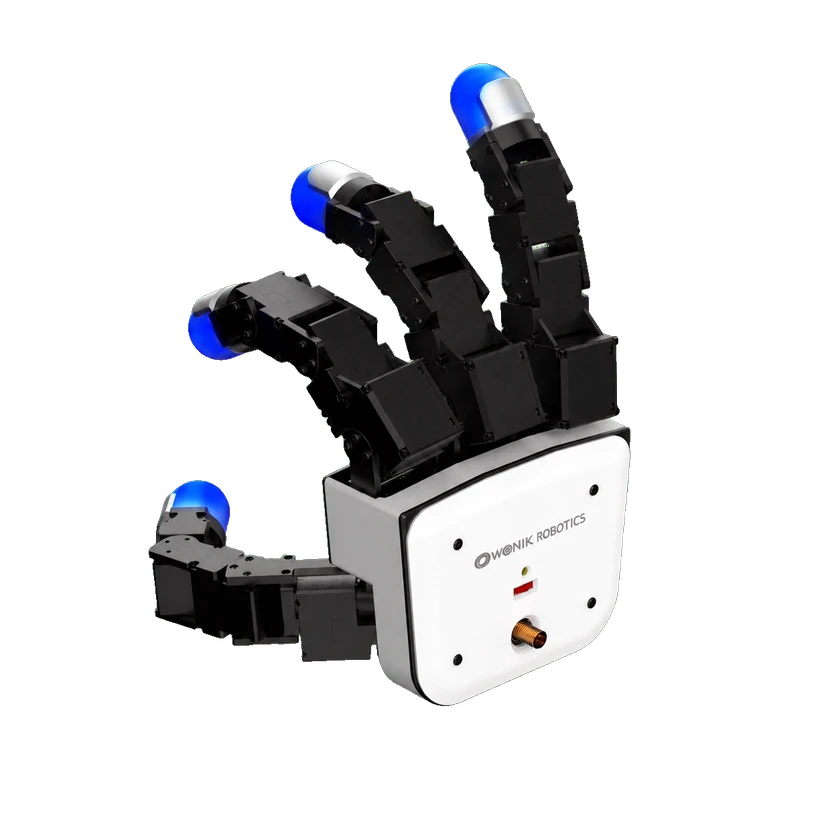 Allegro Hand V5 PlusAllegro Hand V5 Plus | Wonik Robotics | 韓国 | — | 未公開 | 4 本 | 16 関節 | 16 自由度 | 1.02 kg | CAN | 搭載 | — | 2026-08-31 | |
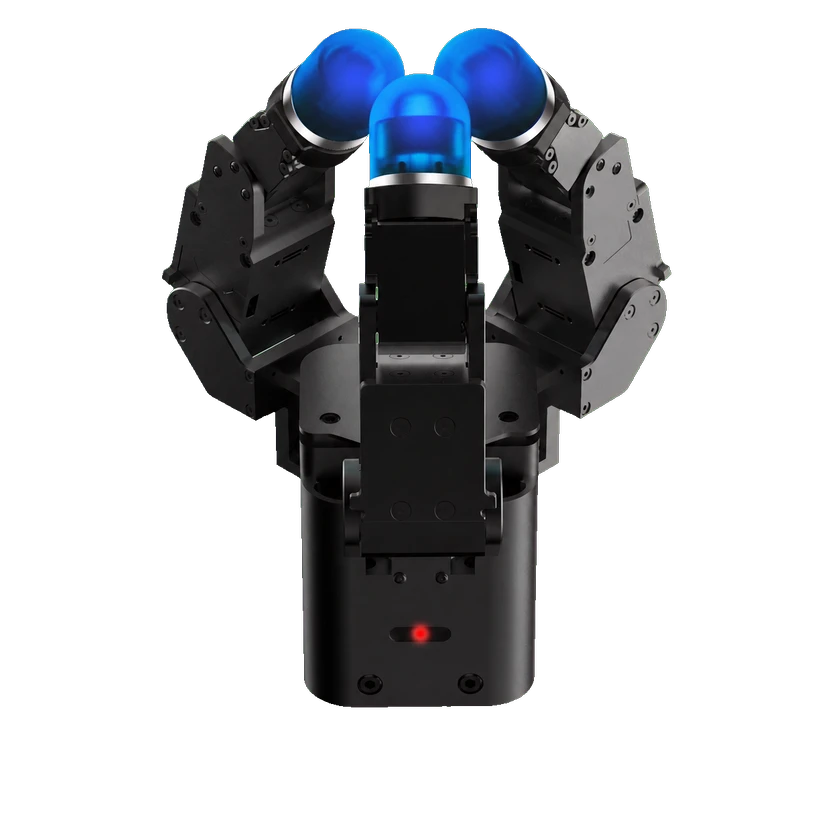 Allegro Hand V5Allegro Hand V5 | Wonik Robotics | 韓国 | — | 未公開 | 3 本 | 9 関節 | 9 自由度 | 1.05 kg | CAN | 搭載 | — | 2026-08-31 | |
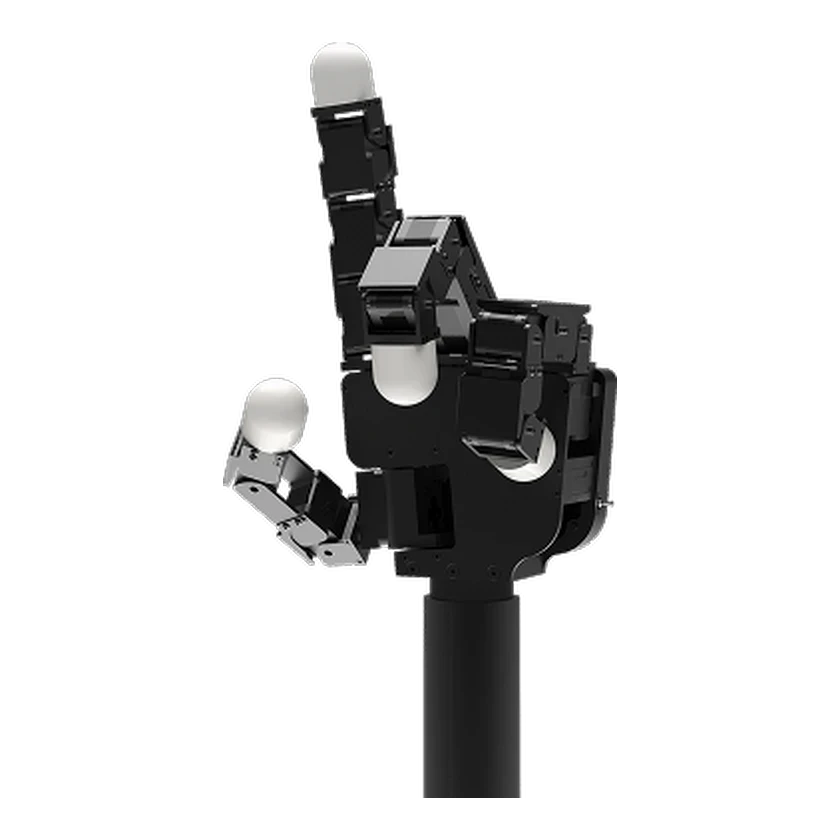 Allegro HandAllegro Hand V4 | Wonik Robotics | 韓国 | 商用化 | 未公開 | 4 本 | 16 関節 | 16 自由度 | 1.08 kg | — | — | — | 2026-09-07 | |
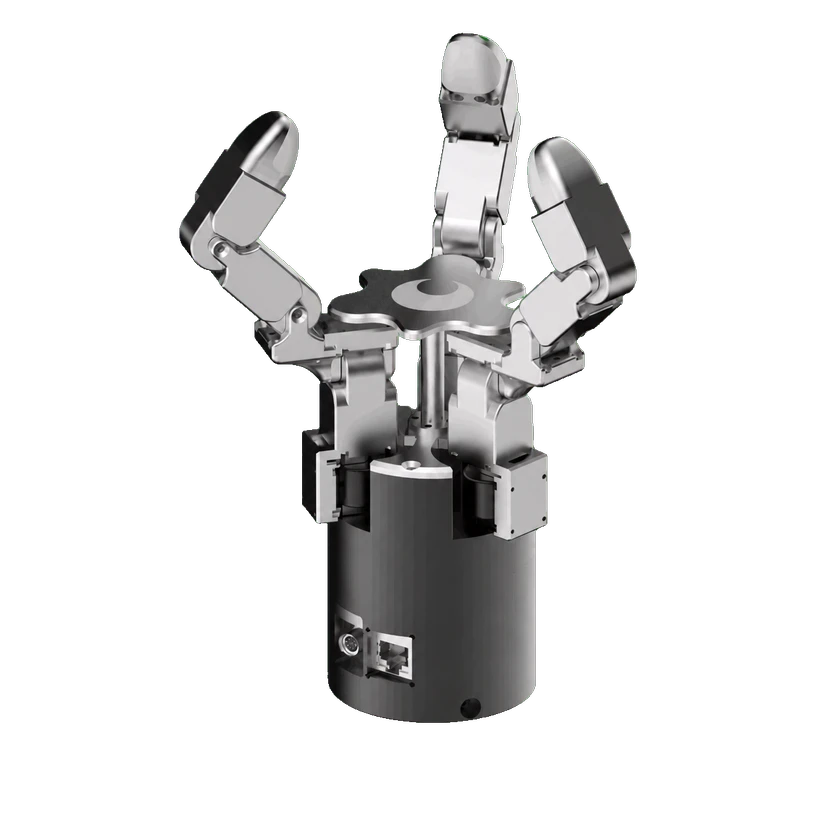 DG-3F-MDG-3F-M | Tesollo | 韓国 | — | 未公開 | 3 本 | 12 関節 | 12 自由度 | 1.11 kg | Ethernet | — | — | 2026-08-31 | |
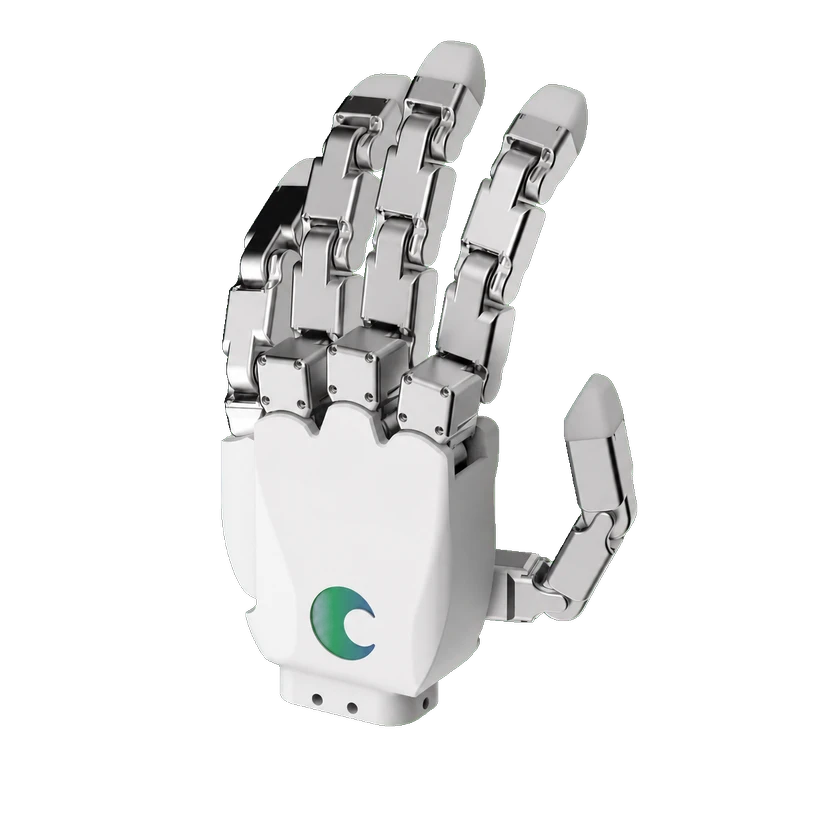 DG-5F-S 20-DoFDG-5F-S 20-DoF | Tesollo | 韓国 | — | 未公開 | 5 本 | 20 関節 | 20 自由度 | 0.88 kg | Ethernet | 搭載 | — | 2026-09-09 | |
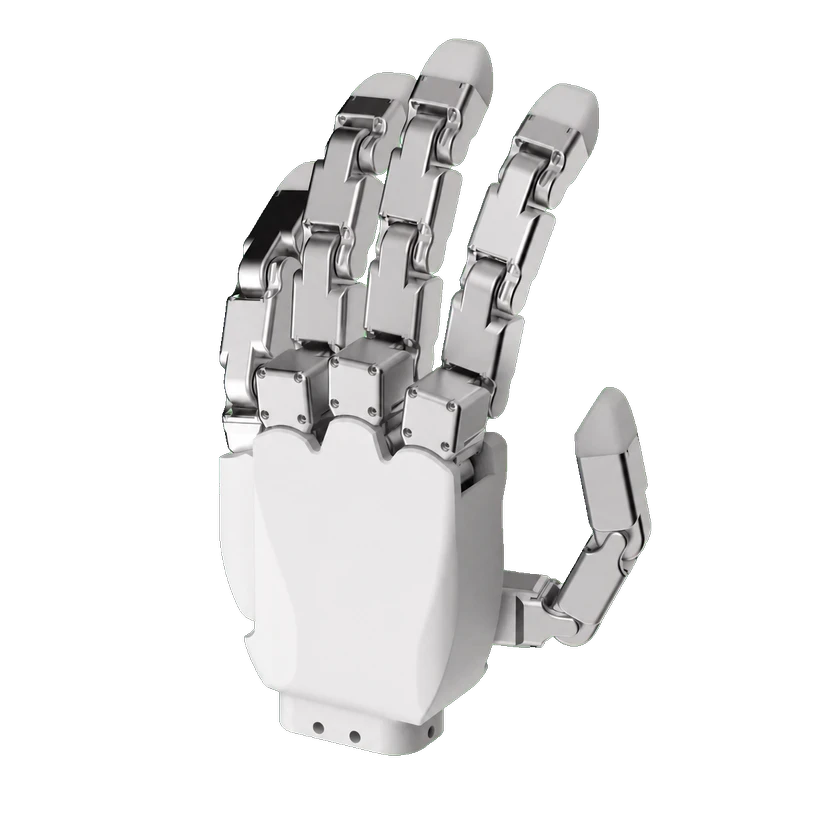 DG-5F-MDG-5F-M | Tesollo | 韓国 | — | 未公開 | 5 本 | 20 関節 | 20 自由度 | 1.76 kg | Ethernet / シリアル | — | — | 2026-09-09 |
情報源または訂正を送信