
부품
부품 이름, 모델 또는 회사 검색
부품 모델 221개 표시
| 부품 | 조직 | 국가 | 제품 상태 | 이용 가능 상태 | 손가락 수 | 관절 수 | 능동 자유도 | 본체 중량 상한 | 통신 인터페이스 | 촉각 센싱 | 작업 | ||
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
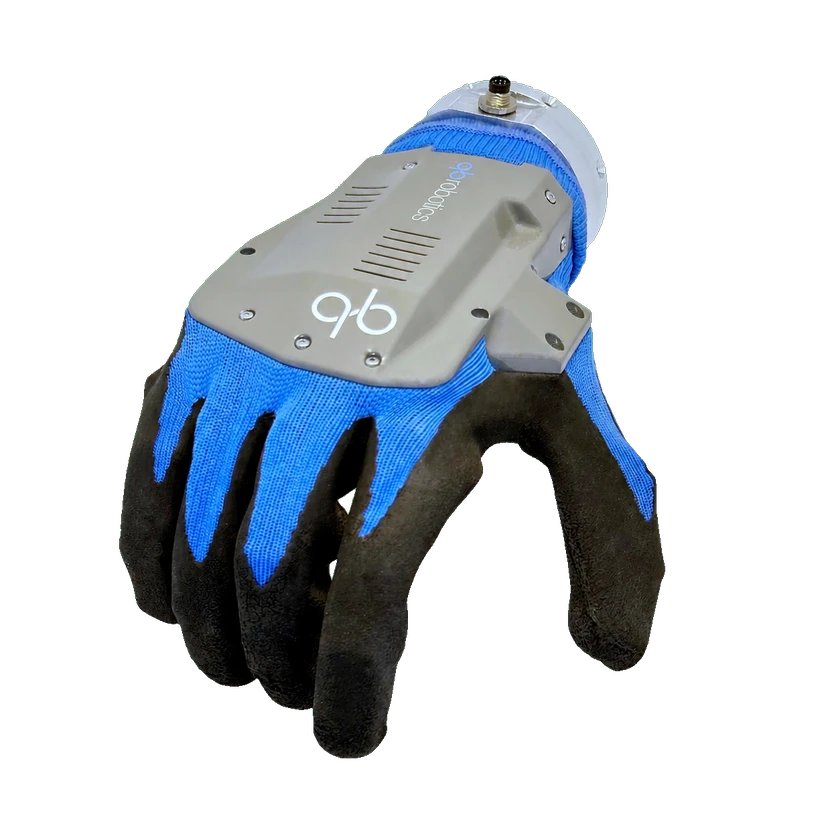 qb SoftHand Researchqb SoftHand Research | qbrobotics | 이탈리아 | — | 미공개 | 5개 | 19 관절 | 1 자유도 | 0.77 kg | USB / RS485 | — | — | 2026-08-31 | |
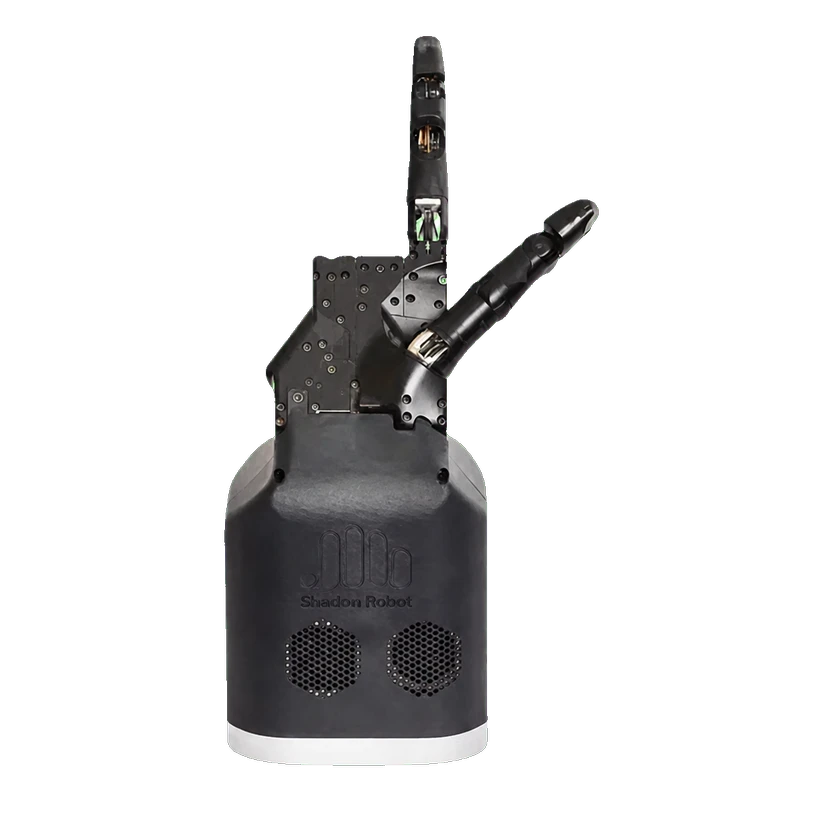 Shadow Dexterous Hand Super LiteShadow Dexterous Hand Super Lite | Shadow Robot 로보틱스 | 영국 | — | 미공개 | 2개 | 8 관절 | 7 자유도 | 1.8 kg | — | — | — | 2026-09-13 | |
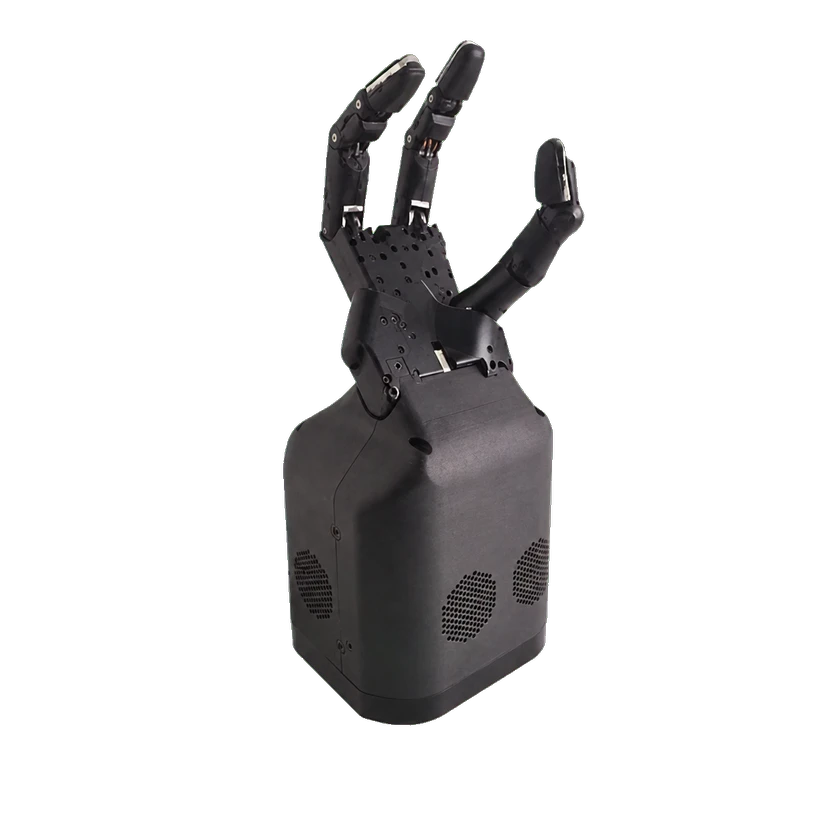 Shadow Dexterous Hand Extra LiteShadow Dexterous Hand Extra Lite | Shadow Robot 로보틱스 | 영국 | — | 미공개 | 3개 | 12 관절 | 10 자유도 | 2.1 kg | EtherCAT | 탑재 | — | 2026-08-28 | |
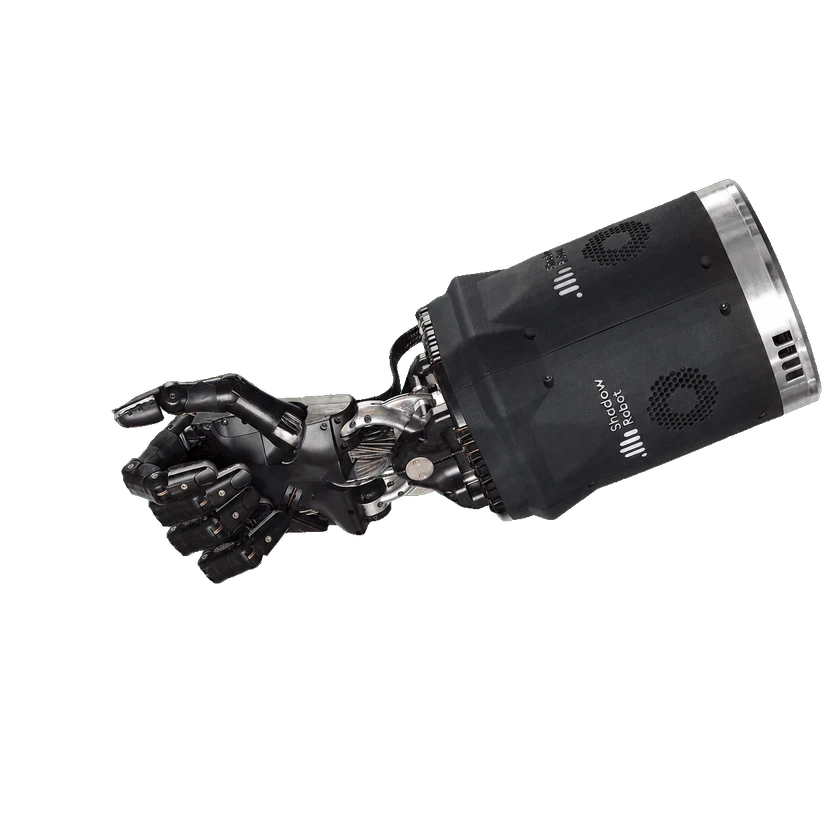 Shadow Dexterous Hand LiteShadow Dexterous Hand Lite | Shadow Robot 로보틱스 | 영국 | — | 미공개 | 4개 | 16 관절 | 13 자유도 | 2.4 kg | EtherCAT | 탑재 | — | 2026-08-28 | |
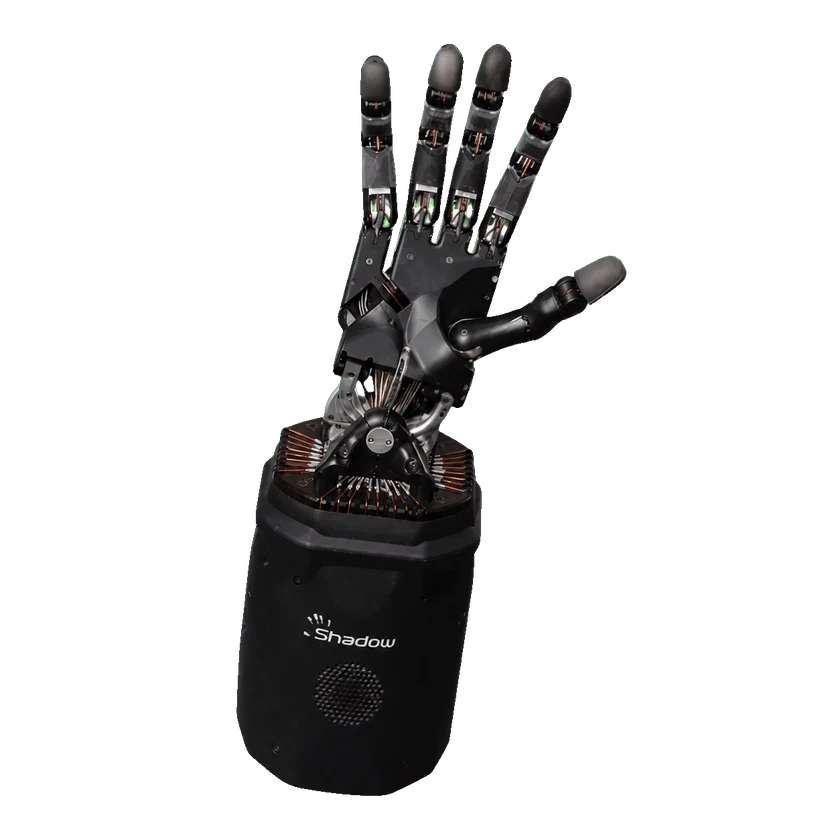 Shadow Dexterous HandShadow Dexterous Hand | Shadow Robot 로보틱스 | 영국 | — | 미공개 | 5개 | 24 관절 | 20 자유도 | 4.3 kg | EtherCAT | 탑재 | — | 2026-08-31 | |
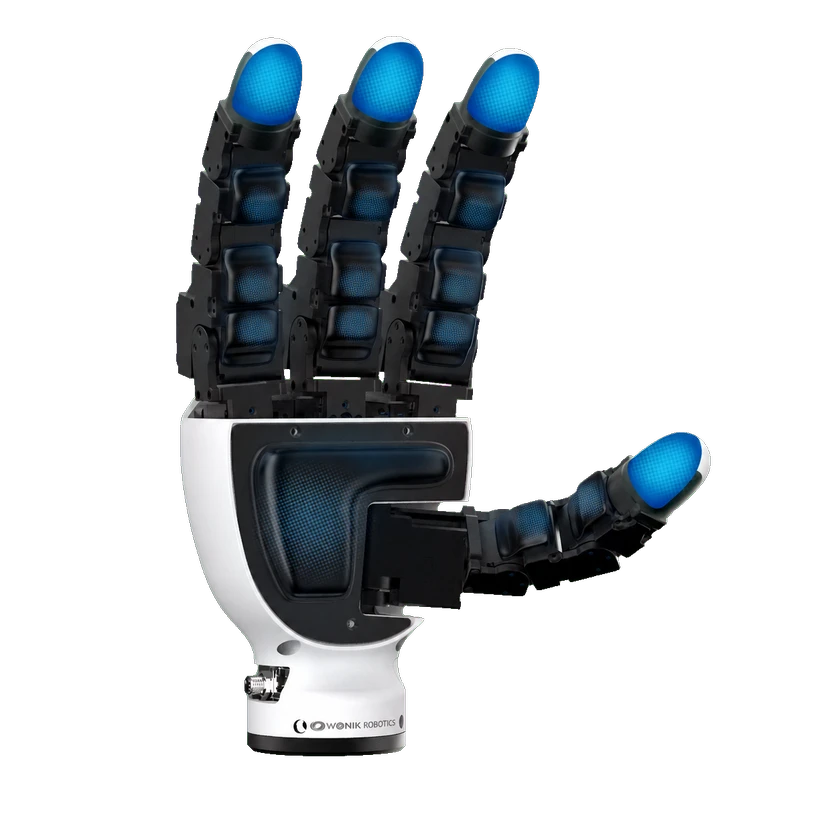 Allegro Hand V5 SenseAllegro Hand V5 Sense | Wonik Robotics 로보틱스 | 대한민국 | — | 미공개 | 4개 | 16 관절 | 16 자유도 | 1.24 kg | CAN | 탑재 | — | 2026-08-31 | |
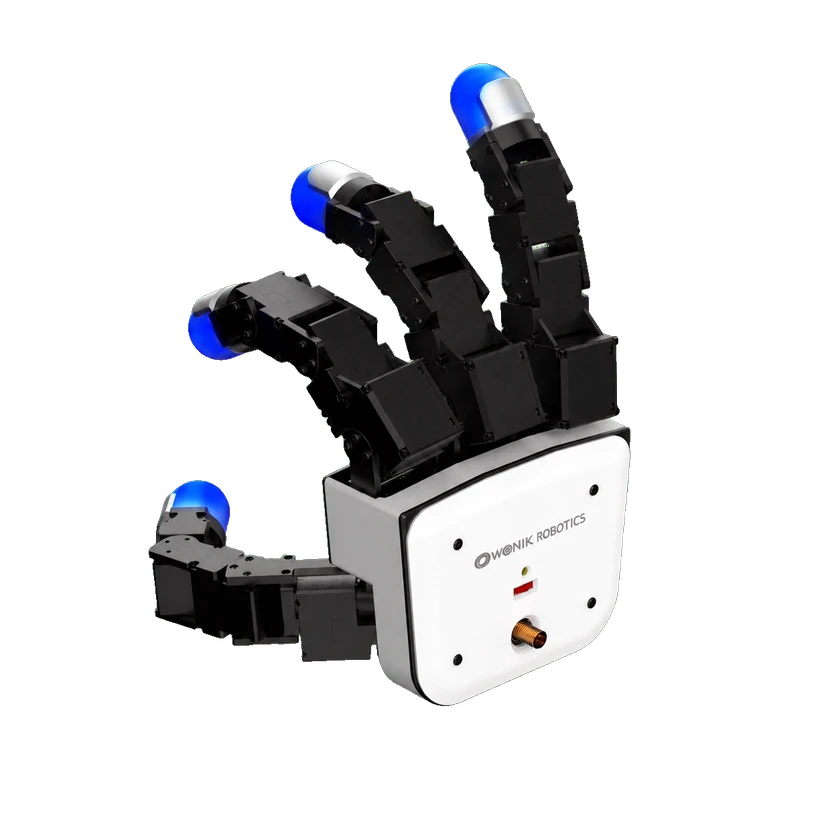 Allegro Hand V5 PlusAllegro Hand V5 Plus | Wonik Robotics 로보틱스 | 대한민국 | — | 미공개 | 4개 | 16 관절 | 16 자유도 | 1.02 kg | CAN | 탑재 | — | 2026-08-31 | |
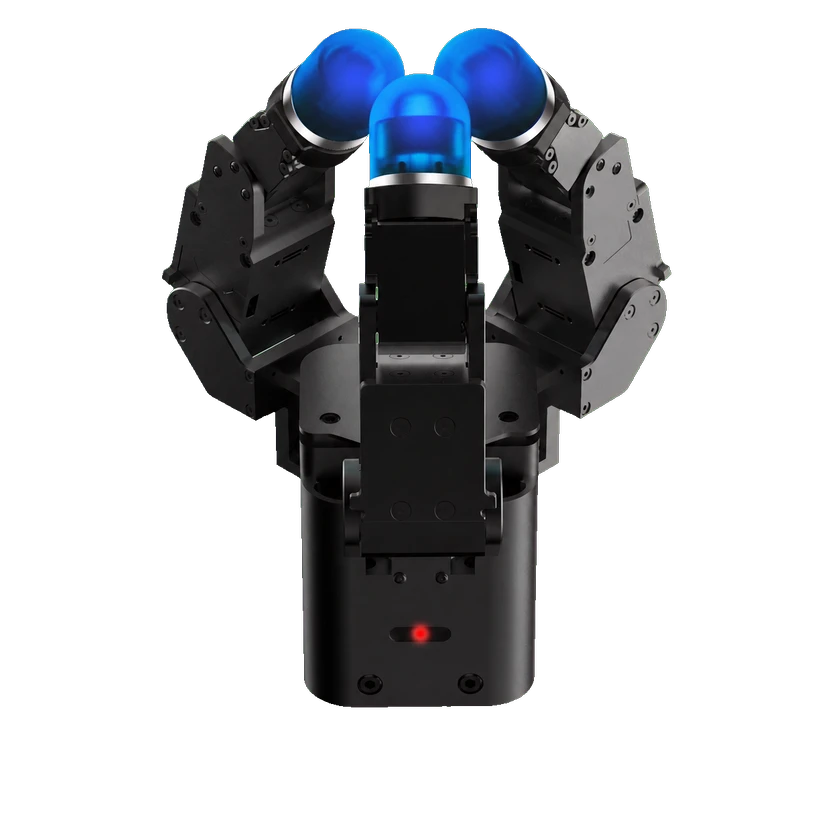 Allegro Hand V5Allegro Hand V5 | Wonik Robotics 로보틱스 | 대한민국 | — | 미공개 | 3개 | 9 관절 | 9 자유도 | 1.05 kg | CAN | 탑재 | — | 2026-08-31 | |
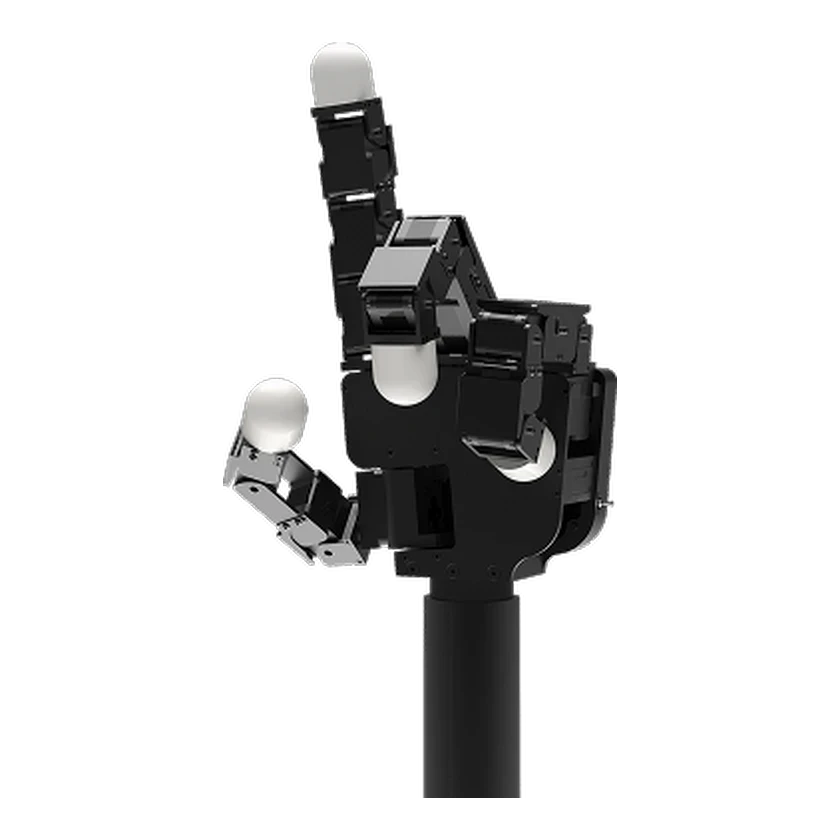 Allegro HandAllegro Hand V4 | Wonik Robotics 로보틱스 | 대한민국 | 상용화 | 미공개 | 4개 | 16 관절 | 16 자유도 | 1.08 kg | — | — | — | 2026-09-07 | |
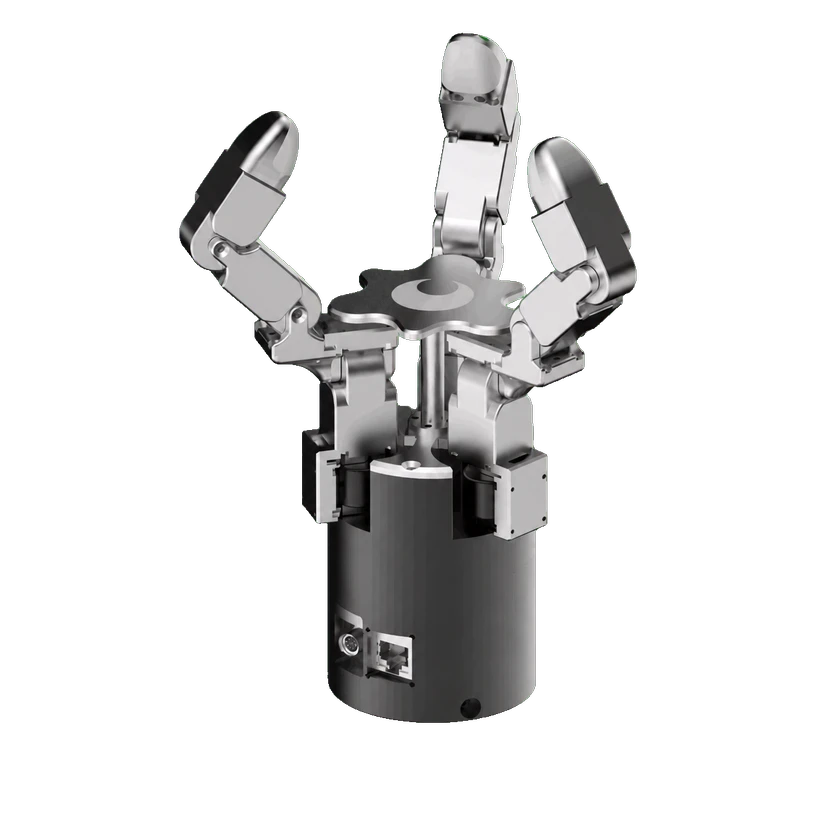 DG-3F-MDG-3F-M | Tesollo 테솔로 | 대한민국 | — | 미공개 | 3개 | 12 관절 | 12 자유도 | 1.11 kg | Ethernet | — | — | 2026-08-31 | |
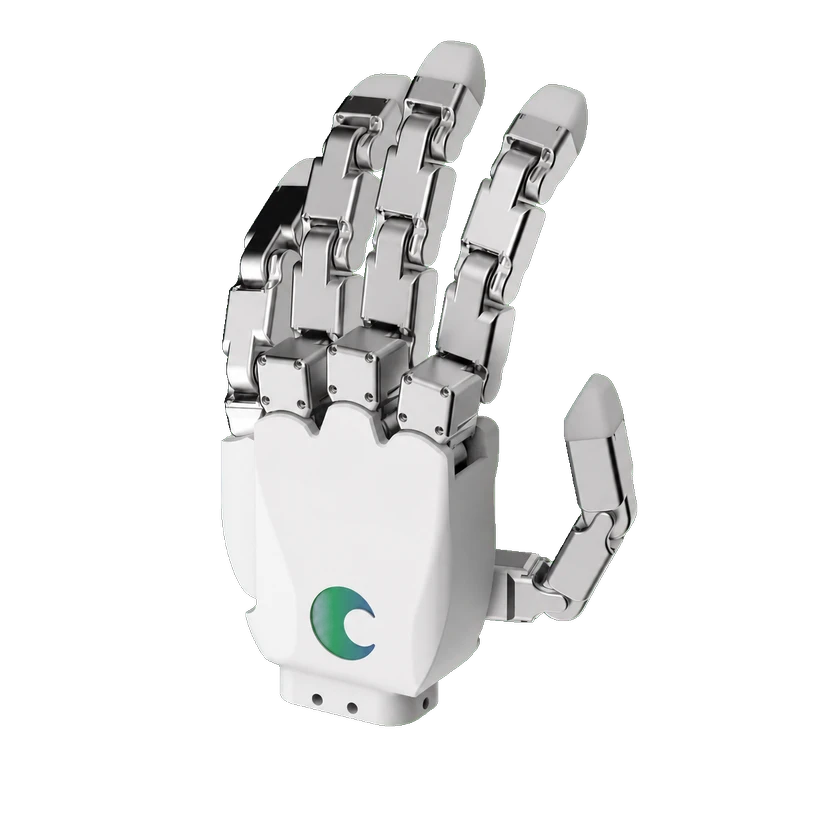 DG-5F-S 20-DoFDG-5F-S 20-DoF | Tesollo 테솔로 | 대한민국 | — | 미공개 | 5개 | 20 관절 | 20 자유도 | 0.88 kg | Ethernet | 탑재 | — | 2026-09-09 | |
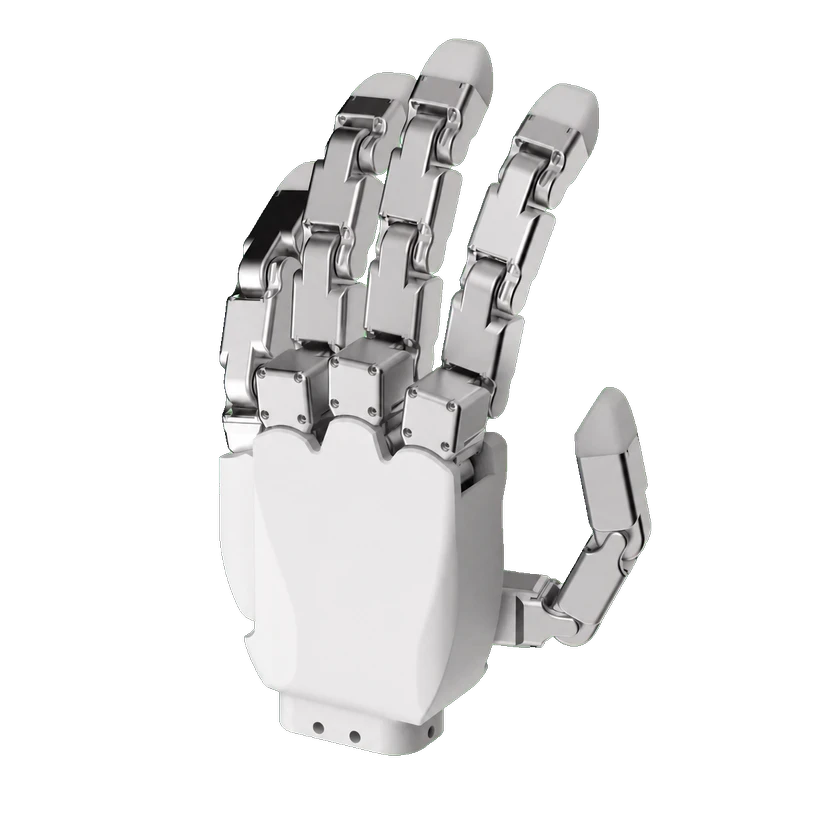 DG-5F-MDG-5F-M | Tesollo 테솔로 | 대한민국 | — | 미공개 | 5개 | 20 관절 | 20 자유도 | 1.76 kg | Ethernet / 시리얼 | — | — | 2026-09-09 |
출처 또는 수정 제안 보내기