
부품
부품 이름, 모델 또는 회사 검색
부품 모델 221개 표시
| 부품 | 조직 | 국가 | 제품 상태 | 이용 가능 상태 | 손가락 수 | 관절 수 | 능동 자유도 | 본체 중량 상한 | 통신 인터페이스 | 촉각 센싱 | 작업 | ||
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
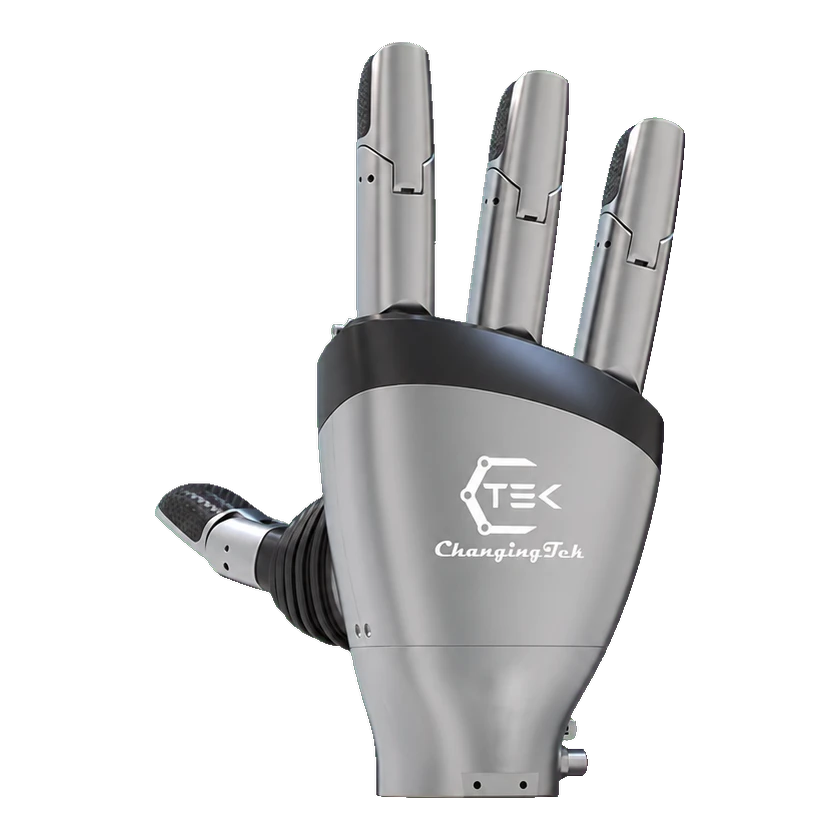 Humanoid Gripper SeriesCTDH08DR | Changingtek Robotics Technology (Suzhou) Co., Ltd. | 중국 | — | 미공개 | 4개 | — | — | 0.7 kg | — | — | — | 2026-09-06 | |
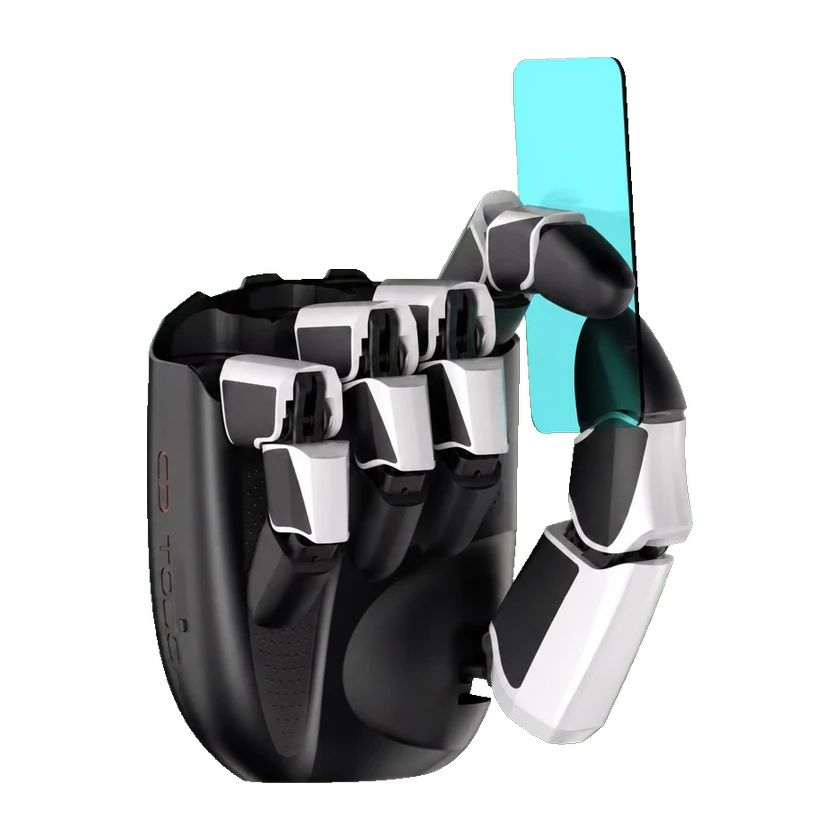 Mozart 시리즈Mozart 1.0 | Chundong Touch | 중국 | — | 미공개 | — | — | 6 자유도 | 0.84 kg | — | — | — | 2026-09-12 | |
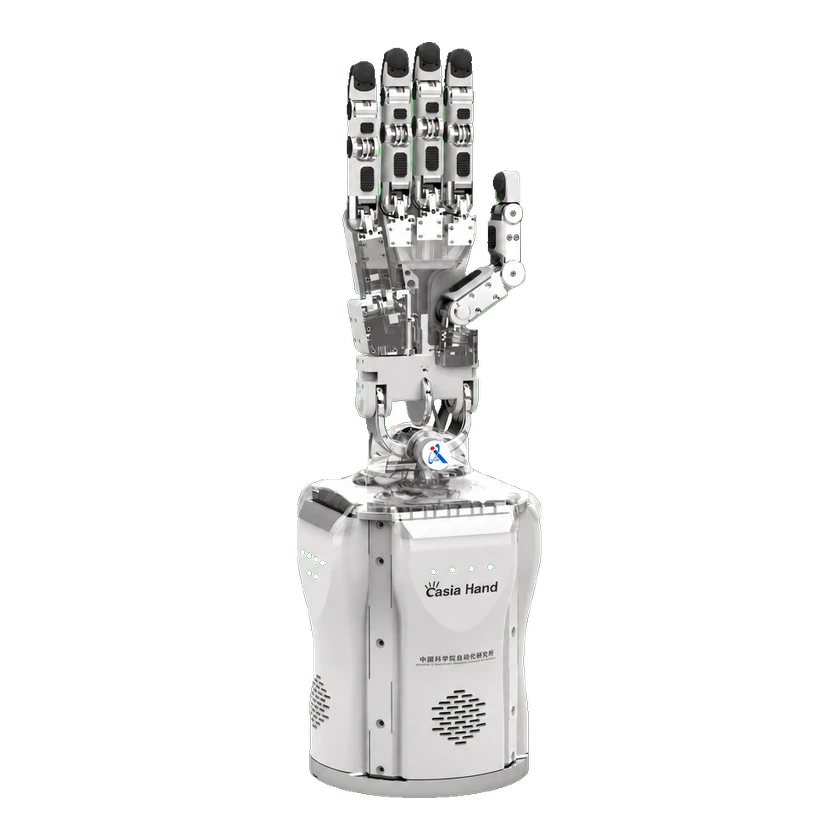 Casia HandCasia Hand-H | Zhongke Guiji (Nanjing) Robot Co., Ltd. | 중국 | — | 미공개 | 5개 | — | 25 자유도 | — | — | — | — | 2026-09-03 | |
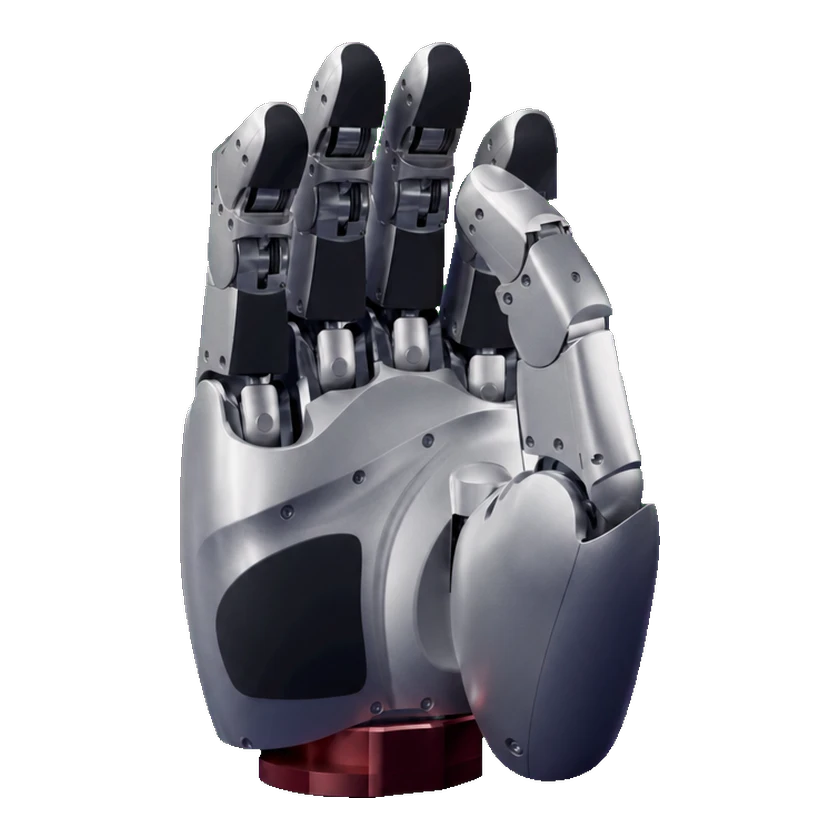 Agile HandAgile Hand | Agile Robots SE | 독일 | 상용화 | 미공개 | 5개 | 21 관절 | 16 자유도 | 1.5 kg | — | — | — | 2026-09-06 | |
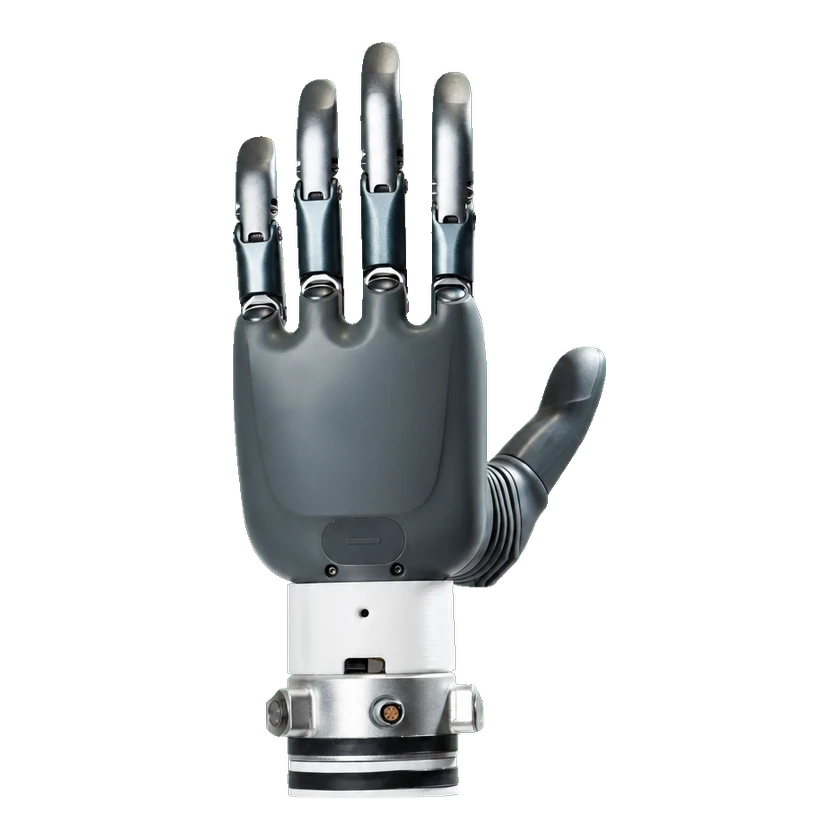 Revo 1Revo 1 Basic | BrainCo | 중국 | 상용화 | 미공개 | 5개 | 6 관절 | 6 자유도 | — | — | — | — | 2026-09-07 | |
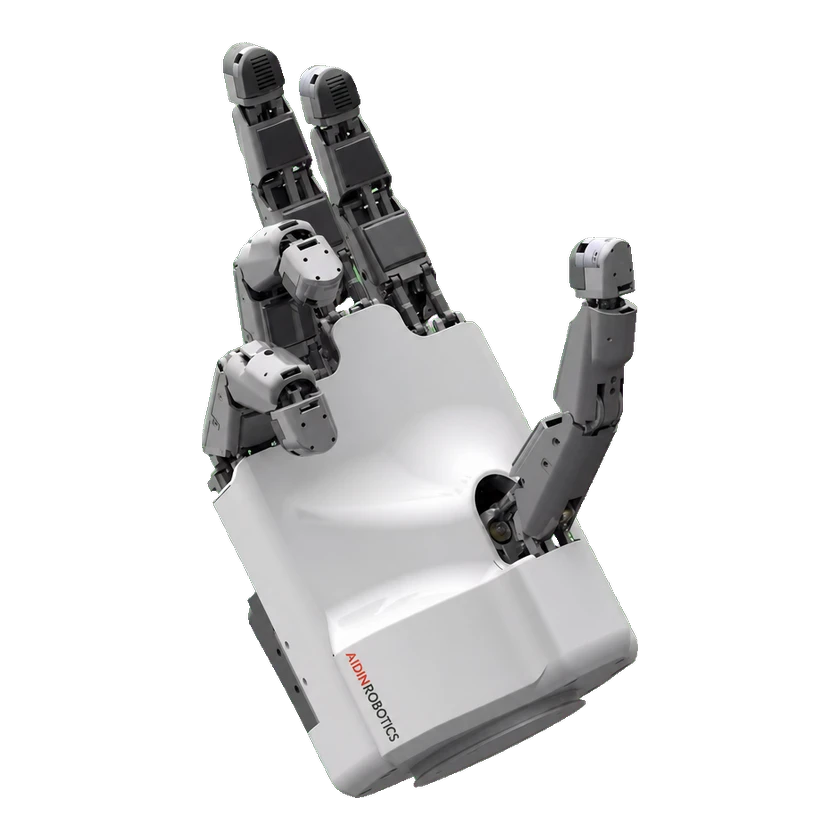 AIDIN-HandAIDIN-Hand Gen1 | 에이딘로보틱스 | 대한민국 | 상용화 | 판매 중 | 5개 | — | 15 자유도 | 1.3 kg | — | — | — | 2026-09-14 | |
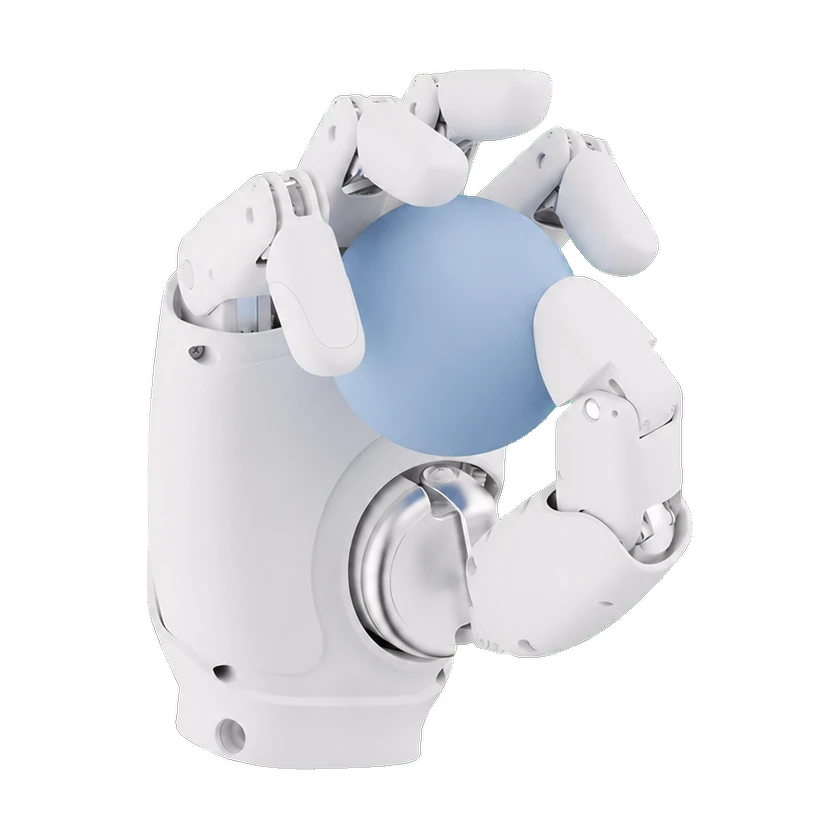 AGIBOT OmniHand 2025OmniHand 2025 | AGIBOT | 중국 | — | — | 5개 | — | 10 자유도 | ≤0.51 kg | CAN-FD / RS485 | — | — | 2026-09-03 | |
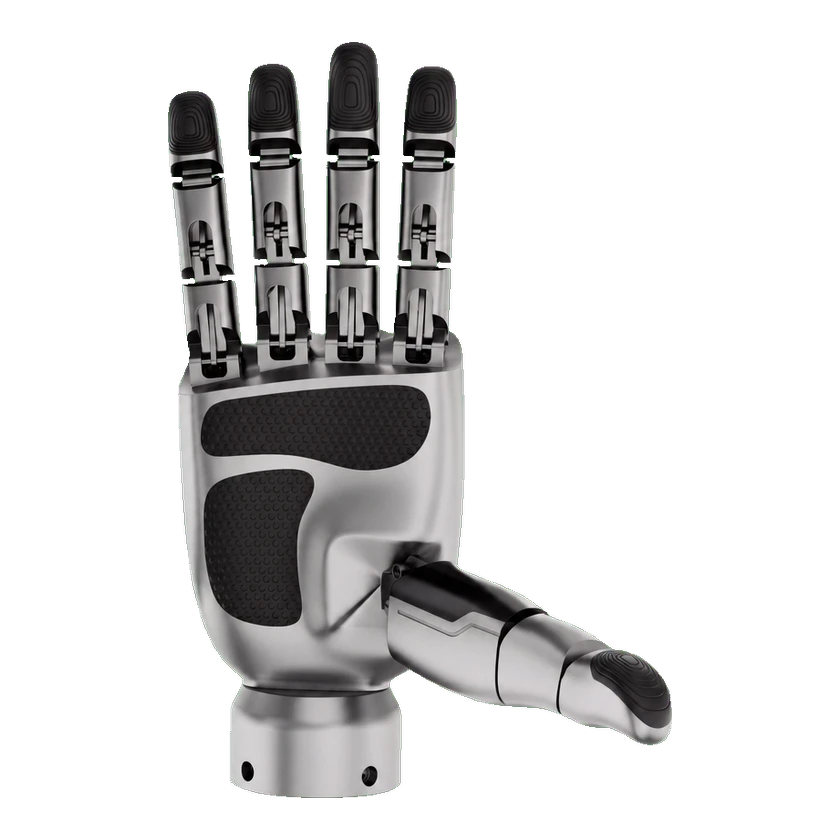 eHand-6eHand-6 | HITBOT | 중국 | 상용화 | 판매 중 | 5개 | 15 관절 | 6 자유도 | 0.72 kg | — | — | — | 2026-09-06 | |
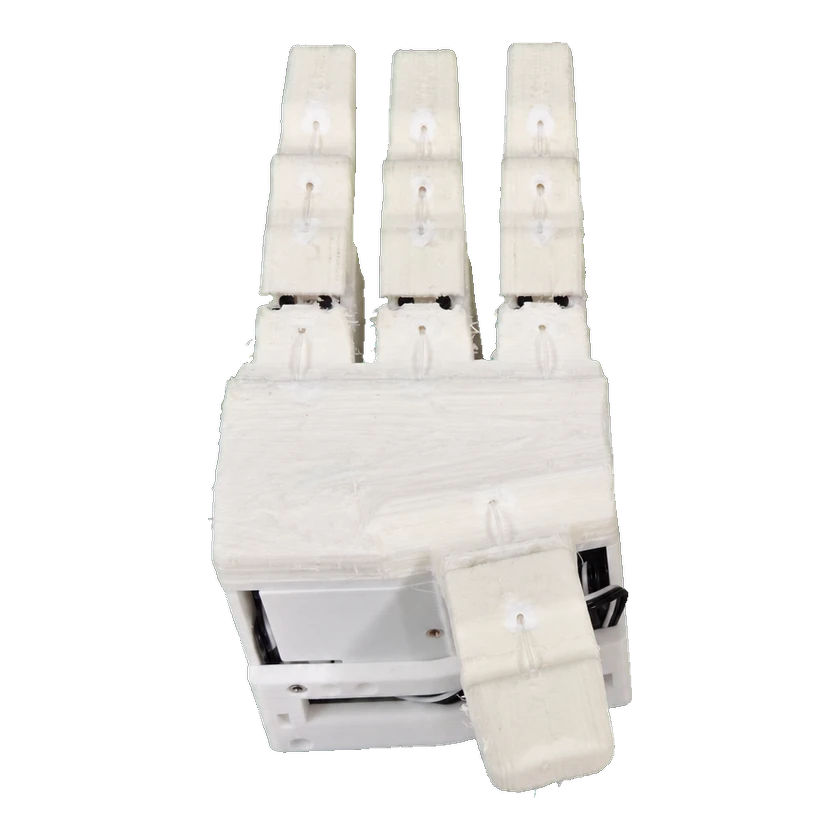 LEAP Hand V2LEAP Hand V2 | 카네기 멜런 대학교 | 미국 | — | 미공개 | 4개 | — | 8 자유도 | — | — | — | — | 2026-09-06 | |
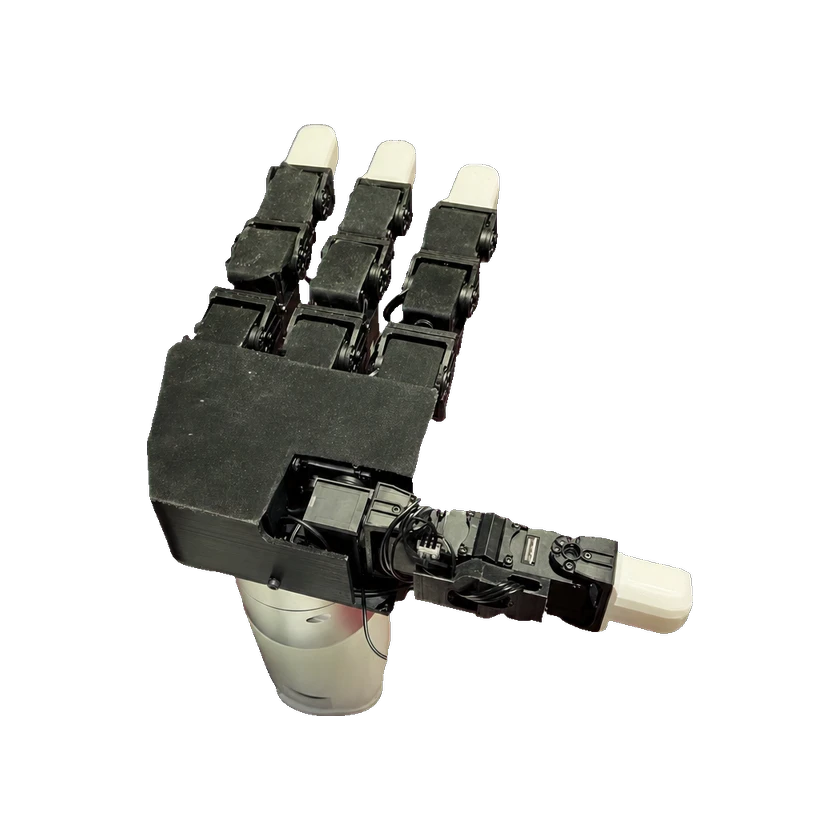 LEAP Hand V1LEAP Hand V1 | 카네기 멜런 대학교 | 미국 | — | 미공개 | 4개 | 16 관절 | 16 자유도 | 0.6 kg | — | — | — | 2026-09-06 | |
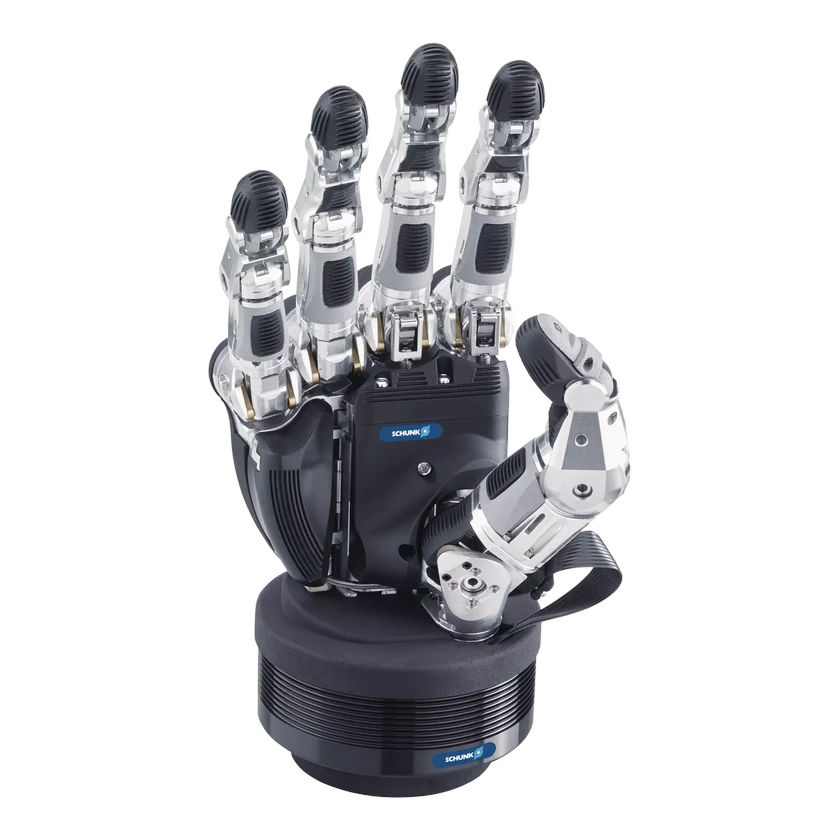 SVHSVH | SCHUNK 슝크 | 독일 | 상용화 | 판매 중 | 5개 | 20 관절 | 9 자유도 | 1.3 kg | — | — | 비공개 | 2026-09-15 | |
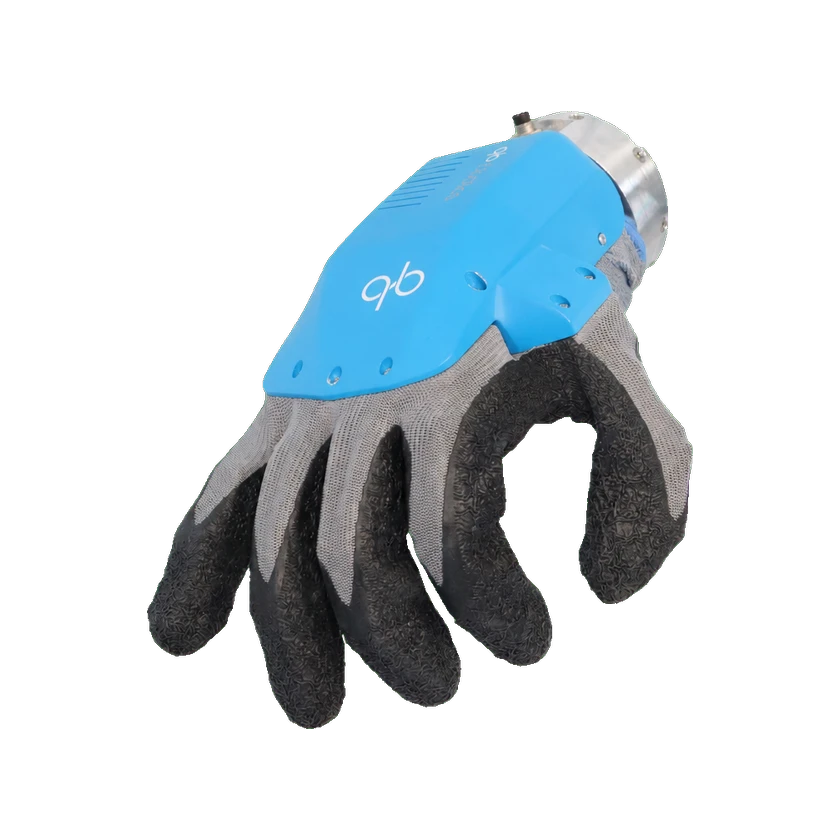 qb SoftHand2 Researchqb SoftHand2 Research | qbrobotics | 이탈리아 | 상용화 | 미공개 | 5개 | 19 관절 | 19 자유도 | 0.94 kg | — | — | — | 2026-09-09 |
출처 또는 수정 제안 보내기