
零部件
搜索零部件名称、型号或公司
显示 221 个零部件产品
| 零部件 | 组织 | 国家 / 地区 | 产品状态 | 可用状态 | 手指数量 | 关节数 | 主动自由度 | 本体重量上限 | 通信接口 | 触觉感知 | 操作 | ||
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
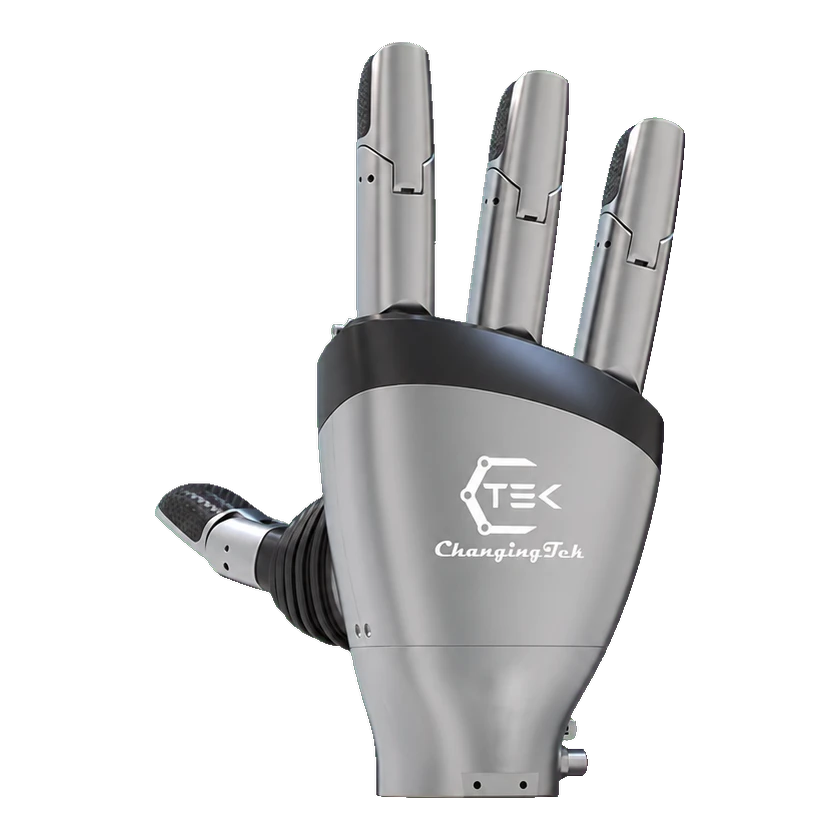 灵巧手系列CTDH08DR | 知行机器人科技(苏州)有限公司 | 中国 | — | 未公开 | 4 指 | — | — | 0.7 千克 | — | — | — | 2026-09-06 | |
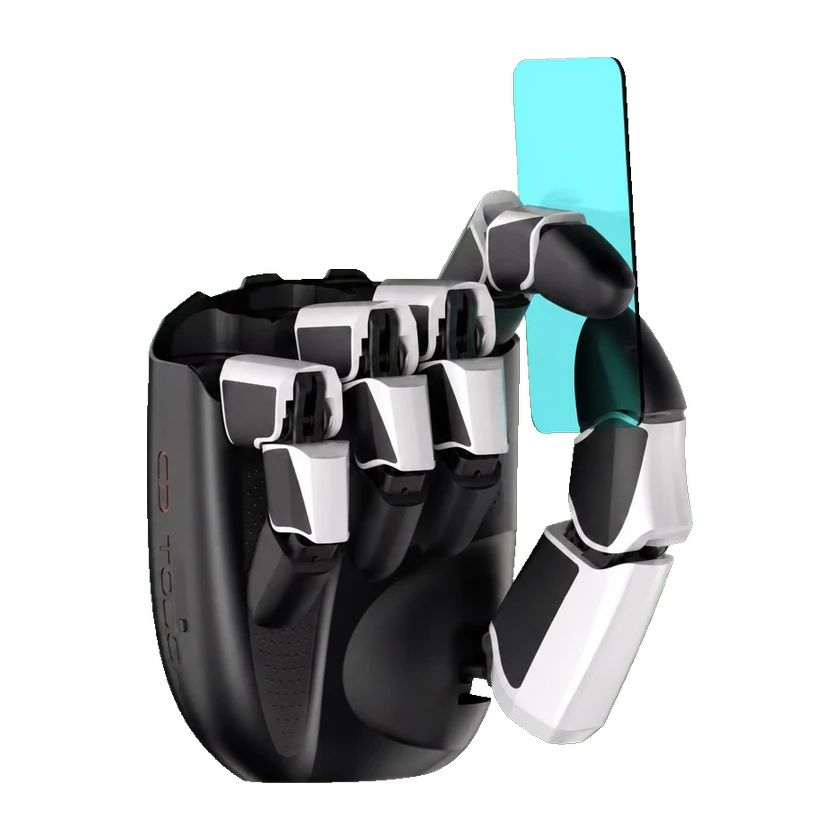 Mozart 系列Mozart 1.0 | 淳栋触控 | 中国 | — | 未公开 | — | — | 6 自由度 | 0.84 千克 | — | — | — | 2026-09-12 | |
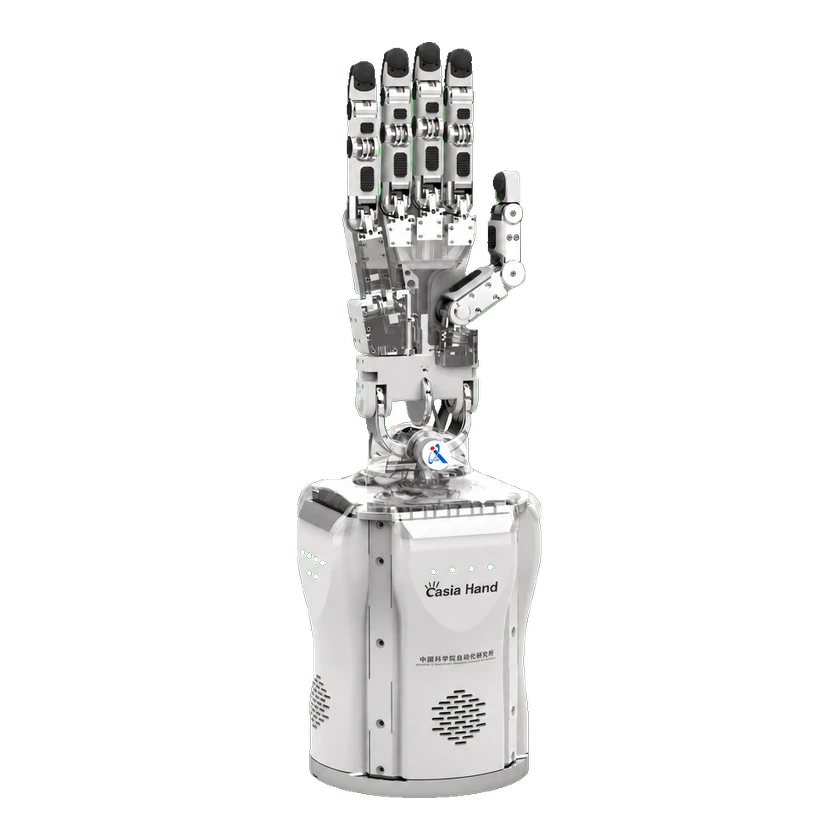 Casia HandCasia Hand-H | 中科硅纪(南京)机器人有限公司 | 中国 | — | 未公开 | 5 指 | — | 25 自由度 | — | — | — | — | 2026-09-03 | |
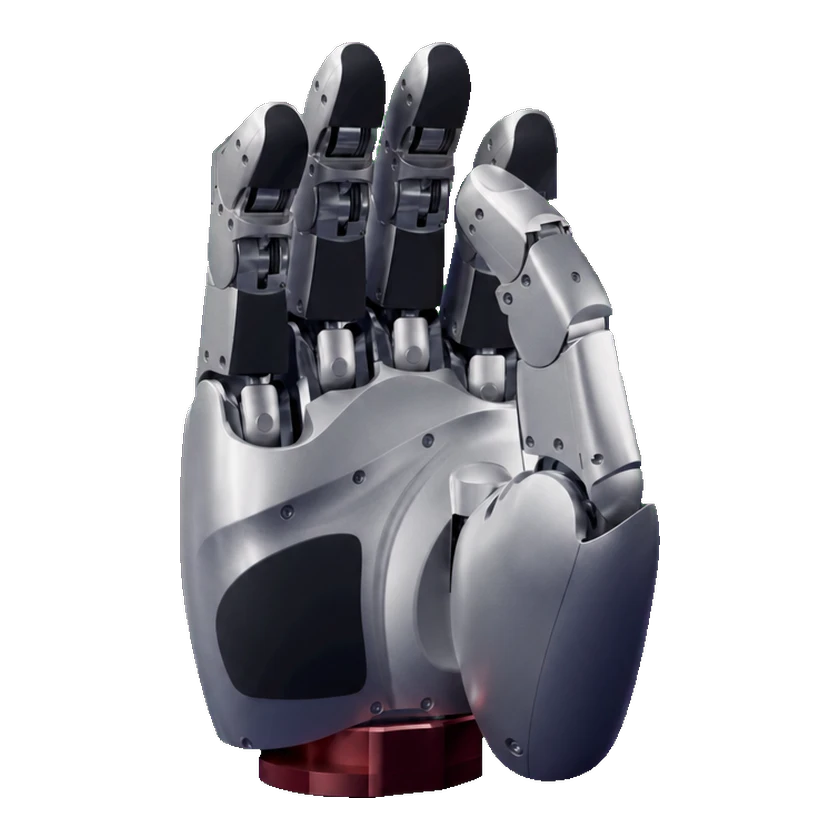 Agile HandAgile Hand | 思灵机器人 | 德国 | 商业化 | 未公开 | 5 指 | 21 关节 | 16 自由度 | 1.5 千克 | — | — | — | 2026-09-06 | |
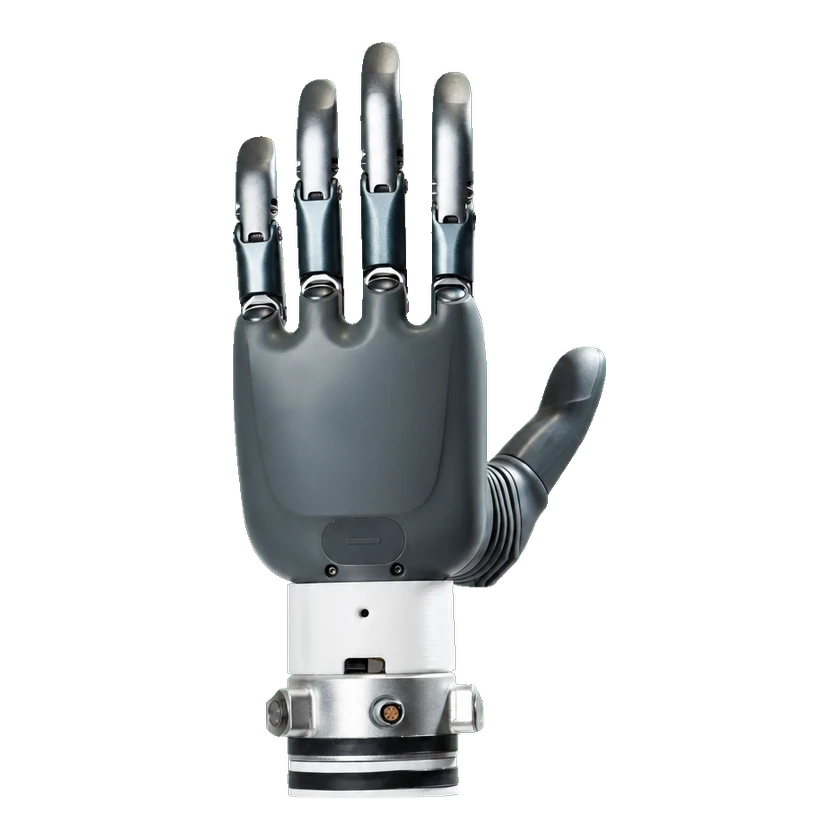 Revo 1Revo 1 Basic | 强脑科技 | 中国 | 商业化 | 未公开 | 5 指 | 6 关节 | 6 自由度 | — | — | — | — | 2026-09-07 | |
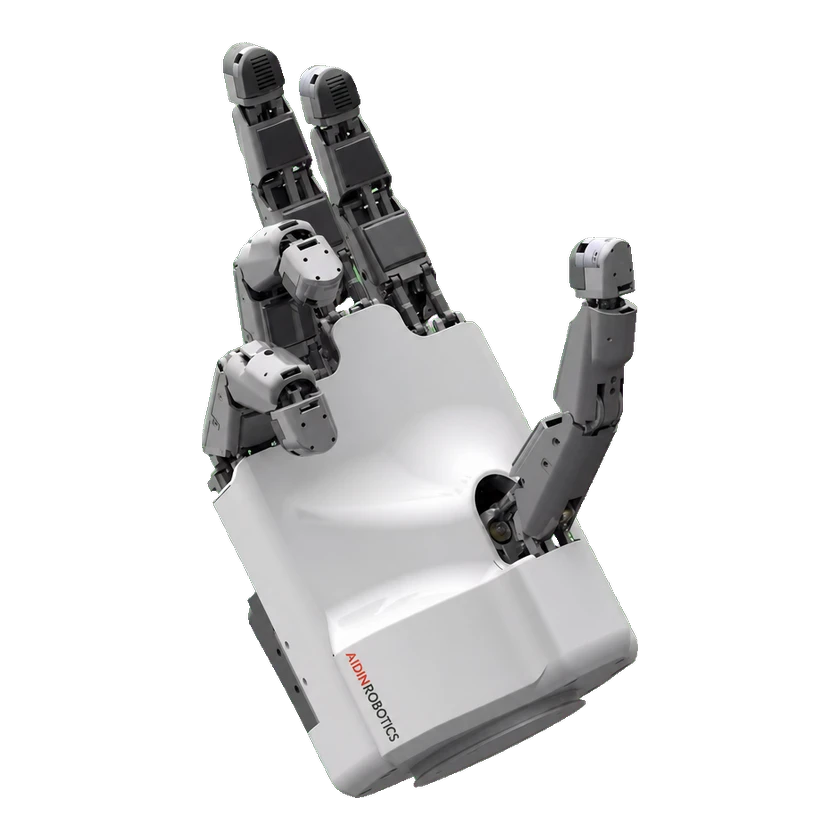 AIDIN-HandAIDIN-Hand Gen1 | AIDIN Robotics | 韩国 | 商业化 | 在售 | 5 指 | — | 15 自由度 | 1.3 千克 | — | — | — | 2026-09-14 | |
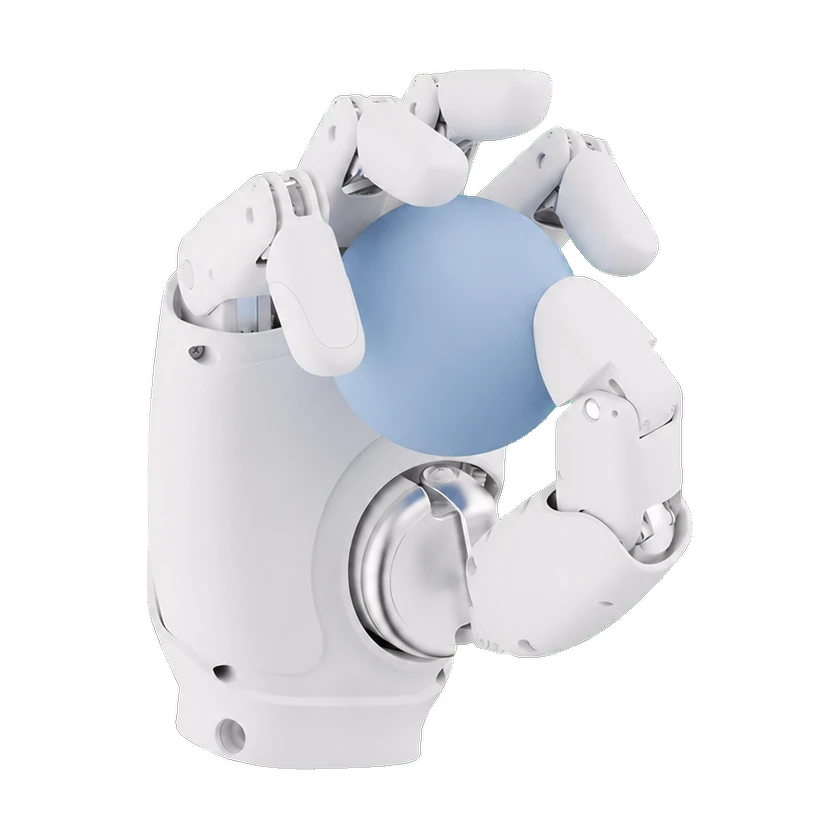 智元 OmniHand 2025OmniHand 2025 | 智元创新 | 中国 | — | — | 5 指 | — | 10 自由度 | ≤0.51 千克 | CAN-FD / RS485 | — | — | 2026-09-03 | |
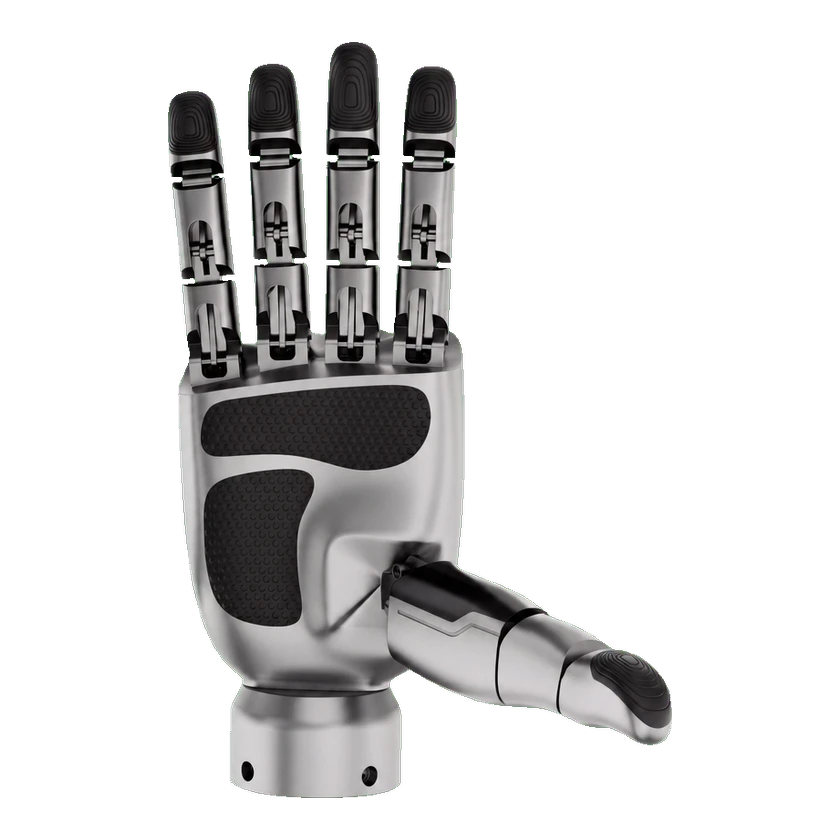 eHand-6eHand-6 | 慧灵科技 | 中国 | 商业化 | 在售 | 5 指 | 15 关节 | 6 自由度 | 0.72 千克 | — | — | — | 2026-09-06 | |
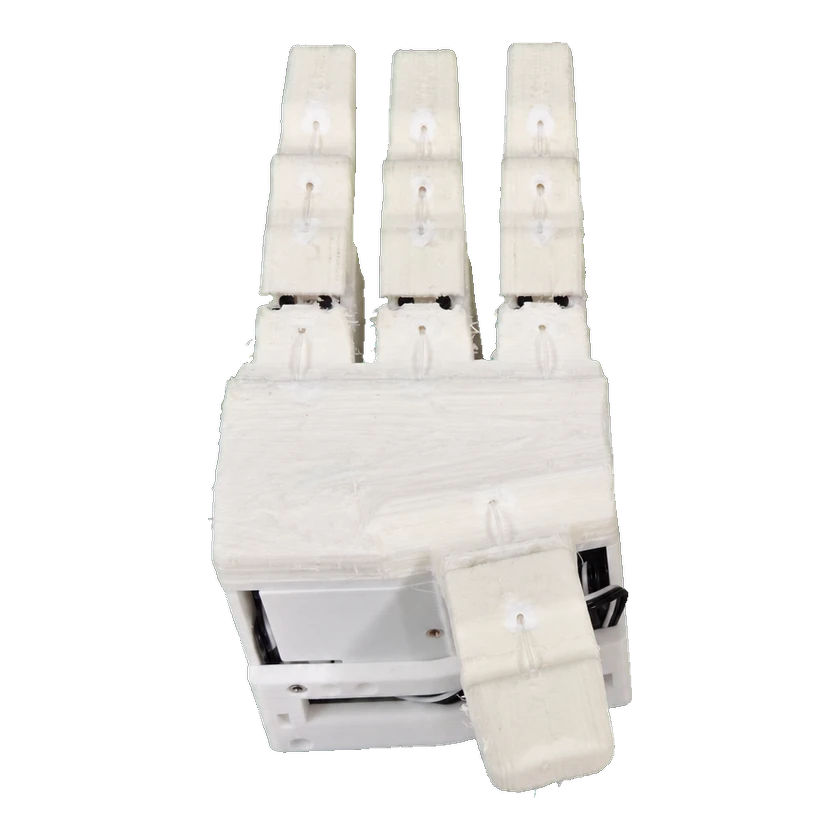 LEAP Hand V2LEAP Hand V2 | 卡内基·梅隆大学 | 美国 | — | 未公开 | 4 指 | — | 8 自由度 | — | — | — | — | 2026-09-06 | |
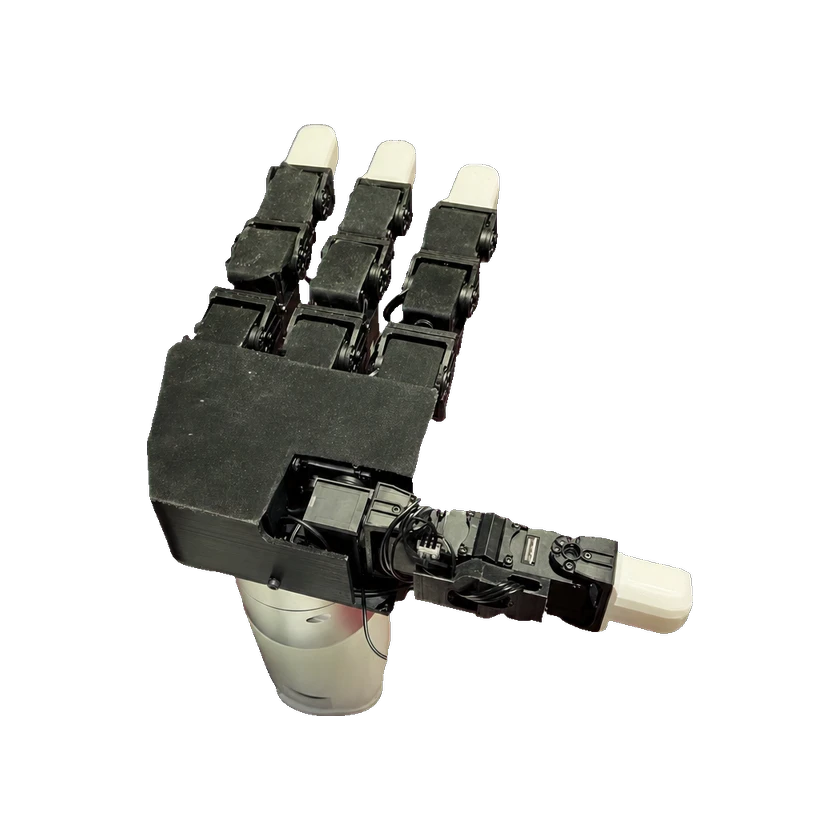 LEAP Hand V1LEAP Hand V1 | 卡内基·梅隆大学 | 美国 | — | 未公开 | 4 指 | 16 关节 | 16 自由度 | 0.6 千克 | — | — | — | 2026-09-06 | |
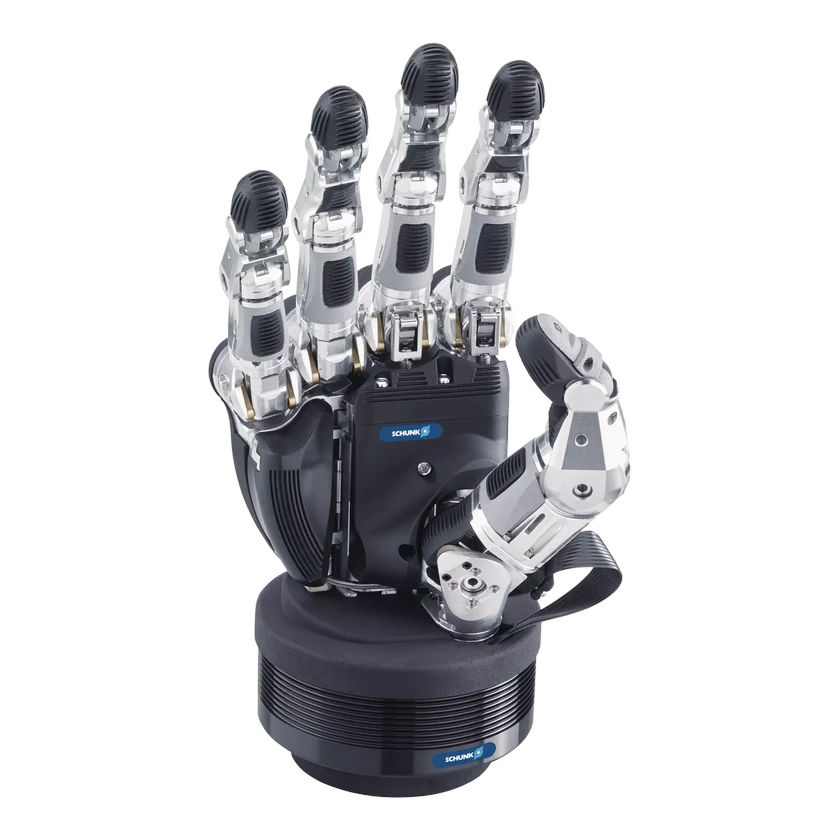 SVHSVH | SCHUNK | 德国 | 商业化 | 在售 | 5 指 | 20 关节 | 9 自由度 | 1.3 千克 | — | — | 未公开 | 2026-09-15 | |
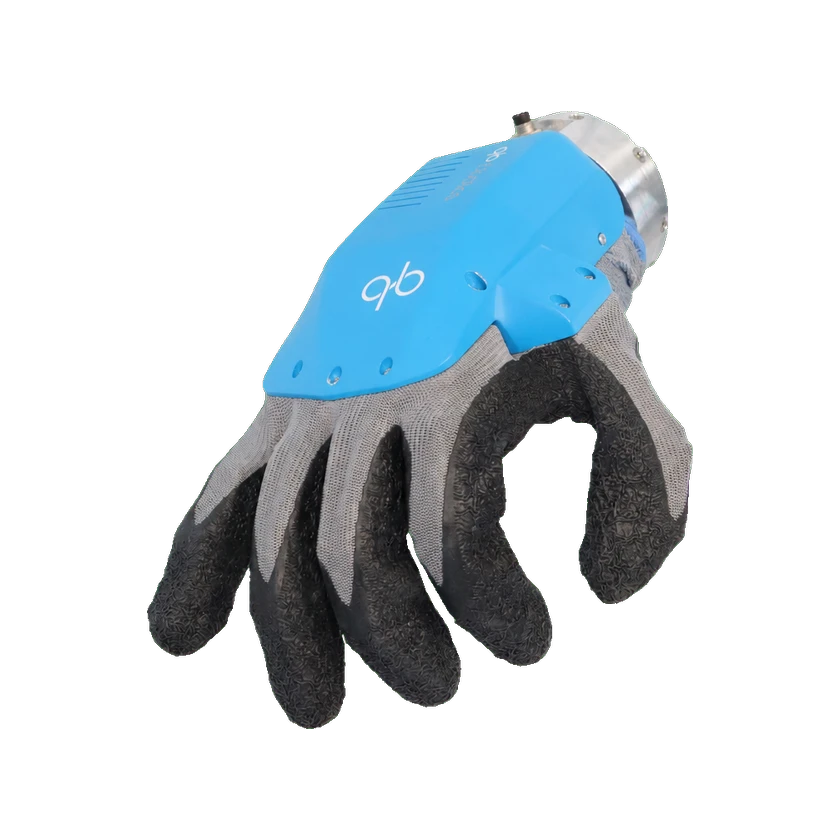 qb SoftHand2 Researchqb SoftHand2 Research | qbrobotics | 意大利 | 商业化 | 未公开 | 5 指 | 19 关节 | 19 自由度 | 0.94 千克 | — | — | — | 2026-09-09 |
提交来源或更正