
コンポーネント
部品名、型番、企業を検索
コンポーネント製品を221件表示
| コンポーネント | 組織 | 国・地域 | 製品ステータス | 利用状況 | 指の数 | 関節数 | 能動自由度 | 本体重量上限 | 通信インターフェース | 触覚センシング | 操作 | ||
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
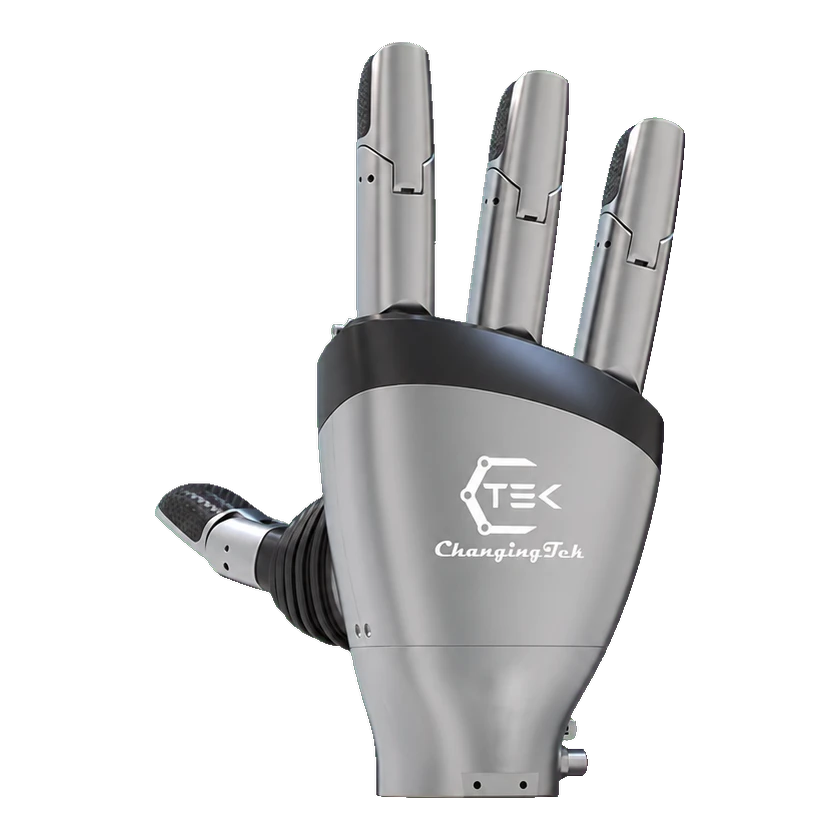 ヒューマノイド用ロボットハンドシリーズCTDH08DR | 知行機器人科技(蘇州)有限公司 | 中国 | — | 未公開 | 4 本 | — | — | 0.7 kg | — | — | — | 2026-09-06 | |
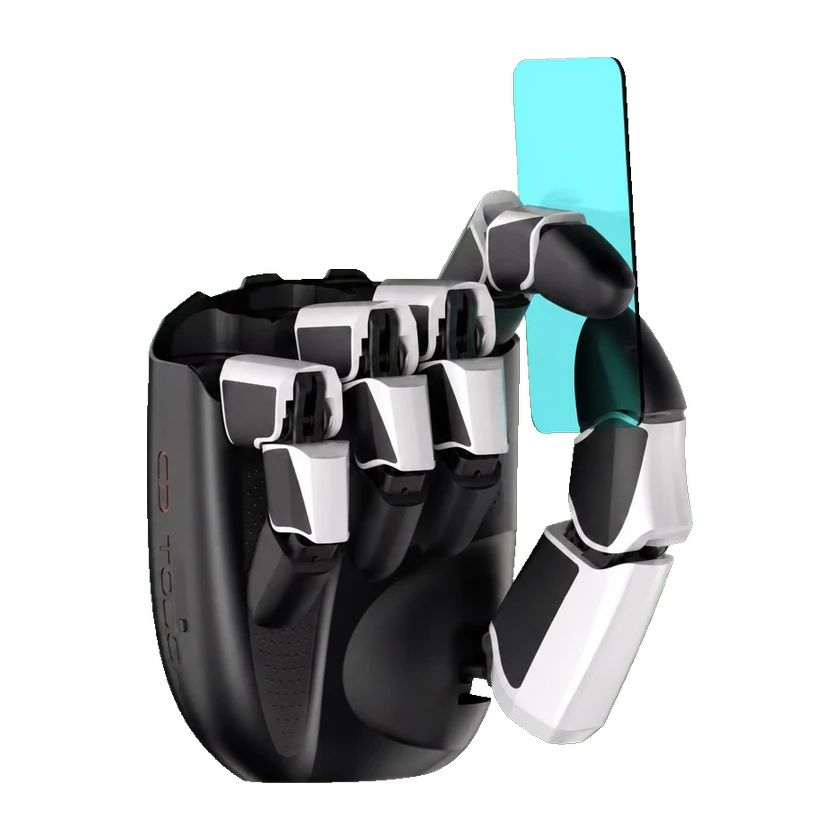 Mozart シリーズMozart 1.0 | Chundong Touch | 中国 | — | 未公開 | — | — | 6 自由度 | 0.84 kg | — | — | — | 2026-09-12 | |
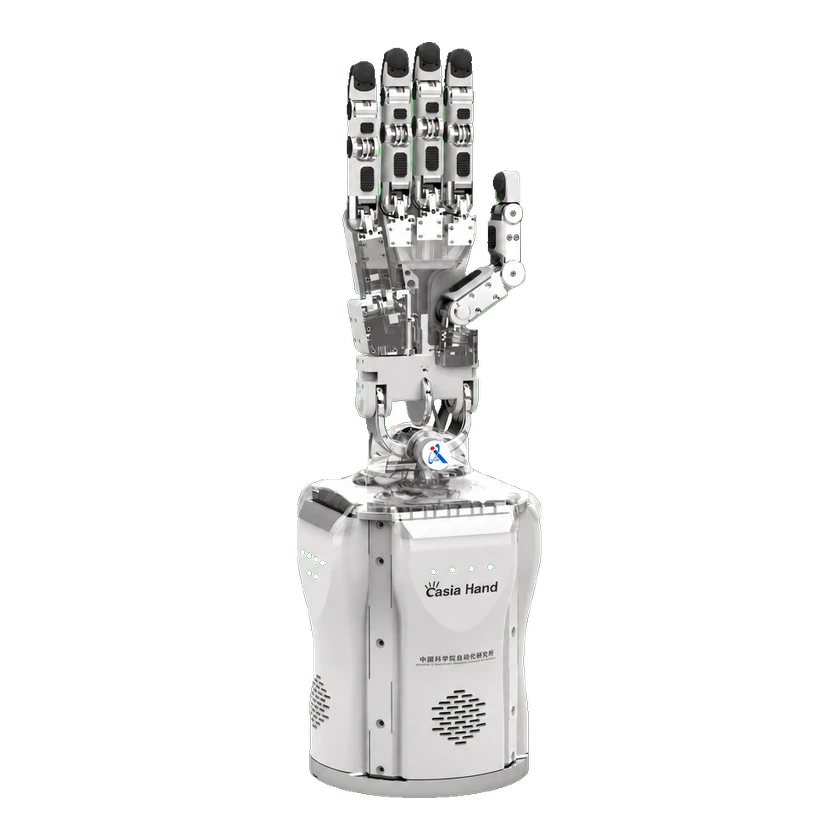 Casia HandCasia Hand-H | 中科硅紀(南京)ロボット株式会社 | 中国 | — | 未公開 | 5 本 | — | 25 自由度 | — | — | — | — | 2026-09-03 | |
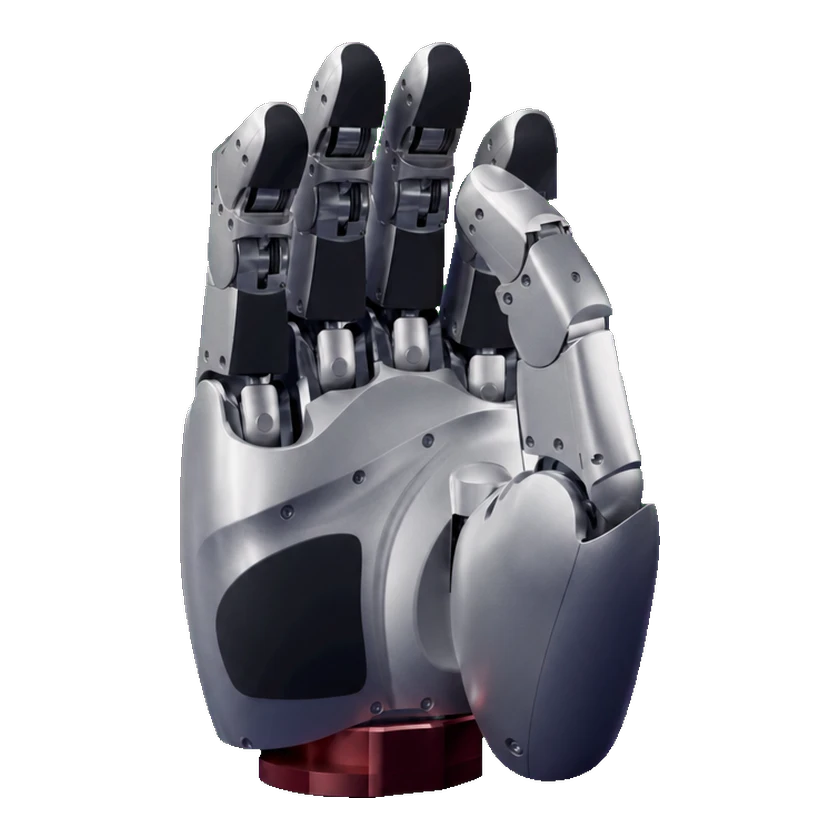 Agile HandAgile Hand | Agile Robots SE | ドイツ | 商用化 | 未公開 | 5 本 | 21 関節 | 16 自由度 | 1.5 kg | — | — | — | 2026-09-06 | |
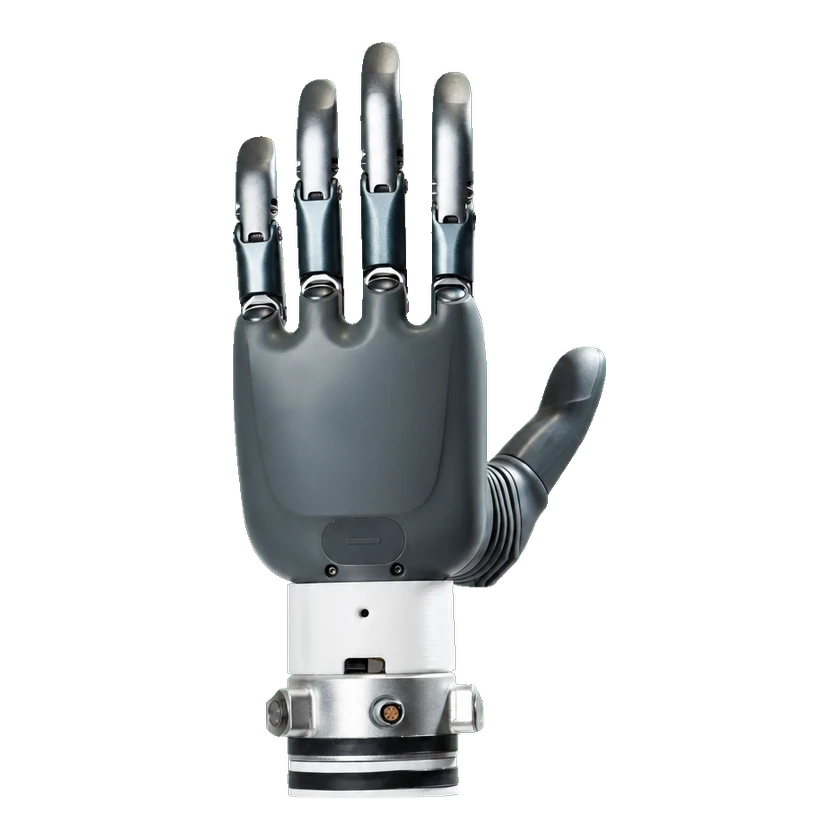 Revo 1Revo 1 Basic | BrainCo | 中国 | 商用化 | 未公開 | 5 本 | 6 関節 | 6 自由度 | — | — | — | — | 2026-09-07 | |
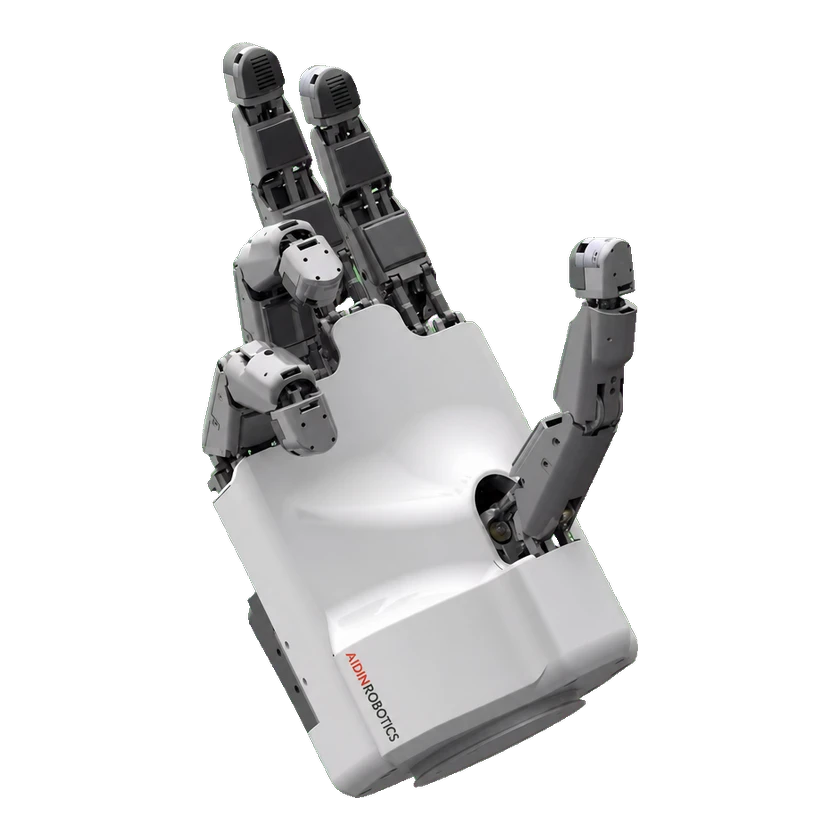 AIDIN-HandAIDIN-Hand Gen1 | AIDIN ROBOTICS | 韓国 | 商用化 | 販売中 | 5 本 | — | 15 自由度 | 1.3 kg | — | — | — | 2026-09-14 | |
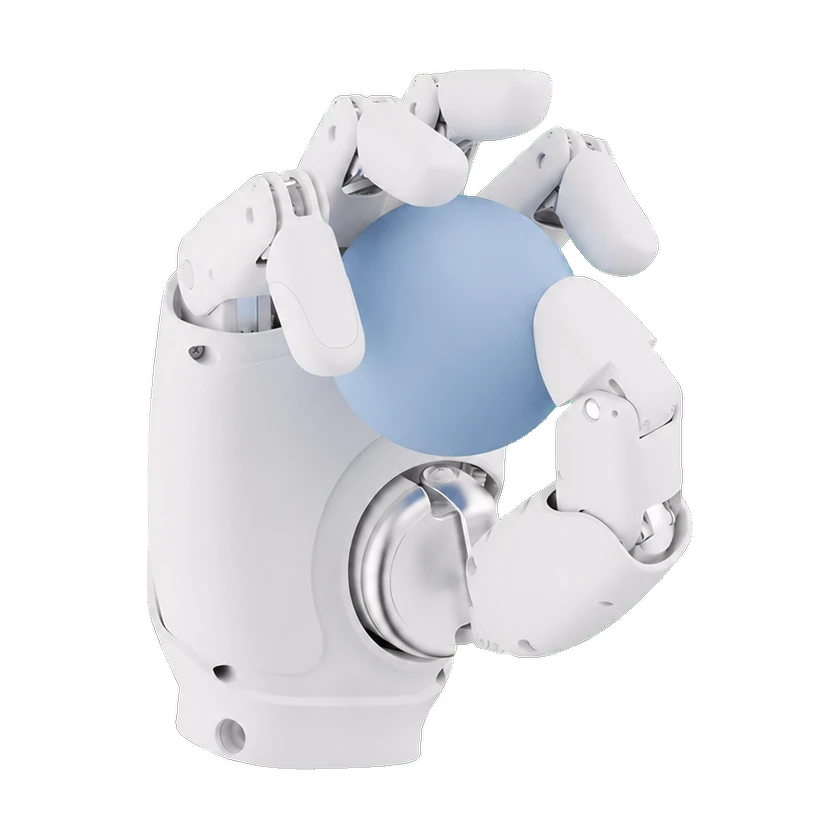 AGIBOT OmniHand 2025OmniHand 2025 | AGIBOT | 中国 | — | — | 5 本 | — | 10 自由度 | ≤0.51 kg | CAN-FD / RS485 | — | — | 2026-09-03 | |
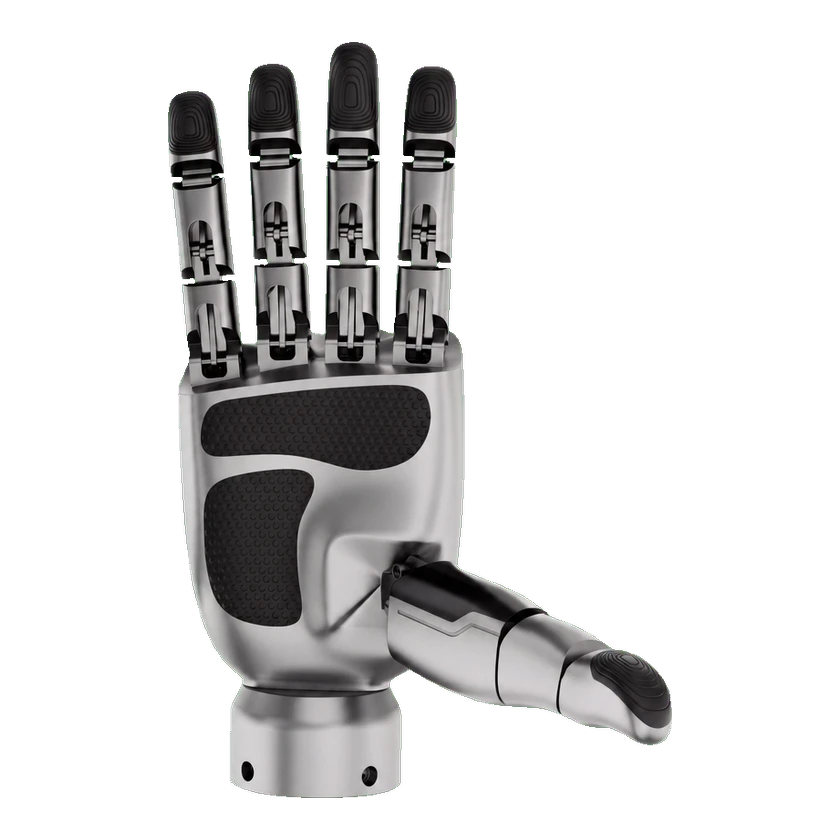 eHand-6eHand-6 | HITBOT | 中国 | 商用化 | 販売中 | 5 本 | 15 関節 | 6 自由度 | 0.72 kg | — | — | — | 2026-09-06 | |
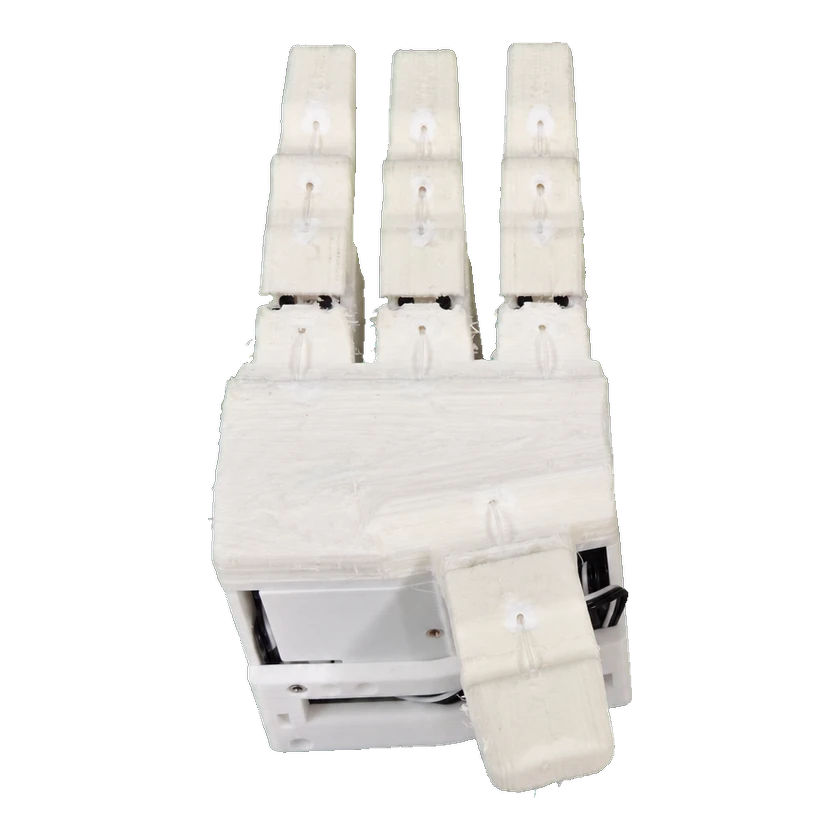 LEAP Hand V2LEAP Hand V2 | カーネギーメロン大学 | アメリカ合衆国 | — | 未公開 | 4 本 | — | 8 自由度 | — | — | — | — | 2026-09-06 | |
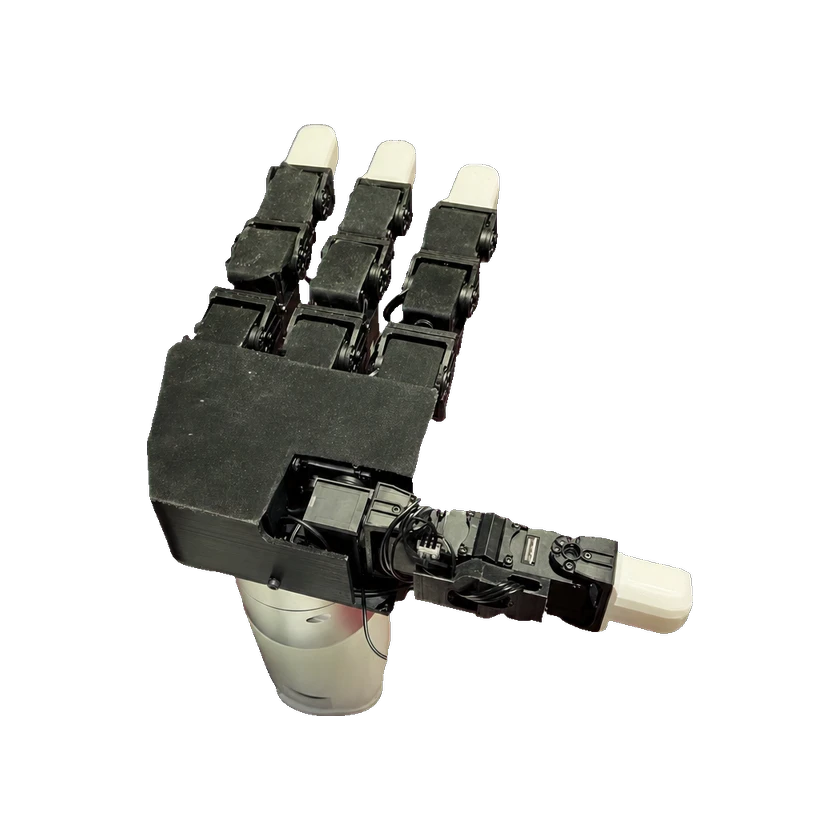 LEAP Hand V1LEAP Hand V1 | カーネギーメロン大学 | アメリカ合衆国 | — | 未公開 | 4 本 | 16 関節 | 16 自由度 | 0.6 kg | — | — | — | 2026-09-06 | |
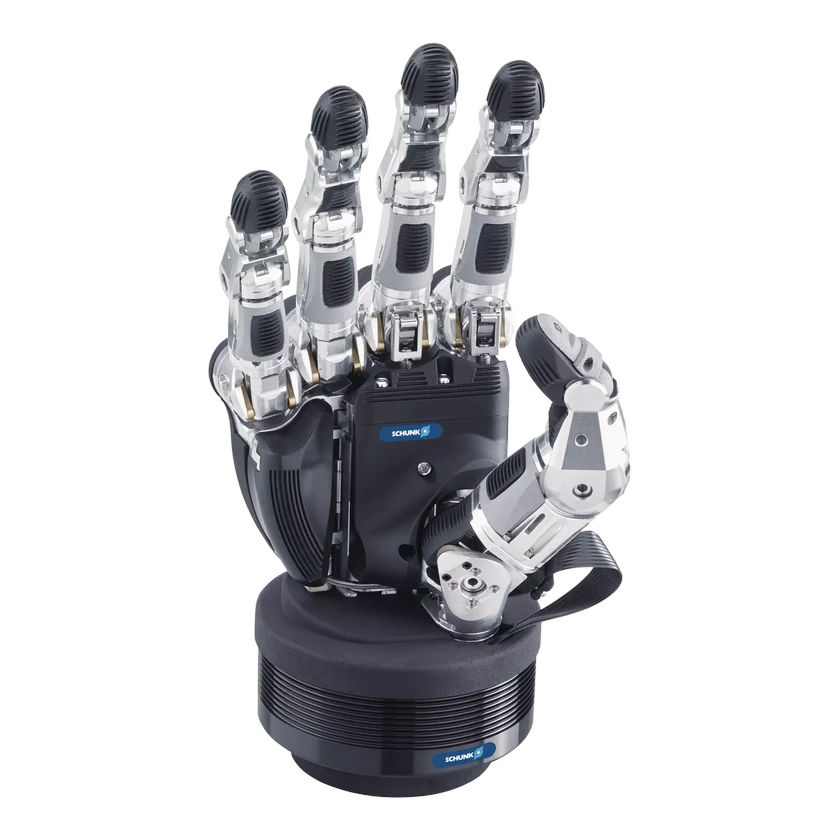 SVHSVH | SCHUNK | ドイツ | 商用化 | 販売中 | 5 本 | 20 関節 | 9 自由度 | 1.3 kg | — | — | 非公開 | 2026-09-15 | |
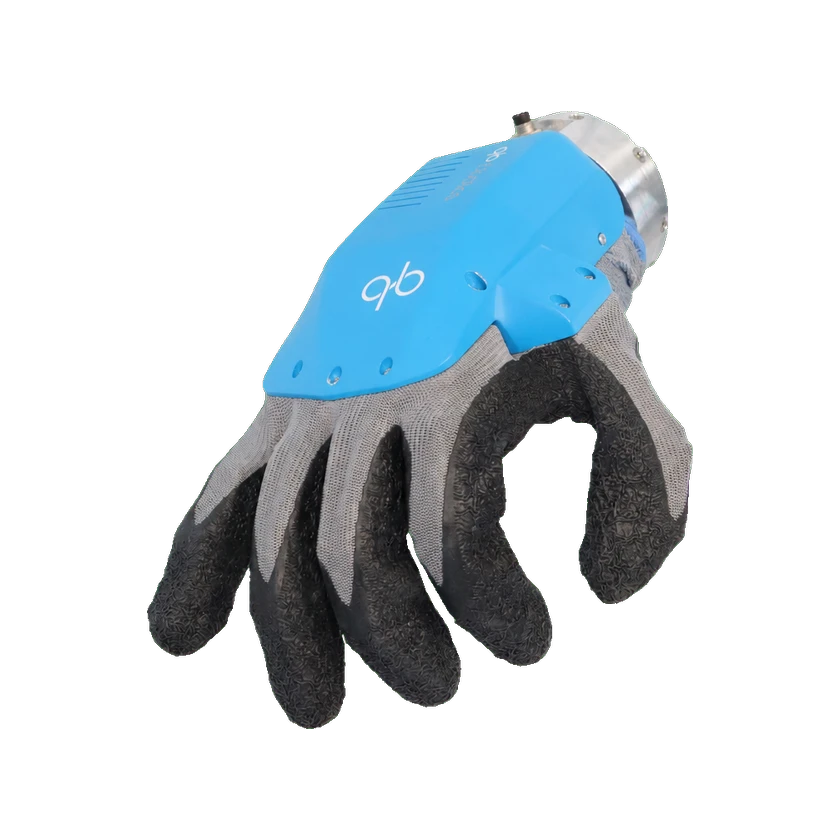 qb SoftHand2 Researchqb SoftHand2 Research | qbrobotics | イタリア | 商用化 | 未公開 | 5 本 | 19 関節 | 19 自由度 | 0.94 kg | — | — | — | 2026-09-09 |
情報源または訂正を送信