Wonik Robotics logoWonik Robotics

Allegro Hand

価格
不明
タイプ
コンポーネント · 器用ハンド
ステータス
商用
提供状況
未公開
発売時期
不明
国・地域
韓国
直近の仕様確認
不明
16 DOF
能動自由度
16
機械関節数
1.08 kg
本体重量
4
指の数

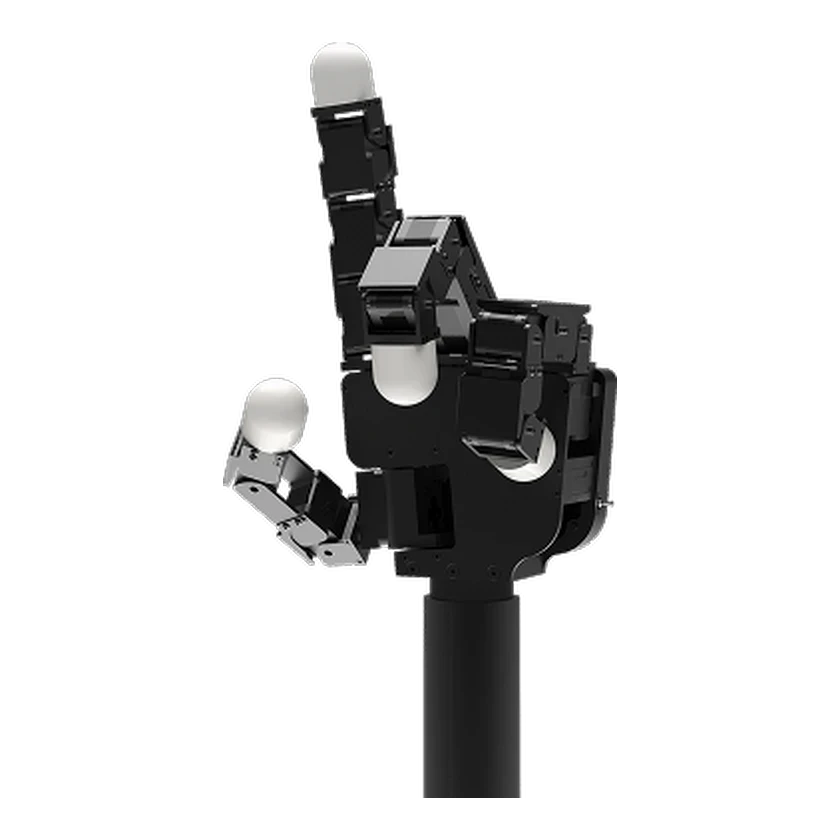
Wonik Robotics Allegro Hand V4は、研究と産業の把持を対象とする人型ロボットハンドです。4本の指、16個の独立トルク制御関節、DCモーター、CAN通信、24 V・100 W電源、複数の把持アルゴリズムを備えます。

1 / 1Allegro Hand V4

技術仕様

以下はモデルの仕様です。構成固有の値は別途表示します。データ未掲載はゼロや非対応を意味しません。

自由度と駆動

指の数
4
アクチュエータ技術
DCモーター
能動自由度
16 DOF
機械関節数
16
総自由度
16 DOF
伝達機構
ギア減速伝動

運動と協調制御

協調制御アーキテクチャ
16個の独立トルク制御関節
エネルギー方式
直流
汎用可搬重量
5 kg
関節出力軸ピークトルク
0.70 N·m

機械・取付

本体重量
1.08 kg

機械構造

デクスタラスハンド
人型の器用なロボットハンド
デクスタラスハンドモデル
Allegro Hand V4
エンドエフェクタ
人型ロボットハンド
減速比
369
関節エンコーダ
ポテンショメータ
関節エンコーダ分解能
公称0.002度
関節タイプ
独立トルク制御関節
動作電圧
24 V
定格電力
100 W

バッテリーと稼働時間

電源方式
24 V直流

計算プラットフォーム

ソフトウェアアルゴリズム
すぐ使える複数の把持アルゴリズム

インタラクションと通信

通信
CAN

開発と拡張

二次開発/SDK
C++ API、ROS1 API、ROS2 API

構成

Standard

通信・制御

通信インターフェース
CAN
通信プロトコル
CAN
制御モード
トルク制御

センシング

固有受容フィードバック
ポテンショメータ
商用ステータス

ステータス
商用
価格
不明
発売時期
不明
情報源または訂正を送信