
 RoboParty
ROMOMO
- 出力トルク · 定格
- 10 N·m
- 重量
- 0.5331 kg
- 外径
- 65 mm
- 動作電圧
- 48 V
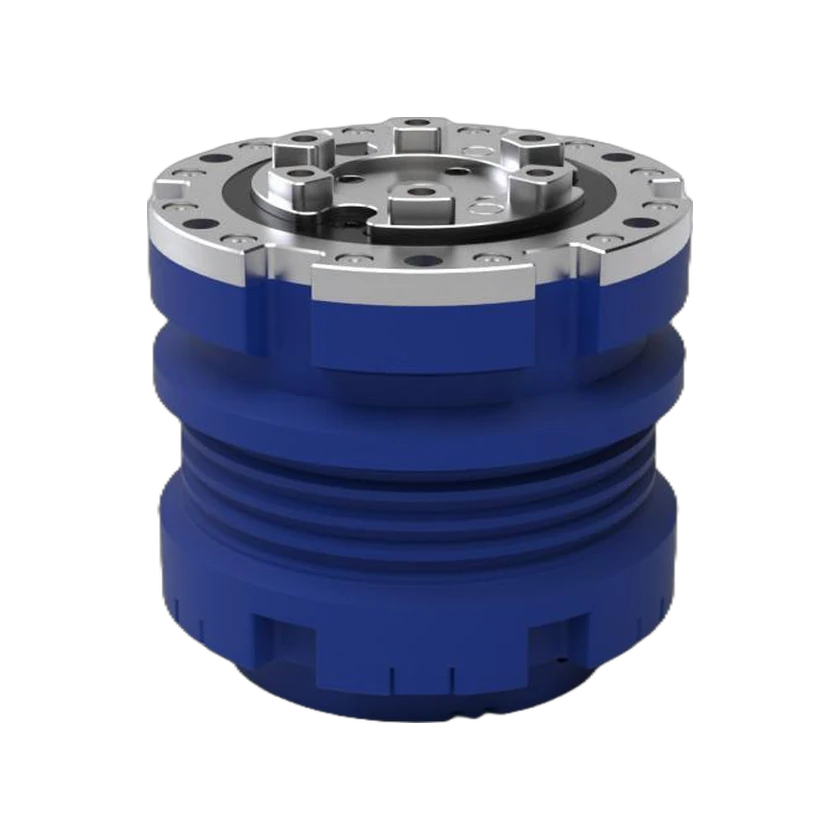
RoboPartyのROMOMO RMM6562-2Eは、内転子モーター、NGW遊星減速機、ドライブ、2基の磁気エンコーダーを一体化した回転関節です。定格は48 V DC、10 N·m、60 rpm、ピークトルクは35 N·m。CAN-FDとEtherCATに対応し、RP1.3.4の2種類の部品表に掲載されています。
技術仕様
出力・伝達
- 出力トルク · 定格
10 N·m
48 V DC
- 出力トルク · ピーク
35 N·m
48 V DC
- 出力トルク
10.02 N·m
要確認
48 V DC
- 出力トルク
10.04 N·m
要確認
48 V DC
- 出力トルク
37.17 N·m
要確認
48 V DC
- 出力トルク
35.6 N·m
要確認
48 V DC
- 出力トルク
5.3 N·m
要確認
48 V DC
- 出力回転速度 · 定格
60 rpm
48 V DC
- 出力回転速度 · ピーク
200 rpm
48 V DC
- 出力回転速度 · 無負荷
200 rpm
48 V DC
- 出力回転速度
60.16 rpm
48 V DC
- 出力回転速度
60.15 rpm
48 V DC
- バックラッシ
≤15 arcmin
寸法・取付
- 重量
0.5331 kg
- 外径
65 mm
範囲未指定
- 軸方向長さ · 公称範囲
60.7–61.7 mm
範囲未指定
- 軸方向長さ · 本体公称仕様
62 mm
範囲未指定
- 中空径
4.5 mm
範囲未指定
電気仕様
- 動作電圧直流電力入力
48 V
- 動作電流直流電力入力
1.93 A
48 V DC
- 動作電流
0.128 A
範囲未指定
48 V DC
- 動作電流
0.548 A
範囲未指定
48 V DC
- 動作電流直流電力入力
1.96 A
48 V DC
- 動作電流
0.141 A
範囲未指定
48 V DC
- 動作電流
0.517 A
範囲未指定
48 V DC
- 動作電流
14.74 A
範囲未指定
48 V DC
- 動作電流
24.58 A
範囲未指定
48 V DC
- 電力
92.29 W
範囲未指定
48 V DC
- 電力
93.84 W
範囲未指定
48 V DC
エンコーダー・フィードバック
- エンコーダー種類
デュアル磁気エンコーダー
範囲未指定
- エンコーダー分解能motor_side
17 bit
- エンコーダー分解能output_side
19 bit
通信・制御
- 通信インターフェース
CAN-FD
- 通信インターフェース
EtherCAT
- 通信プロトコル
EtherCAT
- 制御モード
位置制御 / 速度制御 / トルク制御 / MIT ハイブリッド制御
- 制御ループ周波数
20000 Hz
- 制御ループ周波数
1000 Hz
ブレーキ・環境
- 保護機能
過電流 / 過熱 / 短絡 / 低電圧
- 冷却方式
筐体による自然冷却
範囲未指定
構造・内蔵部品
- モーター種類
インナーローターモーター
範囲未指定
- モーター内蔵状態
内蔵
範囲未指定
- 減速機内蔵状態
内蔵
範囲未指定
- エンコーダー内蔵状態
内蔵
範囲未指定
- ドライバー内蔵状態
内蔵
範囲未指定
- コントローラー内蔵状態
内蔵
範囲未指定
モデル共通記録 · 構成への適用は未確認
- 取付インターフェース
- クランプ固定
- 重量
- ≤0.53 kg
- 重量
- 0.5331 kg
- 減速比
- 19.5:1
- 関節タイプ
- 回転一体型関節
- 最大電流
- 16 A
- 動作電圧
- 48 V
- 動作電圧
- 24–60 V
- 定格電流
- 2 A
- 定格電力
- 62.8 W
- 定格電力
- 63.12 W
- 定格電力
- 63.21 W
- 減速機タイプ
- NGW 遊星減速機
- ピークトルク密度 · 出典原文
- 18.798 N·m/kg · 要確認
- オンボードコンピューティング
- HPM5E3YIGN1
出典 · 6
2026-11-19
重量 · 533.1 g
電力 · 92.29 W · PDF pp. 2–3
電力 · 93.84 W · PDF pp. 2–3
動作電流 · 1.93 A · PDF pp. 2–3
動作電流 · 0.128 A · PDF pp. 2–3
動作電流 · 0.548 A · PDF pp. 2–3
動作電流 · 1.96 A · PDF pp. 2–3
動作電流 · 0.141 A · PDF pp. 2–3
動作電流 · 0.517 A · PDF pp. 2–3
動作電流 · 14.74 A · PDF p. 3
動作電流 · 24.58 A · PDF p. 3
出力回転速度 · 60.16 rpm · PDF pp. 2–3
出力回転速度 · 60.15 rpm · PDF pp. 2–3
出力トルク · 10.02 N·m · PDF pp. 2–3
出力トルク · 10.04 N·m · PDF pp. 2–3
出力トルク · 37.17 N·m · PDF p. 3
出力トルク · 35.6 N·m · PDF p. 3
出力トルク · 5.3 N·m · PDF p. 6
定格電力 · 63.12 W
定格電力 · 63.21 W
ピークトルク密度 · 18.798 N·m/kg
2026-11-19
動作電圧 · 48 V DC
バックラッシ · ≤15 arcmin · Specification table
エンコーダー分解能 · 17 bit · Specification table
エンコーダー分解能 · 19 bit · Specification table
出力回転速度 · 60 rpm · Specification table
出力回転速度 · 200 rpm · Specification table
出力回転速度 · 200±10% rpm · Specification table
出力トルク · 10±5% N·m · Specification table
出力トルク · 35 N·m · Specification table
重量 · ≤530 g
減速比 · 19.5:1
最大電流 · 16±10% A
定格電流 · 2±5% A
定格電力 · 62.8±5% W
2026-11-19
通信インターフェース · CAN-FD · §3.4
通信インターフェース · EtherCAT · §3.4
通信プロトコル · EtherCAT · §3.4
制御ループ周波数 · 20000 Hz · §4
制御ループ周波数 · 1000 Hz · §3.4
冷却方式 · 筐体による自然冷却 · §3.1
エンコーダー種類 · デュアル磁気エンコーダー · §3.3, §4
コントローラー内蔵状態 · 内蔵 · §1, §3.1
ドライバー内蔵状態 · 内蔵 · §1, §3.1
エンコーダー内蔵状態 · 内蔵 · §1, §3.1
モーター内蔵状態 · 内蔵 · §1, §3.1
減速機内蔵状態 · 内蔵 · §1, §3.1
保護機能 · 過電流 · §3.3, §4
保護機能 · 過熱 · §3.3, §4
保護機能 · 短絡 · §3.3, §4
保護機能 · 低電圧 · §3.3, §4
関節タイプ · 回転一体型関節
動作電圧 · 24–60 V DC
オンボードコンピューティング · HPM5E3YIGN1
2026-11-19
制御モード · 位置制御 · §2.2
制御モード · 速度制御 · §2.2
制御モード · トルク制御 · §2.2
制御モード · MIT ハイブリッド制御 · §2.2
2026-11-19
軸方向長さ · 62 mm · Table 1.6
中空径 · 4.5 mm · Table 1.6
モーター種類 · インナーローターモーター · §1.4
外径 · 65 mm · Table 1.6
減速機タイプ · NGW 遊星減速機
同シリーズのモデル比較
2〜4件の構成を選択
選択した構成を比較| 技術仕様 | RMM10062-2EV1.0 · 22:1 | RMM6562-2EV1.0 · 19.5:1 |
|---|---|---|
| 重量 | 1.197 kg | — |
| 動作電圧 | 48 V | 48 V |
| 動作電圧 · 許容範囲 | 24–60 V | — |
| 通信インターフェース · メーカー公表 | CAN(CAN-FD) | — |
| 通信インターフェース · メーカー公表 | イーサネット(EtherCAT) | — |
| 通信プロトコル | CAN-FD範囲未指定 | — |
| 通信プロトコル | EtherCAT範囲未指定 | — |
| バックラッシ | 11.4 arcmin範囲未指定 | — |
| 動作電流 | 9.65 A 48 V DC | — |
| 動作電流 | 9.46 A 48 V DC | — |
| 外径 | 100 mm範囲未指定 | 65 mm範囲未指定 |
| 出力回転速度 · 定格 | 80 rpm 48 V DC | 60 rpm 48 V DC |
| 出力回転速度 · ピーク | 130 rpm | — |
| 出力回転速度 | 80.33 rpm 48 V DC | — |
| 出力回転速度 | 80.34 rpm 48 V DC | — |
| 出力トルク · 定格 | 44 N·m 48 V DC | 10 N·m 48 V DC |
| 出力トルク | 40.83 N·m 48 V DC | — |
| 出力トルク | 44.03 N·m 48 V DC | — |
| 出力トルク | 44.02 N·m 48 V DC | — |
| 重量 | — | 0.5331 kg |
| 通信インターフェース | — | CAN-FD |
| 通信インターフェース | — | EtherCAT |
| 通信プロトコル | — | EtherCAT |
| バックラッシ | — | ≤15 arcmin |
| エンコーダー分解能 | — | 17 bit |
| エンコーダー分解能 | — | 19 bit |
| 動作電流 | — | 1.93 A 48 V DC |
| 動作電流 | — | 1.96 A 48 V DC |
| 出力回転速度 · ピーク | — | 200 rpm 48 V DC |
| 出力回転速度 · 無負荷 | — | 200 rpm 48 V DC |
| 出力トルク · ピーク | — | 35 N·m 48 V DC |
商用ステータス
関連エンティティ
関連製品はまだ登録されていません。