
 Kinetic Robotics
Myo
Myo-20
- 出力トルク · 連続
- 7.5 N·m
- 外径
- 106.08 mm
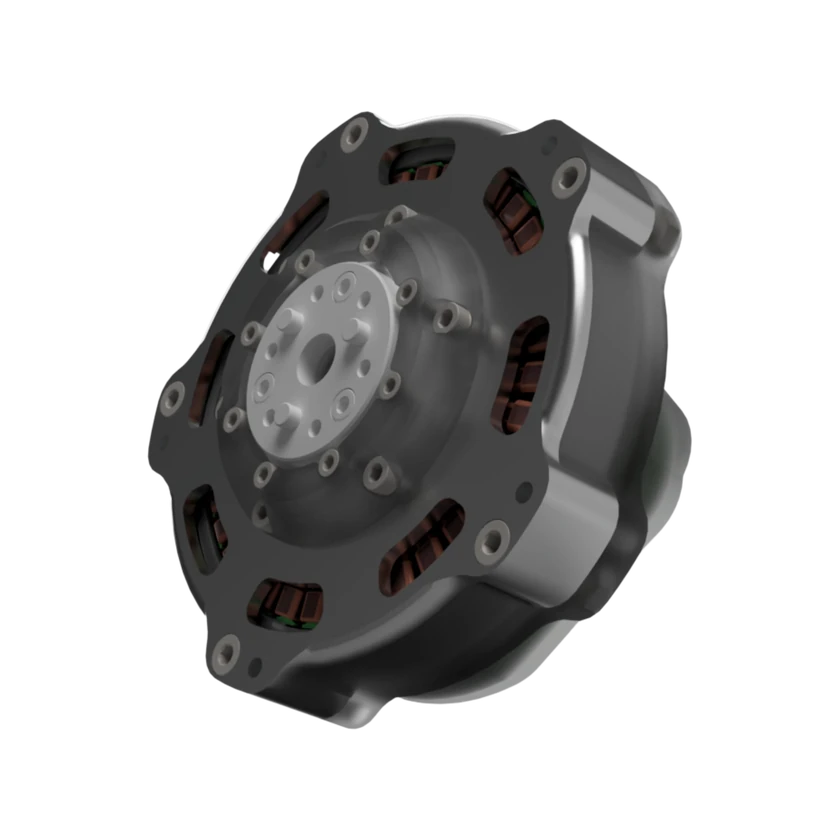
Myo-20はKinetic Roboticsの準ダイレクトドライブ式一体型関節です。モーター、8:1の遊星減速機、エンコーダー、制御基板を内蔵します。初回生産分の設計目標は連続トルク7.5 N·m、短時間ピークトルク20 N·mで、位置・速度・トルク制御に対応します。
技術仕様
出力・伝達
- 出力トルク · 連続
7.5 N·m
- 出力トルク · ピーク
20 N·m
- 出力回転速度 · 連続
110 rpm
- 出力回転速度
320 rpm
- バックラッシ
15 arcmin
寸法・取付
- 外径
106.08 mm
- 軸方向長さ
51.87 mm
- 許容ラジアル荷重
900 N
- 許容アキシアル荷重
800 N
電気仕様
- 動作電流 · 連続
7 A
- 動作電流 · ピーク
25 A
エンコーダー・フィードバック
- トルクフィードバック方式
相電流による推定
通信・制御
- 通信インターフェース
CAN FD / USB-C / UART
- 制御モード
位置 / 速度 / トルク
ブレーキ・環境
- 保護機能
静電気放電保護
- 冷却方式
筐体と取り付け部を介した熱伝導
構造・内蔵部品
- エンコーダー内蔵状態
内蔵
- コントローラー内蔵状態
内蔵
モデル共通記録 · 構成への適用は未確認
- 材質
- アルミニウム・ポリマー複合筐体
- 伝達機構
- 遊星歯車
- 取付フランジ規格
- フランジ径34 mm、ボルト円直径25 mm
- 取付インターフェース
- 5 × M4、ボルト円直径97.7 mm
- 重量
- 0.4 kg
- 減速比
- 8:1
- 関節タイプ
- 準ダイレクトドライブ(QDD)
- 動作電圧
- 24–48 V
- 動作温度
- -20–80 °C
出典 · 6
2026-11-20
通信インターフェース · CAN FD
通信インターフェース · USB-C
制御モード · 位置
制御モード · 速度
制御モード · トルク
保護機能 · 静電気放電保護
2026-11-20
軸方向長さ · Overall height with control board: 51.87 mm
許容アキシアル荷重 · 800 N
コントローラー内蔵状態 · 内蔵
エンコーダー内蔵状態 · 内蔵
動作電流 · 7 A
動作電流 · 25 A
外径 · 106.08 mm
出力回転速度 · 110 rpm
出力回転速度 · 320 rpm
出力トルク · 7.5 N·m
出力トルク · 20 N·m; short-duration at peak phase current
許容ラジアル荷重 · 900 N
トルクフィードバック方式 · 相電流による推定
伝達機構 · 遊星歯車
減速比 · 8:1 planetary
関節タイプ · 準ダイレクトドライブ(QDD)
動作電圧 · 24–48 V
動作温度 · -20–80 °C
商用ステータス
関連エンティティ
関連製品はまだ登録されていません。