
 maxon
高効率ジョイント(HEJ)
- 出力トルク · 定格
- 75 N·m
- 重量
- 2.006 kg
- 外径
- ≈108 mm
- 動作電圧 · 許容範囲
- 30–60 V
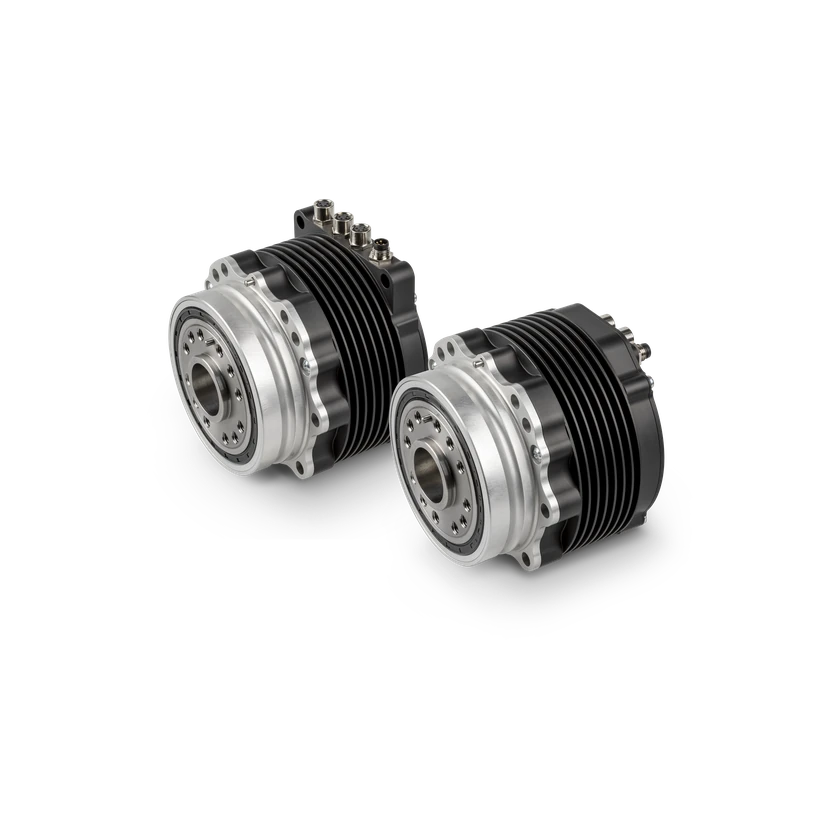
HEJ 90-48-140は、maxonのロボット移動・推進用一体型関節です。モーター、遊星減速機、センサー、制御機器をIP67の筐体に収め、EtherCATに対応します。定格トルクは75 N·m、繰返し可能なピークトルクは140 N·mです。ラジアルとアキシャルのコネクター仕様があります。
技術仕様
出力・伝達
- 出力トルク · 定格
75 N·m
48 V DC
- 出力トルク · ピーク
140 N·m
48 V DC
- 出力回転速度
99.3127 rpm
48 V DC
- 出力回転速度
124.1409 rpm
60 V DC
- 逆駆動トルク · 最大
≤1.5 N·m
範囲未指定
- バックラッシ
30 arcmin
範囲未指定
- 出力側慣性
0.045 kg·m²
範囲未指定
寸法・取付
- 重量
2.006 kg
- 定格トルク密度
37.39 N·m/kg
関節本体の正味質量を使用
dc_point · 48–48 V
- ピークトルク密度
69.79 N·m/kg
関節本体の正味質量を使用
dc_point · 48–48 V
- 外径
≈108 mm
範囲未指定
- 軸方向長さ
≈90 mm
範囲未指定
電気仕様
- 動作電圧 · 許容範囲直流電力入力
30–60 V
- 動作電流 · 連続直流電力入力
8 A
- 動作電流 · 最大直流電力入力
≤40 A
- 動作電流直流電力入力
30.1 A
48 V DC
エンコーダー・フィードバック
- エンコーダー種類
絶対式(出力側)
範囲未指定
- エンコーダー方式
シングルターン
範囲未指定
- エンコーダー分解能
12 bit
範囲未指定
- トルクフィードバック方式
補償付きモーター電流推定
範囲未指定
通信・制御
- 通信インターフェース
Ethernet
- 通信プロトコル
EtherCAT
- 制御モード
位置 / 速度 / トルク / モーター電流(FOC) / インピーダンス
- コマンド周波数 · 最大
1000 Hz
- 制御ループ周波数
25000 Hz
- 制御ループ周波数
2500 Hz
ブレーキ・環境
- 保護機能
設定可能なモーター i²t 保護
範囲未指定
- 保護等級
IP67
範囲未指定
- 冷却方式
外部強制空冷
範囲未指定
構造・内蔵部品
- 注文コード
831220
範囲未指定
- 伝達機構
遊星歯車
範囲未指定
- モーター内蔵状態
内蔵
範囲未指定
- 減速機内蔵状態
内蔵
範囲未指定
- エンコーダー内蔵状態
内蔵
範囲未指定
- ドライバー内蔵状態
内蔵
範囲未指定
- コントローラー内蔵状態
内蔵
範囲未指定
その他の仕様
- コネクタ種別
M8
範囲未指定
- CAD提供状況
要問い合わせ
範囲未指定
モデル共通記録 · 構成への適用は未確認
- 保護等級(IP)
- IP67
- 関節出力軸受
- クロスローラー出力軸受
- 関節タイプ
- 一体型ロボット関節
- トルク精度
- <1.5 N·m(定常状態)
- 動作温度
- -20–60 °C
出典 · 2
2026-11-21
重量 · 2.006 kg (radial connector version) · p. 3
コネクタ種別 · Up to 4 × M8; 1 power supply, 2 EtherCAT; fan power/control only on the radial connector configuration · p. 3
動作電圧 · 30–60 V DC. Lower voltage down to 20 V is possible with implications. Contact maxon. · p. 2
コマンド周波数 · Max. EtherCAT communication rate 1 kHz · p. 2
通信インターフェース · Full Duplex, 100 Mbit/s; 2 × EtherCAT · p. 3
通信プロトコル · Full Duplex, 100 Mbit/s; 2 × EtherCAT · p. 3
制御ループ周波数 · 25 kHz current controller (FOC) · p. 2
制御ループ周波数 · 2.5 kHz all other controllers · p. 2
制御モード · 位置 · p. 2
制御モード · 速度 · p. 2
制御モード · トルク · p. 2
制御モード · モーター電流(FOC) · p. 2
制御モード · インピーダンス · p. 2
CAD提供状況 · 要問い合わせ · p. 4
保護等級 · IP67, also with rotating joint and applied bending moments · p. 3
軸方向長さ · ca. 90 mm, overall axial length excluding connectors · p. 3
逆駆動トルク · <1.5 N·m · p. 2
バックラッシ · 0.5° average · p. 2
冷却方式 · Integrated heat sinks for forced air cooling; continuous active heat dissipation up to ca. 250 W · p. 3
エンコーダー分解能 · 12 bit · p. 2
エンコーダー方式 · シングルターン · p. 2
エンコーダー種類 · Output position after the gear. Absolute angular error: <0.008 rad (0.5°). · p. 2
コントローラー内蔵状態 · 内蔵 · p. 1
ドライバー内蔵状態 · 内蔵 · p. 1
エンコーダー内蔵状態 · 内蔵 · p. 1
モーター内蔵状態 · 内蔵 · p. 1
減速機内蔵状態 · 内蔵 · p. 1
動作電流 · 8.0 A RMS maximum continuous DC-link supply input current, rev. 2.3 · p. 2
動作電流 · <40 A (unloaded transients/accelerations, excluding capacitive inrush) · p. 2
動作電流 · 48 V DC | 5 rad/s | 140 N·m | 30.1 A DC-link input | 744.0 W total system loss | 48% efficiency · p. 1
注文コード · P/N 831220, REV 05 · p. 5
外径 · ca. 108 mm, outside diameter excluding connectors · p. 3
出力側慣性 · 0.045 kg·m² · p. 2
出力回転速度 · ±10.4 rad/s at 48 V · p. 1
出力回転速度 · ±13.0 rad/s at 60 V · p. 1
出力トルク · ±75 Nm nominal joint torque · p. 1
出力トルク · ±140 Nm actively controlled and repetitive · p. 1
保護機能 · 設定可能なモーター i²t 保護 · p. 2
トルクフィードバック方式 · 補償付きモーター電流推定 · p. 2
定格トルク密度 · 75 N·m
定格トルク密度 · 2.006 kg
ピークトルク密度 · 140 N·m
ピークトルク密度 · 2.006 kg
重量 · 1.987 kg (axial connector version) · p. 3
注文コード · P/N 895330, REV 02 · p. 7
定格トルク密度 · 1.987 kg
ピークトルク密度 · 1.987 kg
保護等級(IP) · IP67, also with rotating joint and applied bending moments
関節出力軸受 · THK RA6008 or similar; Ø76 mm, C=5680 N, C0=8680 N
関節タイプ · 一体型ロボット関節
トルク精度 · Absolute error, steady-state: <1.5 Nm
動作温度 · −20°C to +60°C, might require adequate cooling if the system exhibits losses
同シリーズのモデル比較
2〜4件の構成を選択
選択した構成を比較| 技術仕様 | HEJ 50-48-30922156 rev.01 | HEJ 90-48-140ラジアルコネクター · 831220 |
|---|---|---|
| 重量 | 0.53 kg | — |
| 動作電圧 · 許容範囲 | 30–60 V | — |
| 通信インターフェース | EtherCAT | — |
| バックラッシ | 30 arcmin | — |
| エンコーダー分解能 | 14 bit | — |
| エンコーダー種類 | 絶対式 | — |
| 動作電流 | 4.7 A | — |
| 動作電流 · 未満 | <40 A | — |
| 動作電流 | 7.3 A 48 V DC | — |
| 外径 | ≈71.5 mm | — |
| 出力回転速度 · 最大 | 200.5352 rpm 48 V DC | — |
| 出力回転速度 · 最大 | 248.2817 rpm 60 V DC | — |
| 出力トルク · 定格 | 11 N·m 48 V DC | — |
| 出力トルク · ピーク | 28 N·m 48 V DC | — |
| 重量 | — | 2.006 kg |
| 動作電圧 · 許容範囲 | — | 30–60 V |
| 通信インターフェース | — | Ethernet |
| 通信プロトコル | — | EtherCAT |
| 保護等級 | — | IP67範囲未指定 |
| バックラッシ | — | 30 arcmin範囲未指定 |
| 動作電流 · 連続 | — | 8 A |
| 動作電流 · 最大 | — | ≤40 A |
| 動作電流 | — | 30.1 A 48 V DC |
| 外径 | — | ≈108 mm範囲未指定 |
| 出力回転速度 | — | 99.3127 rpm 48 V DC |
| 出力回転速度 | — | 124.1409 rpm 60 V DC |
| 出力トルク · 定格 | — | 75 N·m 48 V DC |
| 出力トルク · ピーク | — | 140 N·m 48 V DC |
| 定格トルク密度 | — | 37.39 N·m/kg 関節本体の正味質量を使用 dc_point · 48–48 V |
| ピークトルク密度 | — | 69.79 N·m/kg 関節本体の正味質量を使用 dc_point · 48–48 V |
商用ステータス
関連エンティティ
関連製品はまだ登録されていません。
タイムライン
- ロボット公開HEJ 90-48-140