
 RoboParty
ROMOMO
- Abtriebsdrehmoment · Nennwert
- 10 N·m
- Gewicht
- 0.5331 kg
- Außendurchmesser
- 65 mm
- Betriebsspannung
- 48 V
Das ROMOMO RMM6562-2E von RoboParty vereint einen Innenläufermotor, ein NGW-Planetengetriebe, einen Antriebsregler und zwei Magnetencoder. Die Nennwerte betragen 48 V DC, 10 N·m und 60 U/min. Das Spitzendrehmoment beträgt 35 N·m. Das Drehgelenk unterstützt CAN-FD und EtherCAT und steht in beiden Stücklisten des RP1.3.4.
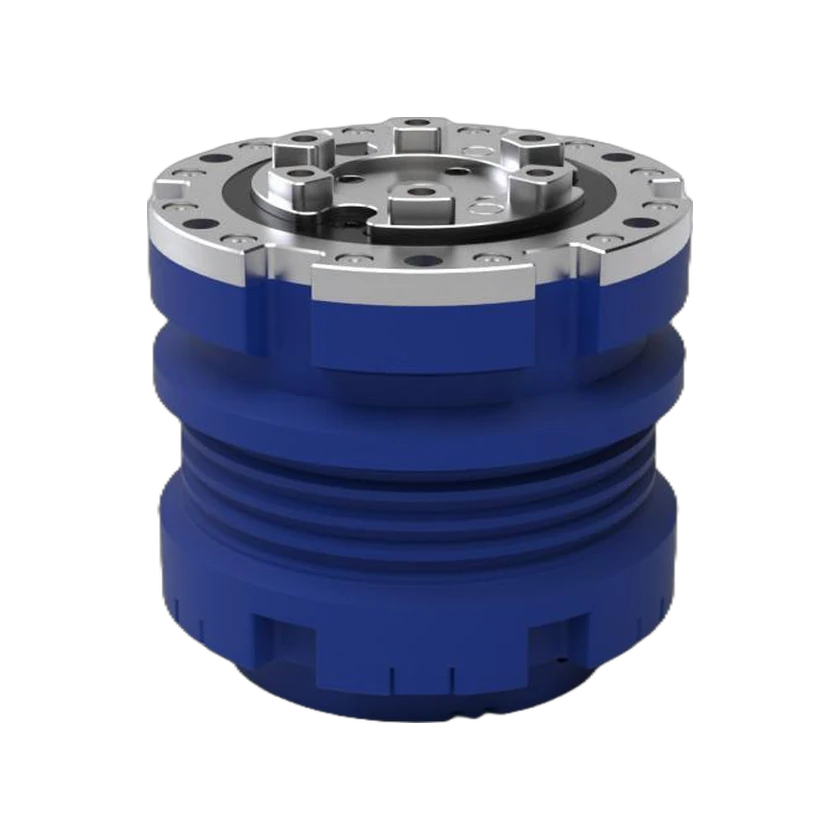
Technische Daten
Abtrieb & Übertragung
- Abtriebsdrehmoment · Nennwert
10 N·m
48 V DC
- Abtriebsdrehmoment · Spitzenwert
35 N·m
48 V DC
- Abtriebsdrehmoment
10.02 N·m
Prüfung ausstehend
48 V DC
- Abtriebsdrehmoment
10.04 N·m
Prüfung ausstehend
48 V DC
- Abtriebsdrehmoment
37.17 N·m
Prüfung ausstehend
48 V DC
- Abtriebsdrehmoment
35.6 N·m
Prüfung ausstehend
48 V DC
- Abtriebsdrehmoment
5.3 N·m
Prüfung ausstehend
48 V DC
- Abtriebsdrehzahl · Nennwert
60 rpm
48 V DC
- Abtriebsdrehzahl · Spitzenwert
200 rpm
48 V DC
- Abtriebsdrehzahl · Leerlauf
200 rpm
48 V DC
- Abtriebsdrehzahl
60.16 rpm
48 V DC
- Abtriebsdrehzahl
60.15 rpm
48 V DC
- Umkehrspiel
≤15 arcmin
Abmessungen & Montage
- Gewicht
0.5331 kg
- Außendurchmesser
65 mm
Bereich nicht zugeordnet
- Axiale Länge · Nennbereich
60.7–61.7 mm
Bereich nicht zugeordnet
- Axiale Länge · Nennangabe zum Körper
62 mm
Bereich nicht zugeordnet
- Hohlwellendurchmesser
4.5 mm
Bereich nicht zugeordnet
Elektrische Daten
- BetriebsspannungDC-Leistungseingang
48 V
- BetriebsstromDC-Leistungseingang
1.93 A
48 V DC
- Betriebsstrom
0.128 A
Bereich nicht zugeordnet
48 V DC
- Betriebsstrom
0.548 A
Bereich nicht zugeordnet
48 V DC
- BetriebsstromDC-Leistungseingang
1.96 A
48 V DC
- Betriebsstrom
0.141 A
Bereich nicht zugeordnet
48 V DC
- Betriebsstrom
0.517 A
Bereich nicht zugeordnet
48 V DC
- Betriebsstrom
14.74 A
Bereich nicht zugeordnet
48 V DC
- Betriebsstrom
24.58 A
Bereich nicht zugeordnet
48 V DC
- Elektrische Leistung
92.29 W
Bereich nicht zugeordnet
48 V DC
- Elektrische Leistung
93.84 W
Bereich nicht zugeordnet
48 V DC
Encoder & Rückmeldung
- Encodertyp
Zwei Magnetencoder
Bereich nicht zugeordnet
- Encoder-Auflösungmotor_side
17 bit
- Encoder-Auflösungoutput_side
19 bit
Kommunikation & Regelung
- Kommunikationsschnittstelle
CAN-FD
- Kommunikationsschnittstelle
EtherCAT
- Kommunikationsprotokoll
EtherCAT
- Steuerungsmodus
Positionsregelung / Drehzahlregelung / Drehmomentregelung / MIT-Hybridregelung
- Regelkreisrate
20000 Hz
- Regelkreisrate
1000 Hz
Bremse & Umgebung
- Schutzfunktionen
Überstrom / Übertemperatur / Kurzschluss / Unterspannung
- Kühlung
Passive Gehäusekühlung
Bereich nicht zugeordnet
Aufbau & Komponenten
- Motortyp
Innenläufermotor
Bereich nicht zugeordnet
- Motorintegration
Integriert
Bereich nicht zugeordnet
- Getriebeintegration
Integriert
Bereich nicht zugeordnet
- Encoderintegration
Integriert
Bereich nicht zugeordnet
- Treiberintegration
Integriert
Bereich nicht zugeordnet
- Steuerungsintegration
Integriert
Bereich nicht zugeordnet
Modelldaten · Konfigurationsbezug ungeprüft
- Montageschnittstelle
- Klemmbefestigung
- Gewicht
- ≤0.53 kg
- Gewicht
- 0.5331 kg
- Übersetzungsverhältnis
- 19.5:1
- Gelenktyp
- Integriertes Drehgelenk
- Maximalstrom
- 16 A
- Betriebsspannung
- 48 V
- Betriebsspannung
- 24–60 V
- Nennstrom
- 2 A
- Nennleistung
- 62.8 W
- Nennleistung
- 63.12 W
- Nennleistung
- 63.21 W
- Getriebetyp
- NGW-Planetengetriebe
- Drehmomentdichte · Originalangabe
- 18.798 N·m/kg · Prüfung ausstehend
- Onboard-Rechenleistung
- HPM5E3YIGN1
Quelle · 6
2026-11-19
Gewicht · 533.1 g
Elektrische Leistung · 92.29 W · PDF pp. 2–3
Elektrische Leistung · 93.84 W · PDF pp. 2–3
Betriebsstrom · 1.93 A · PDF pp. 2–3
Betriebsstrom · 0.128 A · PDF pp. 2–3
Betriebsstrom · 0.548 A · PDF pp. 2–3
Betriebsstrom · 1.96 A · PDF pp. 2–3
Betriebsstrom · 0.141 A · PDF pp. 2–3
Betriebsstrom · 0.517 A · PDF pp. 2–3
Betriebsstrom · 14.74 A · PDF p. 3
Betriebsstrom · 24.58 A · PDF p. 3
Abtriebsdrehzahl · 60.16 rpm · PDF pp. 2–3
Abtriebsdrehzahl · 60.15 rpm · PDF pp. 2–3
Abtriebsdrehmoment · 10.02 N·m · PDF pp. 2–3
Abtriebsdrehmoment · 10.04 N·m · PDF pp. 2–3
Abtriebsdrehmoment · 37.17 N·m · PDF p. 3
Abtriebsdrehmoment · 35.6 N·m · PDF p. 3
Abtriebsdrehmoment · 5.3 N·m · PDF p. 6
Nennleistung · 63.12 W
Nennleistung · 63.21 W
Drehmomentdichte · 18.798 N·m/kg
2026-11-19
Betriebsspannung · 48 V DC
Umkehrspiel · ≤15 arcmin · Specification table
Encoder-Auflösung · 17 bit · Specification table
Encoder-Auflösung · 19 bit · Specification table
Abtriebsdrehzahl · 60 rpm · Specification table
Abtriebsdrehzahl · 200 rpm · Specification table
Abtriebsdrehzahl · 200±10% rpm · Specification table
Abtriebsdrehmoment · 10±5% N·m · Specification table
Abtriebsdrehmoment · 35 N·m · Specification table
Gewicht · ≤530 g
Übersetzungsverhältnis · 19.5:1
Maximalstrom · 16±10% A
Nennstrom · 2±5% A
Nennleistung · 62.8±5% W
2026-11-19
Kommunikationsschnittstelle · CAN-FD · §3.4
Kommunikationsschnittstelle · EtherCAT · §3.4
Kommunikationsprotokoll · EtherCAT · §3.4
Regelkreisrate · 20000 Hz · §4
Regelkreisrate · 1000 Hz · §3.4
Kühlung · Passive Gehäusekühlung · §3.1
Encodertyp · Zwei Magnetencoder · §3.3, §4
Steuerungsintegration · Integriert · §1, §3.1
Treiberintegration · Integriert · §1, §3.1
Encoderintegration · Integriert · §1, §3.1
Motorintegration · Integriert · §1, §3.1
Getriebeintegration · Integriert · §1, §3.1
Schutzfunktionen · Überstrom · §3.3, §4
Schutzfunktionen · Übertemperatur · §3.3, §4
Schutzfunktionen · Kurzschluss · §3.3, §4
Schutzfunktionen · Unterspannung · §3.3, §4
Gelenktyp · Integriertes Drehgelenk
Betriebsspannung · 24–60 V DC
Onboard-Rechenleistung · HPM5E3YIGN1
2026-11-19
Steuerungsmodus · Positionsregelung · §2.2
Steuerungsmodus · Drehzahlregelung · §2.2
Steuerungsmodus · Drehmomentregelung · §2.2
Steuerungsmodus · MIT-Hybridregelung · §2.2
2026-11-19
Axiale Länge · 61.2 ±0.5 mm · ROMOMO 6562 / 尺寸与重量
Montageschnittstelle · Klemmbefestigung
2026-11-19
Axiale Länge · 62 mm · Table 1.6
Hohlwellendurchmesser · 4.5 mm · Table 1.6
Motortyp · Innenläufermotor · §1.4
Außendurchmesser · 65 mm · Table 1.6
Getriebetyp · NGW-Planetengetriebe
Modelle der Familie vergleichen
2–4 Konfigurationen auswählen
Ausgewählte Konfigurationen vergleichen| Technische Daten | RMM10062-2EV1.0 · 22:1 | RMM6562-2EV1.0 · 19.5:1 |
|---|---|---|
| Gewicht | 1.197 kg | — |
| Betriebsspannung | 48 V | 48 V |
| Betriebsspannung · Zulässiger Bereich | 24–60 V | — |
| Kommunikationsschnittstelle · Herstellerangabe | CAN (CAN-FD) | — |
| Kommunikationsschnittstelle · Herstellerangabe | Ethernet (EtherCAT) | — |
| Kommunikationsprotokoll | CAN-FDBereich nicht zugeordnet | — |
| Kommunikationsprotokoll | EtherCATBereich nicht zugeordnet | — |
| Umkehrspiel | 11.4 arcminBereich nicht zugeordnet | — |
| Betriebsstrom | 9.65 A 48 V DC | — |
| Betriebsstrom | 9.46 A 48 V DC | — |
| Außendurchmesser | 100 mmBereich nicht zugeordnet | 65 mmBereich nicht zugeordnet |
| Abtriebsdrehzahl · Nennwert | 80 rpm 48 V DC | 60 rpm 48 V DC |
| Abtriebsdrehzahl · Spitzenwert | 130 rpm | — |
| Abtriebsdrehzahl | 80.33 rpm 48 V DC | — |
| Abtriebsdrehzahl | 80.34 rpm 48 V DC | — |
| Abtriebsdrehmoment · Nennwert | 44 N·m 48 V DC | 10 N·m 48 V DC |
| Abtriebsdrehmoment | 40.83 N·m 48 V DC | — |
| Abtriebsdrehmoment | 44.03 N·m 48 V DC | — |
| Abtriebsdrehmoment | 44.02 N·m 48 V DC | — |
| Gewicht | — | 0.5331 kg |
| Kommunikationsschnittstelle | — | CAN-FD |
| Kommunikationsschnittstelle | — | EtherCAT |
| Kommunikationsprotokoll | — | EtherCAT |
| Umkehrspiel | — | ≤15 arcmin |
| Encoder-Auflösung | — | 17 bit |
| Encoder-Auflösung | — | 19 bit |
| Betriebsstrom | — | 1.93 A 48 V DC |
| Betriebsstrom | — | 1.96 A 48 V DC |
| Abtriebsdrehzahl · Spitzenwert | — | 200 rpm 48 V DC |
| Abtriebsdrehzahl · Leerlauf | — | 200 rpm 48 V DC |
| Abtriebsdrehmoment · Spitzenwert | — | 35 N·m 48 V DC |
Kommerzieller Status
Verwandte Einträge
Noch keine verwandten Produkte erfasst.