
 RoboParty
ROBOTO
Preis
Unbekannt
Typ
Humanoide Roboter · Humanoider in Menschengröße
Anwendungsszenarien
Research & Education · Developer Kit / Research & Education · Education Platform / Research & Education · Research Platform
Status
Prototyp
Verfügbarkeit
Noch nicht veröffentlicht
Kaufmöglichkeit
Nicht veröffentlicht
Veröffentlichungsdatum
28. Sept. 2026
Land/Region
China
Zuletzt geprüft
2026-09-05
Klassifikation und Status erklärt
Die Kategorie beschreibt Bauform und Funktion; Räder allein bestimmen nicht, ob ein Roboter humanoid ist. Die Produktphase beschreibt den belegten Reifegrad, die Verfügbarkeit den aktuellen Zugang. Auch kommerzielle Produkte können auf Pilotkunden beschränkt sein. Keiner der beiden Werte allein belegt die Kaufbarkeit. Unbekannte Fakten bleiben unbekannt.
24 DOF
Gesamtzahl der Freiheitsgrade
135 cm
Höhe
Ca. 39 kg
Gewicht
3 h
Laufzeit
RP1 ist RoboPartys quelloffener zweibeiniger Humanoid für Forschung, Lehre und Entwicklung. Er ist 1,35 m groß, wiegt etwa 39 kg und besitzt 24 aktive Freiheitsgrade. Bewegungskopf, Attrappenhände und RK3588 sind serienmäßig. Akkuwechsel im Betrieb und modulare Erweiterungen werden unterstützt.
1 / 1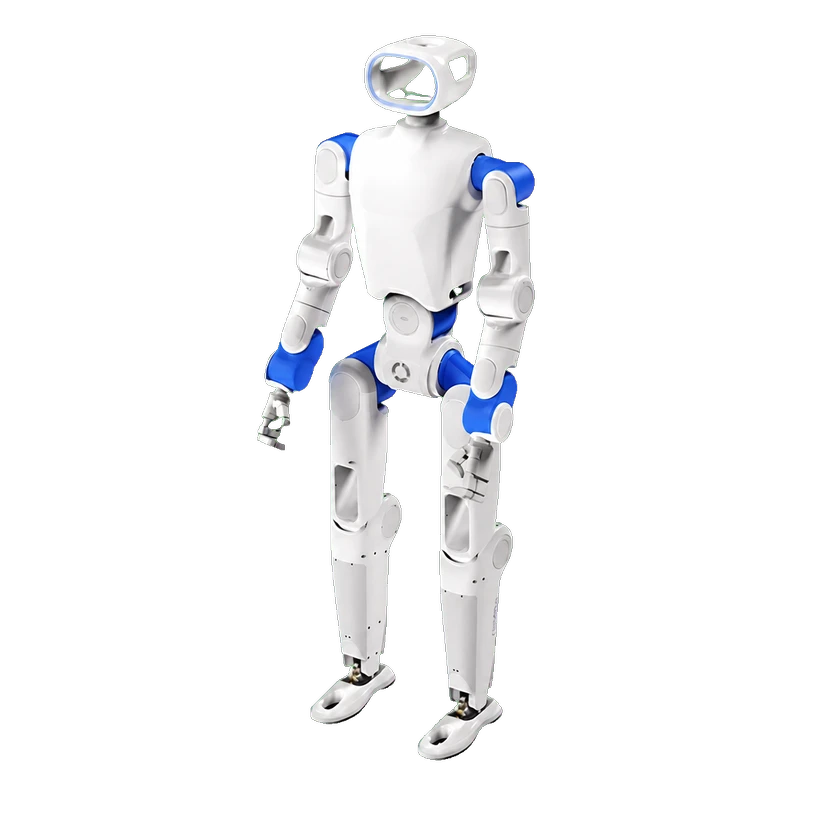
Hardwarespezifikationen
Physische Spezifikationen
Armlänge
55 cm
Materialien
AL6061/7075-Aluminium, technische Kunststoffe und Spezialgummi
Gesamtzahl der Freiheitsgrade
24 DOF
Mobilität und Nutzlast
Nutzlast je Arm
5 kg
Maximaler Steigungswinkel
30 °
Höchstgeschwindigkeit
≤4 m/s
Stufenhöhe
5 cm
Freiheitsgrade
Steuerbare Freiheitsgrade je Arm
5 DOF
Tiefe
20 cm
Freiheitsgrade des Kopfes
0 DOF
Höhe
135 cm
Freiheitsgrade je Bein
6 DOF
Taillenfreiheitsgrade
2 DOF
Gewicht
Ca. 39 kg
Breite
45 cm
Mechanische Struktur
Endeffektor
Attrappenhände
Interne Verkabelung
Interne 24-V-Verkabelung mit Adapterplatine für Endeffektoren
Gelenktyp
Vier eigene Module mit zweistufigem Planetengetriebe und Innenläufermotor
Sensoren
Tiefenkamera
Intel D435i (optional)
IMU
Eine hochpräzise 6-Achsen-IMU
Akku und Laufzeit
Akkukapazität
10 Ah
Akkutyp
Kombination aus großem und kleinem Akku
Lademethode
USB-C-Schnellladen und magnetisches Laden
Ladeleistung
140 W
Ladezeit
1.5 h
Hot-Swap-Unterstützung
Akkuwechsel im Betrieb ohne Abschalten
Stromversorgung
Betrieb während des Ladens möglich
Laufzeit
3 h
Rechenplattform
Onboard-Rechenleistung
RK3588 ×1; optionales Entwicklungs-Rechenmodul
Sicherheit und Schutz
Not-Halt
Fernbedienter und tragbarer Not-Aus mit dreifacher Redundanz
Betriebstemperatur
-10–40 °C
Quetschschutz
Geschlossene Gelenke mit Einklemmschutz
Interaktion und Kommunikation
Kommunikation
Wi-Fi 6, Bluetooth 5.2, 4G
Externer Anschluss
USB Type-A ×2, USB Type-C ×2, RJ45 ×2
Entwicklung und Erweiterung
Konfigurationsoptionen
Austauschbare Köpfe für Bewegung, Interaktion, Datenerfassung und Wahrnehmung
Sekundärentwicklung (SDK)
SDK, Simulationsumgebung und Trainingscode
Kommerzieller Status
Status
Prototyp
Preis
Unbekannt
Veröffentlichungsdatum
28. Sept. 2026
Verwandte Einträge
Dexterische Hände
Noch kein konkretes Handmodell bestätigt.
Zeitachse
- RoboterveröffentlichungROBOTO 01(RP1)
Quelle oder Korrektur einreichen