
 RoboParty
RP Hand
Preis
Unbekannt
Typ
Komponenten · Dexterische Hände
Status
Unbekannt
Verfügbarkeit
Nicht veröffentlicht
Veröffentlichungsdatum
Unbekannt
Land/Region
China
6 DOF
Aktive Freiheitsgrade
0.369–0.389 kg
Handgewicht
5
Anzahl der Finger
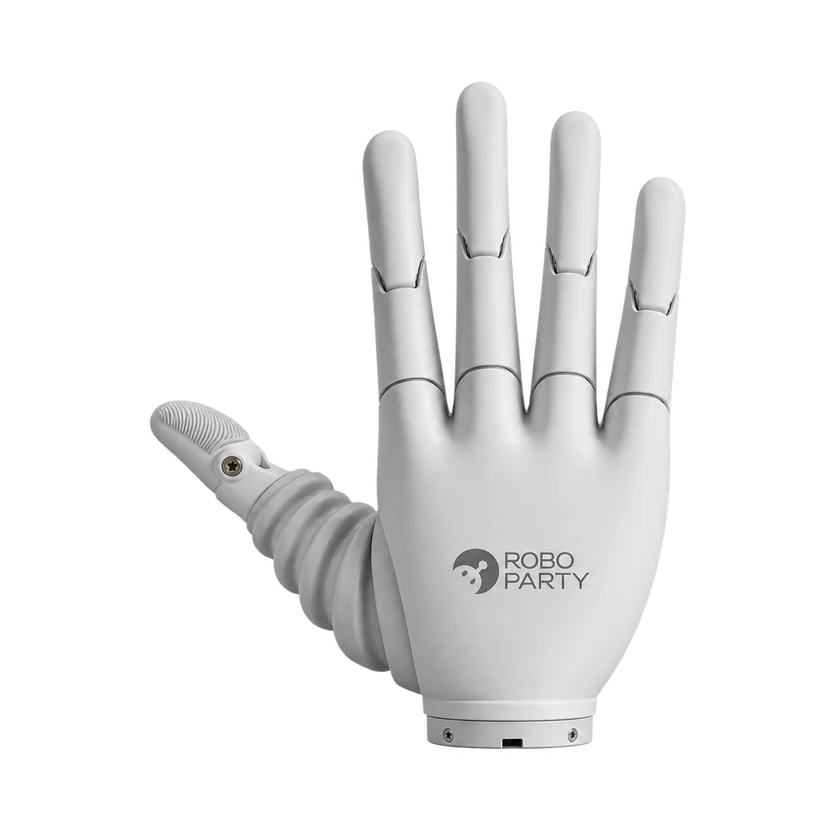
RP Hand ist RoboPartys schlanke Fünffingerhand für humanoide Roboter. Sie besitzt sechs aktive Achsen, elf mechanische Freiheitsgrade und ein Schneckengetriebe. CAN FD ist Standard; offizielle Ressourcen umfassen C++, Python, Linux ROS 2 und Modelle für beide Seiten.
Technische Daten
Modellspezifikationen stehen unten. Konfigurationsabhängige Werte werden separat aufgeführt. Fehlende Daten bedeuten weder null noch nicht unterstützt.
Freiheitsgrade und Antrieb
Anzahl der Finger
5
Aktuatortechnologie
Bürstenlose eisenlose Motormodule
Aktive Freiheitsgrade
6 DOF
Schutzart (IP)
IP30
Gesamtzahl der Freiheitsgrade
11 DOF
Übertragungsmechanismus
Schneckengetriebe
Bewegungsbereich des Gelenks
0–87.5 °
Bewegungsbereich des Gelenks
0–65 °
Bewegungsbereich des Gelenks
0–72 °
Mechanik und Montage
Tiefe
2.635 cm
Länge
14.754 cm
Handgewicht
0.369–0.389 kg
Breite
7.353 cm
Mechanische Struktur
Gelenkencoder
Integrierter Treiber und Miniaturencoder
Lastzyklen
250000
Lastzyklen
250000
Maximalstrom
≤2.5 A
Ruhestrom
≤0.1 A
Akku und Laufzeit
Stromversorgung
12 V (-10 %) bis 48 V (+10 %)
Rechenplattform
Betriebssystem
Windows; Linux
Zuverlässigkeit und Umgebungsbedingungen
Betriebsfeuchtigkeit
10–90 %RH
Betriebstemperatur
-10–45 °C
Interaktion und Kommunikation
Kommunikation
Standard: CAN FD; RS485 und EtherCAT erfordern kundenspezifische Hardware
Entwicklung und Erweiterung
Integrationsschnittstelle
Linux SocketCAN; Windows WinUSB/gs_usb (A8FA:8598, ein Kanal); CAN FD+BRS 1 Mbps/5 Mbps
Sekundärentwicklung (SDK)
C++17, Python 3.9+, aktuelle rphand-API, Linux ROS 2
Kommerzieller Status
Status
Unbekannt
Preis
Unbekannt
Veröffentlichungsdatum
Unbekannt
Verwandte Einträge
Noch keine verwandten Produkte erfasst.
Quelle oder Korrektur einreichen