
 RoboParty
RP Hand
가격
알 수 없음
유형
구성 요소 · 다관절 손
상태
알 수 없음
구매 가능 여부
미공개
공개일
알 수 없음
국가/지역
중국
6 DOF
능동 자유도
0.369–0.389 kg
본체 무게
5
손가락 수
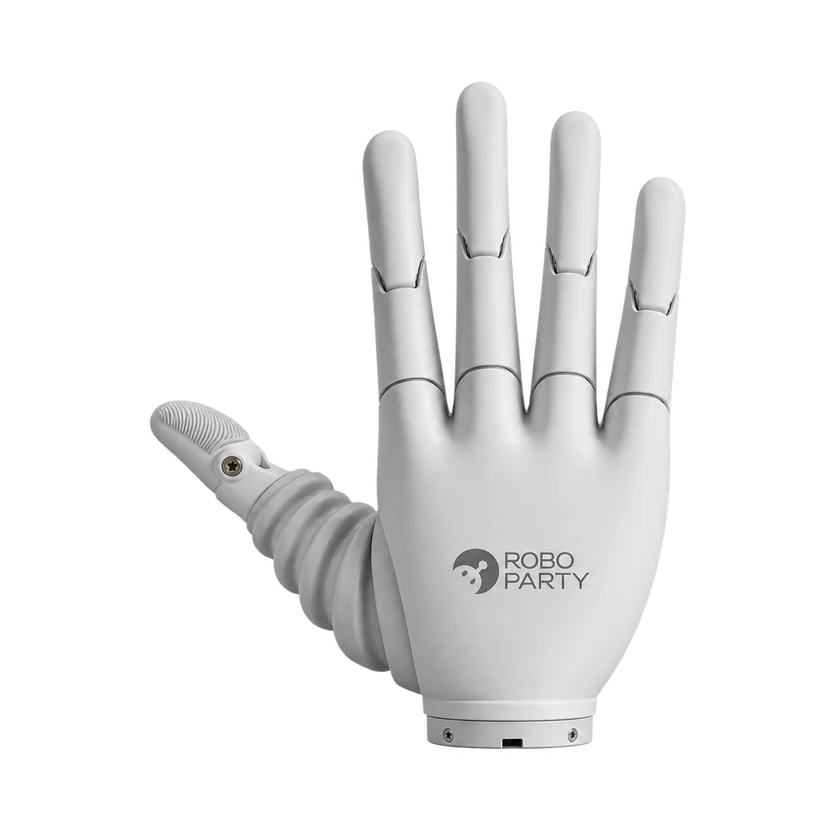
RP Hand는 휴머노이드 통합용 RoboParty의 슬림형 다섯 손가락 핸드입니다. 능동 6축과 기계적 11자유도, 웜 기어 전달 구조를 갖춥니다. 기본 통신은 CAN FD이며 C++, Python, Linux ROS 2 개발 문서 및 좌우 모델 자료를 제공합니다.
기술 사양
아래는 모델 사양입니다. 구성별 값은 별도로 표시합니다. 데이터 누락은 0 또는 미지원을 의미하지 않습니다.
자유도 및 구동
손가락 수
5
액추에이터 기술
브러시리스 코어리스 모터 모듈
능동 자유도
6 DOF
침수 및 이물 보호 등급(IP)
IP30
총 자유도
11 DOF
전달 메커니즘
웜 기어
관절 가동 범위
0–87.5 °
관절 가동 범위
0–65 °
관절 가동 범위
0–72 °
기계 및 장착
깊이
2.635 cm
길이
14.754 cm
본체 무게
0.369–0.389 kg
너비
7.353 cm
기계 구조
관절 엔코더
통합 드라이버 및 소형 엔코더
하중 사이클
250000
하중 사이클
250000
최대 전류
≤2.5 A
정지 전류
≤0.1 A
배터리 및 작동 시간
전원 공급
12 V(-10%)~48 V(+10%)
컴퓨팅 플랫폼
운영 체제
Windows; Linux
신뢰성 및 환경
작동 습도
10–90 %RH
작동 온도
-10–45 °C
상호작용 및 통신
통신
기본 CAN FD; RS485와 EtherCAT은 맞춤 하드웨어 필요
개발 및 확장
통합 인터페이스
Linux SocketCAN; Windows WinUSB/gs_usb(A8FA:8598 단일 채널); CAN FD+BRS 1 Mbps/5 Mbps
2차 개발(SDK)
C++17, Python 3.9+, 현재 rphand API, Linux ROS 2
상용화 상태
상태
알 수 없음
가격
알 수 없음
공개일
알 수 없음
관련 항목
등록된 관련 제품이 없습니다.
출처 또는 수정 제안 보내기