
 RoboParty
RP Hand
価格
不明
タイプ
コンポーネント · 器用ハンド
ステータス
不明
提供状況
未公開
発売時期
不明
国・地域
中国
6 DOF
能動自由度
0.369–0.389 kg
本体重量
5
指の数
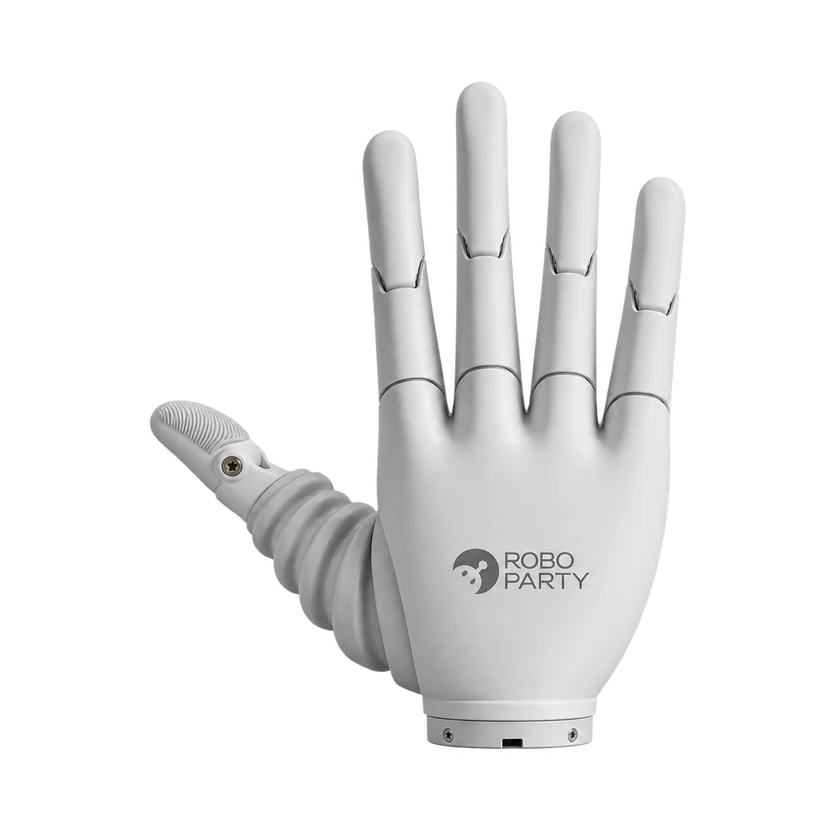
RP HandはRoboPartyのヒューマノイド向け薄型5指ハンドです。能動6軸と機械11自由度を備え、ウォームギアで駆動します。標準通信はCAN FDで、C++、Python、Linux ROS 2の開発資料と左右モデルが提供されています。
技術仕様
以下はモデルの仕様です。構成固有の値は別途表示します。データ未掲載はゼロや非対応を意味しません。
自由度と駆動
指の数
5
アクチュエータ技術
ブラシレスコアレスモーターモジュール
能動自由度
6 DOF
保護等級(IP)
IP30
総自由度
11 DOF
伝達機構
ウォームギア
関節運動範囲
0–87.5 °
関節運動範囲
0–65 °
関節運動範囲
0–72 °
機械・取付
奥行き
2.635 cm
長さ
14.754 cm
本体重量
0.369–0.389 kg
幅
7.353 cm
機械構造
関節エンコーダ
一体型ドライバーと小型エンコーダー
負荷サイクル寿命
250000
負荷サイクル寿命
250000
最大電流
≤2.5 A
静止電流
≤0.1 A
バッテリーと稼働時間
電源方式
12 V(-10%)~48 V(+10%)
計算プラットフォーム
オペレーティングシステム
Windows; Linux
信頼性・環境
動作湿度
10–90 %RH
動作温度
-10–45 °C
インタラクションと通信
通信
標準CAN FD。RS485とEtherCATは専用ハードウェアが必要
開発と拡張
統合インターフェース
Linux SocketCAN、Windows WinUSB/gs_usb(A8FA:8598単一チャネル)、CAN FD+BRS 1 Mbps/5 Mbps
二次開発/SDK
C++17、Python 3.9+、現行rphand API、Linux ROS 2
商用ステータス
ステータス
不明
価格
不明
発売時期
不明
関連エンティティ
関連製品はまだ登録されていません。
情報源または訂正を送信