
 萝博派对
RP Hand
价格
未公开
类型
组件 · 灵巧手
状态
未公开
可得性
未公开
发布时间
未公开
国家/地区
中国
6 DOF
主动自由度
0.369–0.389 kg
本体重量
5
指头数量
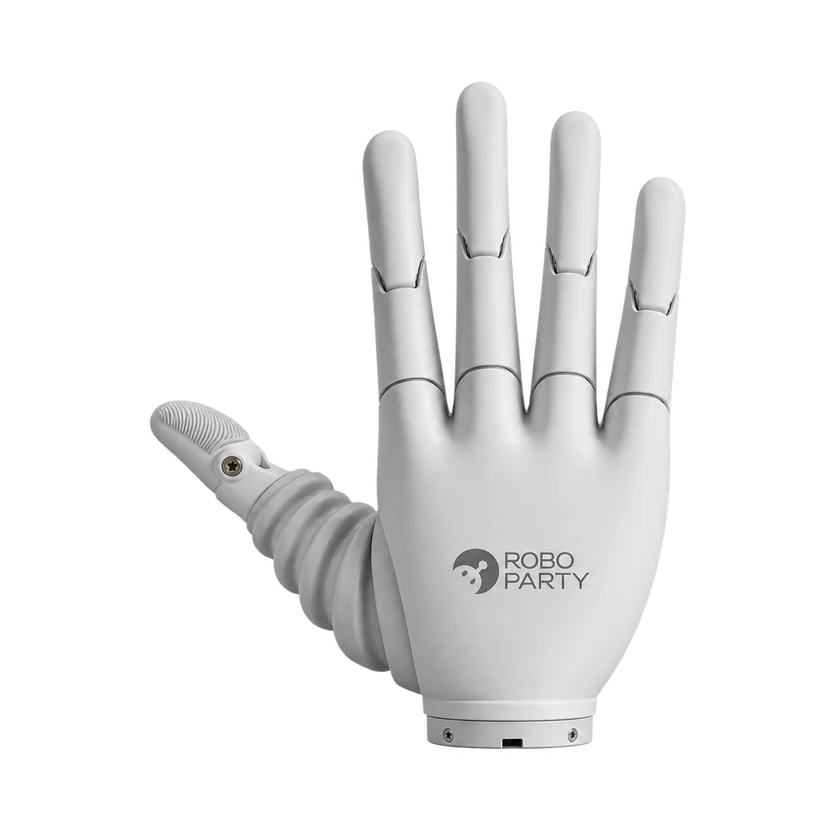
RP Hand是RoboParty面向人形机器人的五指灵巧手,具备6个主动轴和11个机械自由度,采用蜗轮蜗杆传动。标准通信为CAN FD,提供C++、Python和Linux ROS 2开发资料。
技术参数
下方为型号参数;特定配置的参数单独列出。资料缺失不代表数值为零或不支持。
自由度与驱动
指头数量
5
执行器技术
无刷空心杯电机模组
主动自由度
6 DOF
防护等级(IP)
IP30
总自由度
11 DOF
传动机制
蜗轮蜗杆
关节运动范围
0–87.5 °
关节运动范围
0–65 °
关节运动范围
0–72 °
机械尺寸与安装
厚度/深度
2.635 cm
长度
14.754 cm
本体重量
0.369–0.389 kg
宽度
7.353 cm
机械结构
关节编码器
多合一驱动器与微型编码器
负载循环寿命
250000
负载循环寿命
250000
最大电流
≤2.5 A
静态电流
≤0.1 A
电池与续航
供电方式
12 V(-10%)至48 V(+10%)
计算平台
操作系统
Windows; Linux
可靠性与环境
工作湿度
10–90 %RH
工作温度范围
-10–45 °C
交互与通信
通信
标准CAN FD;RS485、EtherCAT需定制硬件
开发与扩展
集成接口
Linux SocketCAN;Windows WinUSB/gs_usb(A8FA:8598单通道适配器);CAN FD+BRS 1 Mbps/5 Mbps
二次开发/SDK
C++17、Python 3.9+;当前接口rphand;Linux ROS 2
商业状态
状态
未公开
价格
未公开
发布时间
未公开
关联实体
暂无已收录的关联产品。
提交来源或更正