
 maxon
Hocheffiziente Gelenkantriebe (HEJ)
- Abtriebsdrehmoment · Nennwert
- 75 N·m
- Gewicht
- 2.006 kg
- Außendurchmesser
- ≈108 mm
- Betriebsspannung · Zulässiger Bereich
- 30–60 V
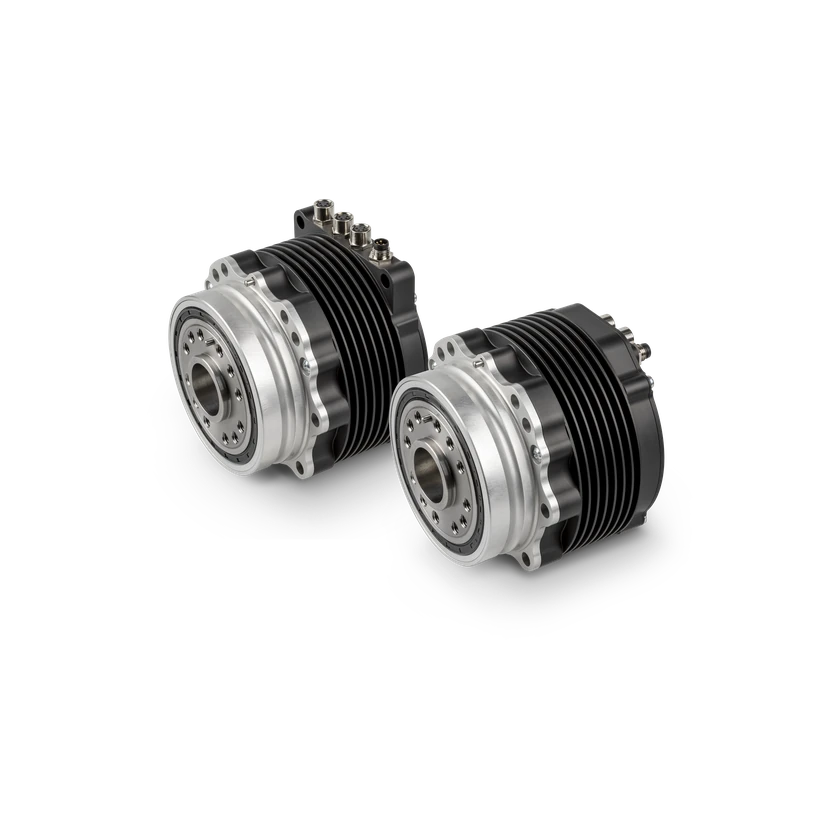
Der HEJ 90-48-140 von maxon ist ein integrierter Gelenkantrieb für die Fortbewegung und den Vortrieb von Robotern. Motor, Planetengetriebe, Sensorik und Steuerelektronik befinden sich in einem IP67-Gehäuse. Der EtherCAT-Antrieb bietet 75 N·m Nenndrehmoment und 140 N·m wiederholbares Spitzendrehmoment sowie radiale oder axiale Steckverbinder.
Technische Daten
Abtrieb & Übertragung
- Abtriebsdrehmoment · Nennwert
75 N·m
48 V DC
- Abtriebsdrehmoment · Spitzenwert
140 N·m
48 V DC
- Abtriebsdrehzahl
99.3127 rpm
48 V DC
- Abtriebsdrehzahl
124.1409 rpm
60 V DC
- Rücktreibmoment · Maximum
≤1.5 N·m
Bereich nicht zugeordnet
- Umkehrspiel
30 arcmin
Bereich nicht zugeordnet
- Abtriebsträgheit
0.045 kg·m²
Bereich nicht zugeordnet
Abmessungen & Montage
- Gewicht
2.006 kg
- Nenndrehmomentdichte
37,39 N·m/kg
Bezogen auf die Nettomasse des Gelenks
dc_point · 48–48 V
- Spitzendrehmomentdichte
69,79 N·m/kg
Bezogen auf die Nettomasse des Gelenks
dc_point · 48–48 V
- Außendurchmesser
≈108 mm
Bereich nicht zugeordnet
- Axiale Länge
≈90 mm
Bereich nicht zugeordnet
Elektrische Daten
- Betriebsspannung · Zulässiger BereichDC-Leistungseingang
30–60 V
- Betriebsstrom · DauerDC-Leistungseingang
8 A
- Betriebsstrom · MaximumDC-Leistungseingang
≤40 A
- BetriebsstromDC-Leistungseingang
30.1 A
48 V DC
Encoder & Rückmeldung
- Encodertyp
Absolut (Abtrieb)
Bereich nicht zugeordnet
- Encoder-Modus
Singleturn
Bereich nicht zugeordnet
- Encoder-Auflösung
12 bit
Bereich nicht zugeordnet
- Drehmomentrückmeldung
Kompensierte Schätzung über Motorstrom
Bereich nicht zugeordnet
Kommunikation & Regelung
- Kommunikationsschnittstelle
Ethernet
- Kommunikationsprotokoll
EtherCAT
- Steuerungsmodus
Position / Geschwindigkeit / Drehmoment / Motorstrom (FOC) / Impedanz
- Befehlsrate · Maximum
1000 Hz
- Regelkreisrate
25000 Hz
- Regelkreisrate
2500 Hz
Bremse & Umgebung
- Schutzfunktionen
Konfigurierbarer Motor-i²t-Schutz
Bereich nicht zugeordnet
- IP-Schutzart
IP67
Bereich nicht zugeordnet
- Kühlung
Externe Zwangsbelüftung
Bereich nicht zugeordnet
Aufbau & Komponenten
- Bestellcode
831220
Bereich nicht zugeordnet
- Übertragungsmechanismus
Planetengetriebe
Bereich nicht zugeordnet
- Motorintegration
Integriert
Bereich nicht zugeordnet
- Getriebeintegration
Integriert
Bereich nicht zugeordnet
- Encoderintegration
Integriert
Bereich nicht zugeordnet
- Treiberintegration
Integriert
Bereich nicht zugeordnet
- Steuerungsintegration
Integriert
Bereich nicht zugeordnet
Weitere Daten
- Steckertyp
M8
Bereich nicht zugeordnet
- CAD-Verfügbarkeit
Auf Anfrage
Bereich nicht zugeordnet
Modelldaten · Konfigurationsbezug ungeprüft
- Schutzart (IP)
- IP67
- Gelenklager
- Kreuzrollenlager am Abtrieb
- Gelenktyp
- Integrierter Robotergelenkantrieb
- Drehmomentgenauigkeit
- <1.5 N·m (stationär)
- Betriebstemperatur
- -20–60 °C
Quelle · 2
2026-11-21
Übertragungsmechanismus · Planetengetriebe · High Efficiency Joints for mobile robots
2026-11-21
Gewicht · 2.006 kg (radial connector version) · p. 3
Steckertyp · Up to 4 × M8; 1 power supply, 2 EtherCAT; fan power/control only on the radial connector configuration · p. 3
Betriebsspannung · 30–60 V DC. Lower voltage down to 20 V is possible with implications. Contact maxon. · p. 2
Befehlsrate · Max. EtherCAT communication rate 1 kHz · p. 2
Kommunikationsschnittstelle · Full Duplex, 100 Mbit/s; 2 × EtherCAT · p. 3
Kommunikationsprotokoll · Full Duplex, 100 Mbit/s; 2 × EtherCAT · p. 3
Regelkreisrate · 25 kHz current controller (FOC) · p. 2
Regelkreisrate · 2.5 kHz all other controllers · p. 2
Steuerungsmodus · Position · p. 2
Steuerungsmodus · Geschwindigkeit · p. 2
Steuerungsmodus · Drehmoment · p. 2
Steuerungsmodus · Motorstrom (FOC) · p. 2
Steuerungsmodus · Impedanz · p. 2
CAD-Verfügbarkeit · Auf Anfrage · p. 4
IP-Schutzart · IP67, also with rotating joint and applied bending moments · p. 3
Axiale Länge · ca. 90 mm, overall axial length excluding connectors · p. 3
Rücktreibmoment · <1.5 N·m · p. 2
Umkehrspiel · 0.5° average · p. 2
Kühlung · Integrated heat sinks for forced air cooling; continuous active heat dissipation up to ca. 250 W · p. 3
Encoder-Auflösung · 12 bit · p. 2
Encoder-Modus · Singleturn · p. 2
Encodertyp · Output position after the gear. Absolute angular error: <0.008 rad (0.5°). · p. 2
Steuerungsintegration · Integriert · p. 1
Treiberintegration · Integriert · p. 1
Encoderintegration · Integriert · p. 1
Motorintegration · Integriert · p. 1
Getriebeintegration · Integriert · p. 1
Betriebsstrom · 8.0 A RMS maximum continuous DC-link supply input current, rev. 2.3 · p. 2
Betriebsstrom · <40 A (unloaded transients/accelerations, excluding capacitive inrush) · p. 2
Betriebsstrom · 48 V DC | 5 rad/s | 140 N·m | 30.1 A DC-link input | 744.0 W total system loss | 48% efficiency · p. 1
Bestellcode · P/N 831220, REV 05 · p. 5
Außendurchmesser · ca. 108 mm, outside diameter excluding connectors · p. 3
Abtriebsträgheit · 0.045 kg·m² · p. 2
Abtriebsdrehzahl · ±10.4 rad/s at 48 V · p. 1
Abtriebsdrehzahl · ±13.0 rad/s at 60 V · p. 1
Abtriebsdrehmoment · ±75 Nm nominal joint torque · p. 1
Abtriebsdrehmoment · ±140 Nm actively controlled and repetitive · p. 1
Schutzfunktionen · Konfigurierbarer Motor-i²t-Schutz · p. 2
Drehmomentrückmeldung · Kompensierte Schätzung über Motorstrom · p. 2
Nenndrehmomentdichte · 75 N·m
Nenndrehmomentdichte · 2.006 kg
Spitzendrehmomentdichte · 140 N·m
Spitzendrehmomentdichte · 2.006 kg
Gewicht · 1.987 kg (axial connector version) · p. 3
Bestellcode · P/N 895330, REV 02 · p. 7
Nenndrehmomentdichte · 1.987 kg
Spitzendrehmomentdichte · 1.987 kg
Schutzart (IP) · IP67, also with rotating joint and applied bending moments
Gelenklager · THK RA6008 or similar; Ø76 mm, C=5680 N, C0=8680 N
Gelenktyp · Integrierter Robotergelenkantrieb
Drehmomentgenauigkeit · Absolute error, steady-state: <1.5 Nm
Betriebstemperatur · −20°C to +60°C, might require adequate cooling if the system exhibits losses
Modelle der Familie vergleichen
2–4 Konfigurationen auswählen
Ausgewählte Konfigurationen vergleichen| Technische Daten | HEJ 50-48-30922156 rev.01 | HEJ 90-48-140Radiale Steckverbinder · 831220 |
|---|---|---|
| Gewicht | 0.53 kg | — |
| Betriebsspannung · Zulässiger Bereich | 30–60 V | — |
| Kommunikationsschnittstelle | EtherCAT | — |
| Umkehrspiel | 30 arcmin | — |
| Encoder-Auflösung | 14 bit | — |
| Encodertyp | Absolut | — |
| Betriebsstrom | 4.7 A | — |
| Betriebsstrom · Kleiner als | <40 A | — |
| Betriebsstrom | 7.3 A 48 V DC | — |
| Außendurchmesser | ≈71.5 mm | — |
| Abtriebsdrehzahl · Maximum | 200.5352 rpm 48 V DC | — |
| Abtriebsdrehzahl · Maximum | 248.2817 rpm 60 V DC | — |
| Abtriebsdrehmoment · Nennwert | 11 N·m 48 V DC | — |
| Abtriebsdrehmoment · Spitzenwert | 28 N·m 48 V DC | — |
| Gewicht | — | 2.006 kg |
| Betriebsspannung · Zulässiger Bereich | — | 30–60 V |
| Kommunikationsschnittstelle | — | Ethernet |
| Kommunikationsprotokoll | — | EtherCAT |
| IP-Schutzart | — | IP67Bereich nicht zugeordnet |
| Umkehrspiel | — | 30 arcminBereich nicht zugeordnet |
| Betriebsstrom · Dauer | — | 8 A |
| Betriebsstrom · Maximum | — | ≤40 A |
| Betriebsstrom | — | 30.1 A 48 V DC |
| Außendurchmesser | — | ≈108 mmBereich nicht zugeordnet |
| Abtriebsdrehzahl | — | 99.3127 rpm 48 V DC |
| Abtriebsdrehzahl | — | 124.1409 rpm 60 V DC |
| Abtriebsdrehmoment · Nennwert | — | 75 N·m 48 V DC |
| Abtriebsdrehmoment · Spitzenwert | — | 140 N·m 48 V DC |
| Nenndrehmomentdichte | — | 37,39 N·m/kg Bezogen auf die Nettomasse des Gelenks dc_point · 48–48 V |
| Spitzendrehmomentdichte | — | 69,79 N·m/kg Bezogen auf die Nettomasse des Gelenks dc_point · 48–48 V |
Kommerzieller Status
Verwandte Einträge
Noch keine verwandten Produkte erfasst.
Zeitachse
- RoboterveröffentlichungHEJ 90-48-140