Unitree Robotics logoUnitree Robotics

G1 EDU

Preis
Preis nicht veröffentlicht
Typ
Humanoide Roboter · Kompakter Humanoider
Anwendungsszenarien
Forschung und Bildung · Education Platform
Status
Kommerziell
Offenlegungsstatus
Verfügbarkeit
Im Verkauf
Kaufmöglichkeit
Nicht veröffentlicht
Veröffentlichungsdatum
13. Mai 2024
Land/Region
China
23–43
Gesamtzahl der Freiheitsgrade
1,32 m
Höhe
35 kg
Gewicht
2 Std.
Laufzeit

Unitree G1 EDU ist die Bildungs- und Entwicklungsversion des Humanoiden. Je nach Ausstattung bietet sie 23–43 Gelenkfreiheitsgrade, Tiefensicht, 3D-LiDAR, etwa 3 kg maximale Armlast und rund zwei Stunden Laufzeit. Rechenmodule und Roboterhände sind optional; die Garantie beträgt 18 Monate.

G1 EDU

Intelligence-Profil

Versuche bedeuten keine Serienausstattung. Belege gelten nur für die genannte Modellversion.

LernansatzOffizielle Angabe
Imitationslernen

LernansatzOffizielle Angabe
Bestärkendes Lernen
SteuerungsansatzOffizielle Angabe
Hybride Regelung

Fähigkeitenkarte

ManipulationOffizielle Angabe
Greifen

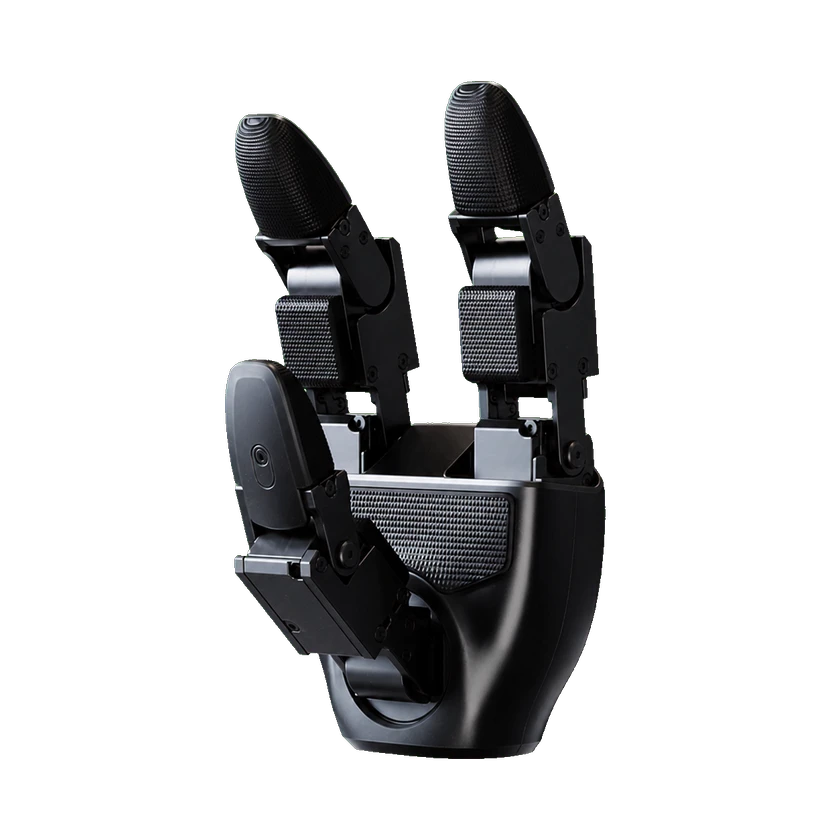
Unitree führt eine optionale kraftgeregelte Drei-Finger-Hand für G1 EDU auf und beschreibt eine Kraft-Positions-Hybridregelung für präzise Objektoperationen.

Hardwarespezifikationen

Software, Export und Offenheit

Begleitsoftware
Teleoperation mit Tobor Harness TH01 und Demonstrationsdatenverwaltung mit Toborverse

Physische Spezifikationen

Armspannweite
Ca. 45 cm
Abmessungen im zusammengeklappten Zustand
690 × 450 × 300 mm
Aktive Freiheitsgrade
7 Freiheitsgrade (optionale kraftgesteuerte Dreifingerhand) + 2 optionale Freiheitsgrade am Handgelenk
Beinlänge (Oberschenkel + Unterschenkel)
60 cm
Abmessungen im Stand
1320 × 450 × 200 mm
Gesamtzahl der Freiheitsgrade
23–43

Mobilität und Nutzlast

Nutzlast je Arm
3 kg
Kniegelenkdrehmoment
120 N·m

Mechanik und Montage

Steuerbare Freiheitsgrade je Arm
5 DOF
Tiefe
20 cm
Höhe
1,32 m
Freiheitsgrade je Bein
6 DOF
Taillenfreiheitsgrade
1 DOF
Taillenrotationsbereich
-155–155°
Gewicht
35 kg
Breite
45 cm

Mechanische Struktur

Kühlsystem
Lokale Luftkühlung
Interne Verkabelung
Hohle elektrische Durchführung durch alle Gelenke
Gelenklager
Kreuzrollenlager in Industriequalität
Gelenkencoder
Dualer Encoder
Bewegungsbereich des Gelenks
0–165°
Bewegungsbereich des Gelenks
-154–154°
Bewegungsbereich des Gelenks
-30–170°
Bewegungsbereich des Gelenks
-158–158°
Gelenktyp
Trägheitsarmer Hochgeschwindigkeits-PMSM mit Innenläufer

Sensoren

Tiefenkamera
Intel RealSense D435i-Tiefenkamera
LiDAR
LIVOX MID360 3D-LiDAR

Akku und Laufzeit

Akkukapazität
9 Ah
Unterstützung für Akkutausch
Intelligenter Akku (Schnellwechsel)
Akkutyp
13-String-Lithium-Akku
Ladegerät
54-V-, 5-A-Ladegerät
Stromversorgung
13-String-Lithium-Akku
Laufzeit
2 Std.

Rechenplattform

CPU
8-Kern-Hochleistungs-CPU

Interaktion und Kommunikation

Kommunikation
Wi-Fi 6, Bluetooth 5.2
Mikrofon
4-Mikrofon-Array mit Rausch- und Echounterdrückung
OTA-Update
Unterstützt
Fernbedienung
Manueller Controller
Lautsprecher
5-W-Lautsprecher

Entwicklung und Erweiterung

Konfigurationsoptionen
Optionale Hochleistungsrechenmodule verschiedener Marken und Modelle, darunter Orin
Konfigurationsoptionen
Optional zwei Freiheitsgrade am Handgelenk; Nick- und Gierbewegung jeweils ±92,5°
Konfigurationsoptionen
Optional zwei zusätzliche Taillenfreiheitsgrade; Roll- und Nickbewegung jeweils ±30°
Sekundärentwicklung (SDK)
Unterstützt

Kommerzielle Informationen

Garantie
18 Monate

Entwicklungsunterstützung

G1

Nicht offen

G1 EDUAktuelles Modell

Offen

Entwicklungskonfiguration: G1 EDU 29-DOF reference configuration

Exact documented development profile. Hardware, firmware and access conditions are recorded per capability.

Entwicklungsfunktionen

GelenkregelungBedingt unterstützt
Python SDKBedingt unterstützt

Model-specific Python SDK2 example. Requires the matching SDK2 firmware, developer access and network setup; disable competing high-level control as documented.

C++ SDKBedingt unterstützt
ROS 2Bedingt unterstützt

Official ROS 2 examples; match CycloneDDS, message definitions and the installed firmware.

PositionsbefehleBedingt unterstützt
GeschwindigkeitsbefehleBedingt unterstützt
PD + VorsteuermomentBedingt unterstützt

Gelenkregelung, C++ SDK, Positionsbefehle, Geschwindigkeitsbefehle und PD + Vorsteuermoment · Official C++ low-level example exposes q/dq, PD gains and feedforward torque. Requires the matching hardware and low-level control permissions; not a direct torque-mode claim. The reviewed example targets 29 motors; locked-waist and 23-DOF variants have invalid joints.

Quellen · 5

Open Source und Bauunterlagen

Software

Teilweise veröffentlicht

Beispiele oder Hilfswerkzeuge sind verfügbar; das Kernsystem ist damit nicht als offen belegt.

Hardwaredesign

Nicht verifiziert

Für diesen Bereich liegen noch keine ausreichenden verifizierten Belege vor.

Bauunterlagen

Nicht verifiziert

Für diesen Bereich liegen noch keine ausreichenden verifizierten Belege vor.

TypRessourceLizenzGültige VersionÖffnen
CodeUnitree SDK2 Python

GitHub · unitreerobotics/unitree_sdk2_python

Pinned source revision 814556d15970dd2ecf1c9984e845ca02ab07e206. License applies to this repository; hardware, firmware, dependencies and robot access have separate terms.

BSD-3-Clauseg1_edu_29dofÖffnen GitHub

Kommerzieller Status

Status
Kommerziell
Preis
Preis nicht veröffentlicht
Veröffentlichungsdatum
13. Mai 2024

Einsatzhistorie

Statusangaben stammen aus früheren Berichten; der weitere Betrieb ist unbekannt.

Einsatzberichte 1 · Phase unbekannt 1 · Stückzahl im Projekt · Nicht bekannt

Partner
Corporación Universitaria del Huila (CORHUILA) · Kunde
Hauptaufgabe
CORHUILA hat einen Unitree G1 EDU erhalten und dem Studiengang Mechatronik als Plattform für Ingenieurausbildung sowie Robotik- und KI-Forschung zugeordnet. Die Universität beschreibt geplante studentische Arbeiten zu Programmierung, Computer Vision, autonomen Systemen und angewandter Robotik; die Quelle bestätigt nicht, welche Aktivitäten bereits begonnen haben.Lehr- und Trainingsunterstützung
Standort
Departamento Huila, Kolumbien
Beginn
Nicht bekannt
Zuletzt geprüft
2026-10-10
Geltungsbereich der Belege

Der offizielle Bericht der CORHUILA vom 31.07.2026 nennt den erhaltenen Roboter ausdrücklich Unitree G1 EDU, bestätigt die offizielle Übernahme auf dem Campus und ordnet die Koordination dem Mechatronik-Studiengang zu. Der Bericht beschreibt geplante Bildungs- und Forschungsaktivitäten, bestätigt jedoch weder deren Beginn noch den aktuellen Betriebsstatus. Das Veröffentlichungsdatum wird nur als Berichtsfortschritt erfasst, nicht als Lieferdatum. Anzahl und Zahlung sind nicht bekannt.

Einsatzverlauf · 1

  1. CORHUILA meldet den Erhalt des Unitree G1 EDU
Stand der geprüften Belege, kein Echtzeit-Betriebsstatus.2026-10-10

Datensatzaufnahme

Zeitachse

  1. Roboterveröffentlichung
    G1 EDU
Quelle oder Korrektur einreichen