宇树科技 logo宇树科技

R1

价格
价格未公开
类型
人形机器人
应用场景
科研教育 · 科研平台
状态
商业化
可得性
在售
购买方式
未公开
发布时间
2025年7月
国家/地区
中国
最后核验
2026-07-29
分类与状态说明

分类依据整机结构和功能,不能仅凭有无轮子判断是否为人形。产品阶段表示已证实的成熟度;商业可得性表示当前供应方式,已商业化的产品也可能仅向试点客户开放。阶段或可得性均不能单独证明可以购买;缺少证据的事实保留为未知。

26-40
总自由度
1.23 米
高度
29 kg
重量
2 kg (单臂最大)
通用负载

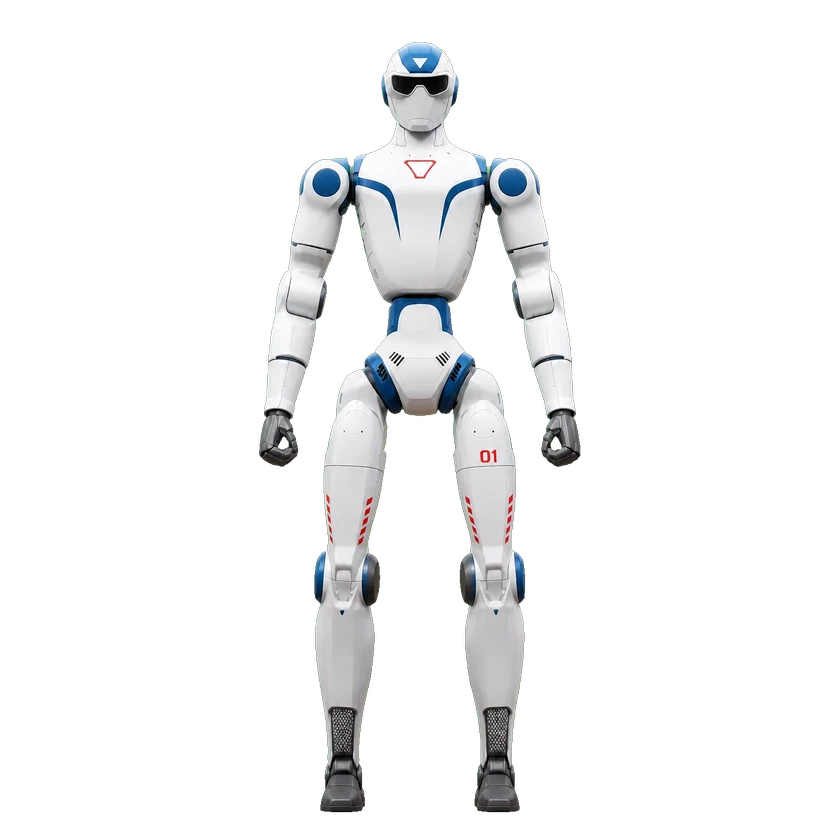
宇树 R1 EDU 是面向科研和教学的人形机器人,具备 26 至 40 个关节自由度、双目相机和 8 核处理器,支持二次开发。灵巧手与高算力模组可选,含电池重约 29 千克,续航约 1 小时。

1 / 1R1 EDU

能力地图

移动官方声明
行走

R1 EDU 在官方 R1 页面中列为每条腿 6 自由度。
操作官方声明
抓取

R1 EDU 官方规格列出可选灵巧手。

硬件规格

自由度与驱动

主动自由度
可选 3 指或 5 指灵巧手
总自由度
26-40

运动性能

通用负载
2 kg (单臂最大)

机械尺寸与安装

单臂可控自由度
5 DOF
头部自由度
2 DOF
高度
1.23 米
单腿自由度
6 DOF
腰部自由度
2 DOF
重量
29 kg

机械结构

散热系统
局部风冷
关节内走线
中空走线及内走线
关节输出轴承
交叉滚子与双沟球轴承
关节编码器
双编码器 + 单编码器
关节运动范围
髋关节俯仰: -168° 至 146°
关节运动范围
髋关节横滚: -60° 至 100°
关节运动范围
髋关节偏航: -157° 至 157°
关节运动范围
腰部横滚: -30° – 30°
关节运动范围
腰部偏航: -150° – 150°
关节类型
永磁同步电机 (PMSM)

传感器

摄像头
双目相机

电池与续航

电池更换支持
快拆电池
电池类型
锂电池
充电器
配备充电器
续航时间
1 h

计算平台

高算力模组
可选高算力模组,如 Orin(40–100 TOPS)
AI模型
集成多模态大模型
CPU
8 核高性能处理器

交互与通信

通信
WiFi 6 + 蓝牙 5.2
麦克风
4 麦克风阵列
OTA升级
支持智能 OTA 升级
手持遥控器
配备手持遥控器
扬声器
配备扬声器

开发与扩展

二次开发/SDK
开放关节与传感器控制 SDK

商业信息

保修期
12 个月

商业状态

状态
商业化
价格
价格未公开
发布时间
2025年7月

部署记录

查看实际场景中的进展、变化和原始依据。

合作主体
iCode Redmond · 运营方
应用场景
教育平台
主要任务
在导师指导的机器人课程中,让学生编写程序并在实体 R1 EDU 上测试机器人行为。
地点
美国华盛顿州雷德蒙德市 iCode Redmond
开始时间
2026
最后核验
2026-10-10
实际运行站点数量
1

部署时间线 · 1

  1. R1 EDU 开始用于 iCode Redmond 青少年机器人课堂
状态截至已核验证据,并非实时运行状态。2026-10-10

时间线

  1. 机器人发布
    R1 EDU
提交来源或更正