斯坦福大学 logo斯坦福大学

Stanford Pupper

Stanford Pupper v1

价格
未公开
类型
四足机器人
状态
未公开
可得性
未公开
购买方式
未公开
发布时间
未公开
国家/地区
美国
最后核验
2026-10-29

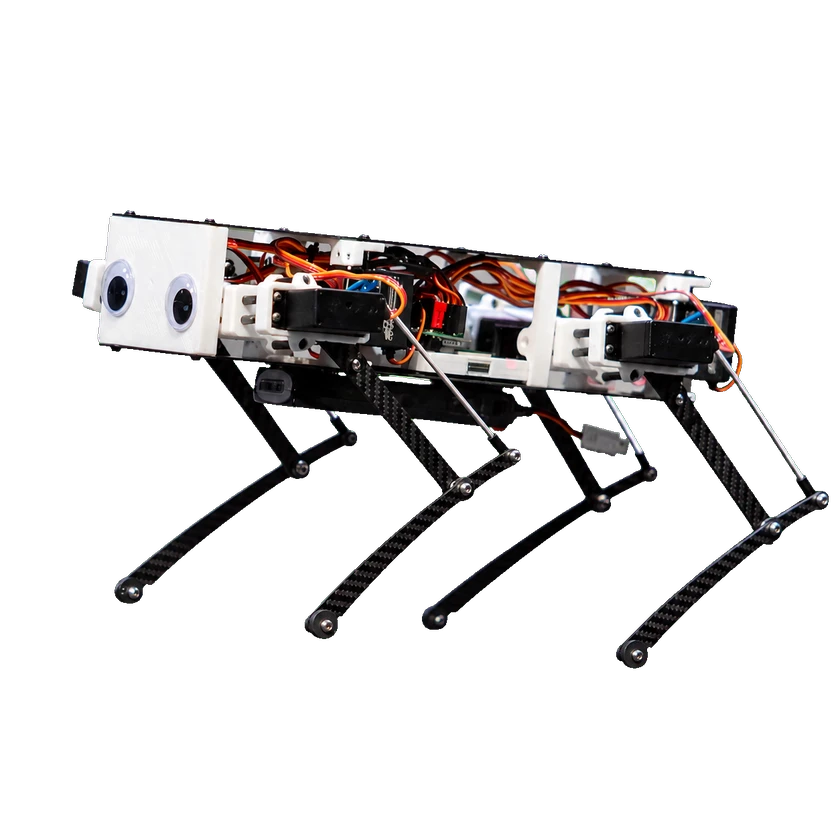
Stanford Pupper v1 使用树莓派 4、十二颗舵机、定制框架与电路板,以及 PS4 手柄。按照 2020 年 v1 零件、装配、软件和校准资料制作。

1 / 1Stanford Pupper v1

硬件规格

机械结构

执行器型号
每条腿三个舵机

计算平台

板载计算
Raspberry Pi 4

交互与通信

手持遥控器
无线 PS4 手柄

开源情况与制作资料

Stanford Pupper v1 — 装配指南

适用版本: Stanford Pupper v1 / 2020自行采购组装3D 打印: 需要焊接: 需要
查看官方制作指南
软件部分开放

仅示例或辅助工具已公开,不能据此认定核心系统开源。

硬件设计已公开

资料可获取;公开不代表已获得修改、分发或商用授权。

制作资料齐全

同版本物料清单、结构文件与装配教程齐全,可从零制作;使用仍需遵守各项许可。

相关资料

  • Stanford Pupper v1 — 结构文件

    硬件设计

    前往
  • Stanford Pupper v1 — 物料清单

    物料清单

    前往
  • Stanford Pupper v1 — 设置与参考资料

    教程

    前往
  • Stanford Pupper v1 — 设置与参考资料

    代码

    前往

收录于: 机器人 DIY

商业状态

状态
未公开
价格
未公开
发布时间
未公开
提交来源或更正