
 스탠퍼드 대학교
Stanford Pupper
Stanford Pupper v1
가격
알 수 없음
유형
4족 보행 로봇
상태
알 수 없음
공개 현황
구매 가능 여부
미공개
구매 방식
미공개
공개일
알 수 없음
국가/지역
미국
최근 확인
2026-10-29
Stanford Pupper v1에는 Pi 4, 서보 12개, 전용 프레임·PCB, PS4 컨트롤러가 필요합니다. 2020년 v1 부품·조립·소프트웨어·보정 안내를 따릅니다.
1 / 1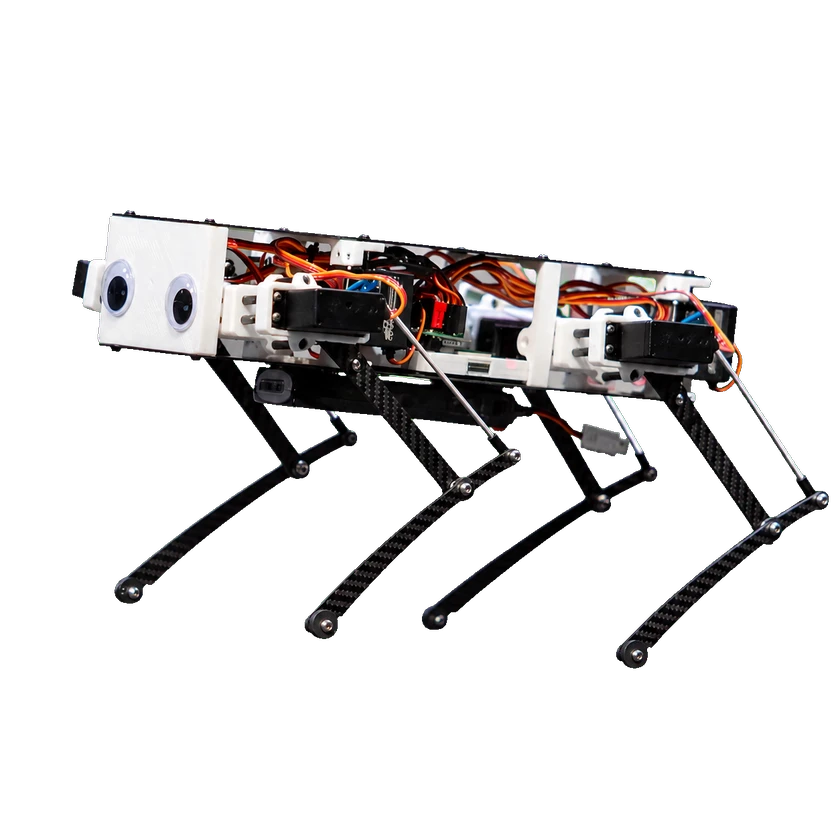
하드웨어 사양
기계 구조
액추에이터 모델
Three servo motors per leg
컴퓨팅 플랫폼
온보드 컴퓨팅
Raspberry Pi 4
상호작용 및 통신
원격 컨트롤러
Wireless PS4 controller
오픈 소스 및 제작 자료
Stanford Pupper v1 — 조립 안내
적용 버전: Stanford Pupper v1 / 2020부품을 직접 구매해 조립3D 프린팅: 필요납땜: 필요
소프트웨어일부 공개
예제나 보조 도구만 공개되어 있으며 핵심 시스템의 공개를 의미하지 않습니다.
하드웨어 설계공개됨
자료를 받을 수 있지만 공개 자체가 재사용 권한을 의미하지는 않습니다.
제작 자료자료 완비
동일 버전의 부품 목록, 구조 파일, 조립 지침이 있습니다. 각 라이선스를 확인하세요.
관련 자료
관련 특집: DIY 로봇
상용화 상태
상태
알 수 없음
가격
알 수 없음
공개일
알 수 없음
관련 항목
다관절 손
확인된 구체적인 다관절 손 모델이 없습니다.
출처 또는 수정 제안 보내기