
 スタンフォード大学
Stanford Pupper
Stanford Pupper v1
Stanford Pupper v1 は Pi 4、サーボ12個、専用フレーム・基板、PS4 コントローラーを使用します。2020 年版 v1 の部品・組立・ソフト・キャリブレーション資料に従います。
1 / 1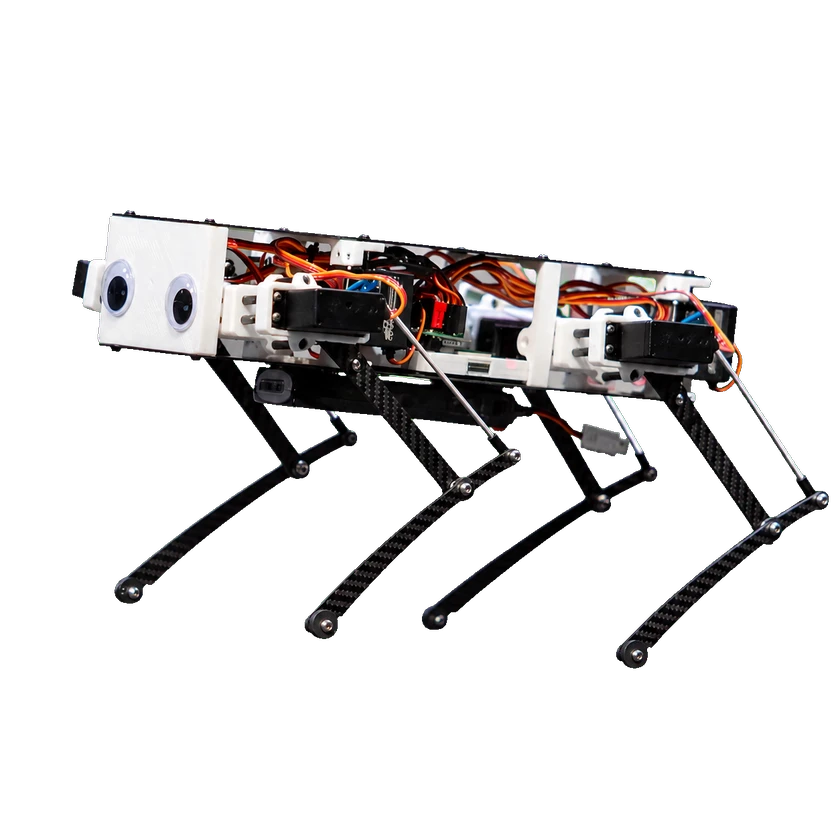
ハードウェア仕様
機械構造
アクチュエータモデル
Three servo motors per leg
計算プラットフォーム
オンボードコンピューティング
Raspberry Pi 4
インタラクションと通信
ハンドヘルドリモコン
Wireless PS4 controller
オープンソースと製作資料
Stanford Pupper v1 — 組立ガイド
対象バージョン: Stanford Pupper v1 / 2020部品を調達して組み立てる3Dプリント: 必要はんだ付け: 必要
ソフトウェア一部公開
例や補助ツールのみ公開されています。中核システムの公開を意味しません。
ハードウェア設計公開済み
資料を入手できますが、公開だけで再利用の権利が付与されるわけではありません。
製作資料資料完備
同じバージョンの部品表、構造ファイル、組立手順が揃っています。利用条件を確認してください。
関連資料
掲載特集: ロボットDIY
商用ステータス
ステータス
不明
価格
不明
発売時期
不明
関連エンティティ
器用ハンド
具体的なハンドの型番は未確認です。
情報源または訂正を送信