
 Stanford University
Stanford Pupper
Stanford Pupper v1
Preis
Unbekannt
Typ
Vierbeinige Roboter
Status
Unbekannt
Offenlegungsstatus
Verfügbarkeit
Nicht veröffentlicht
Kaufmöglichkeit
Nicht veröffentlicht
Veröffentlichungsdatum
Unbekannt
Land/Region
Vereinigte Staaten
Zuletzt geprüft
2026-10-29
Stanford Pupper v1 verwendet Pi 4, zwölf Servos, einen eigenen Rahmen und eine Platine sowie einen PS4-Controller. Die v1-Unterlagen von 2020 für Teile, Montage, Software und Kalibrierung verwenden.
1 / 1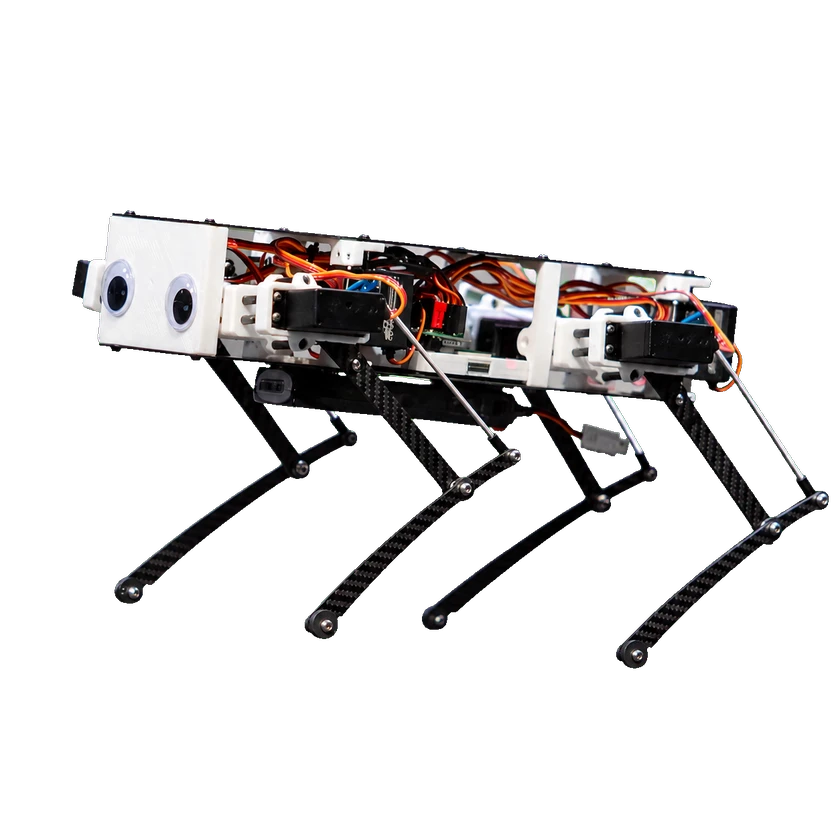
Hardwarespezifikationen
Mechanische Struktur
Aktuatormodell
Three servo motors per leg
Rechenplattform
Onboard-Rechenleistung
Raspberry Pi 4
Interaktion und Kommunikation
Fernbedienung
Wireless PS4 controller
Open Source und Bauunterlagen
Stanford Pupper v1 — Montageanleitung
Gültige Version: Stanford Pupper v1 / 2020Teile beschaffen und zusammenbauen3D-Druck: ErforderlichLöten: Erforderlich
SoftwareTeilweise veröffentlicht
Beispiele oder Hilfswerkzeuge sind verfügbar; das Kernsystem ist damit nicht als offen belegt.
HardwaredesignVeröffentlicht
Materialien sind zugänglich; daraus folgt keine Berechtigung zur Weiterverwendung.
BauunterlagenVollständig
Stückliste, Strukturdateien und Montageanleitung liegen für dieselbe Version vor. Beachten Sie die Lizenzen.
Weitere Ressourcen
In dieser Sammlung: DIY-Roboter
Kommerzieller Status
Status
Unbekannt
Preis
Unbekannt
Veröffentlichungsdatum
Unbekannt
Verwandte Einträge
Dexterische Hände
Noch kein konkretes Handmodell bestätigt.
Quelle oder Korrektur einreichen