
GITAI logoGITAI

GITAI G1

价格
未公开
类型
人形机器人 · 轮式人形机器人
应用场景
建筑与户外作业 · 太空作业
状态
原型
可得性
仅试点
购买方式
未公开
发布时间
2020年
国家/地区
日本
最后核验
2026-07-30
分类与状态说明

分类依据整机结构和功能,不能仅凭有无轮子判断是否为人形。产品阶段表示已证实的成熟度;商业可得性表示当前供应方式,已商业化的产品也可能仅向试点客户开放。阶段或可得性均不能单独证明可以购买;缺少证据的事实保留为未知。

21自由度
总自由度
2 米
高度
120 千克
重量
1.11 米/秒
步行速度

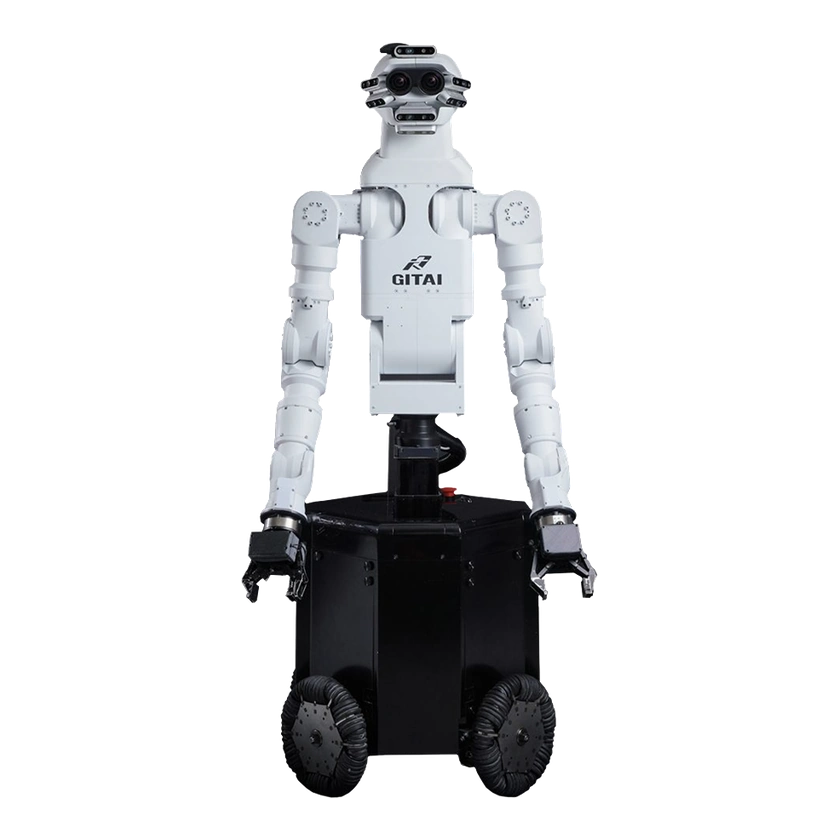
GITAI G1是面向空间站作业与未来月球基地建设的通用人形空间机器人,采用双工业机械臂、广视场摄像头、AI自主控制和远程操作,可执行工具、开关、线缆及科学设备等操作任务。
1 / 1GITAI G1

智能档案

学习方式官方声明
遥操作

能力地图

操作官方声明
工具使用

政府材料将 G1 定义为宇宙通用作业机器人,并描述了操作开关和线缆、组装面板等空间站作业。

自主性官方声明
自主运行

政府材料说明 G1 用于自动化空间站舱内外及月球基地开发中的通用作业。

硬件规格

自由度与驱动

手臂规格
双臂操作;每条手臂8个自由度
材质
铁、铝和3D打印部件
总自由度
21自由度

运动性能

关节输出端峰值扭矩
245牛米/47.5转/分
步行速度
1.11 米/秒

机械尺寸与安装

单臂可控自由度
每条手臂8个自由度
高度
2 米
长度
40厘米
重量
120 千克
宽度
40厘米

机械结构

执行器型号
GITAI定制执行器;245牛米/47.5转/分

传感器

摄像头
高分辨率广视场摄像头
感知传感器
高分辨率摄像头、视觉传感器和执行器传感器

电池与续航

供电方式
根据应用场景使用电池或外部供电

计算平台

板载计算
NVIDIA Jetson计算模块
软件算法
基于ROS和OpenCV的定制软件

开发与扩展

操作模式
自主控制与远程操作
遥操作
AI自主控制与远程操作

商业状态

状态
原型
价格
未公开
发布时间
2020年

时间线

  1. 机器人发布
    GITAI G1
提交来源或更正