
GITAI logoGITAI

GITAI G1

価格
不明
タイプ
ヒューマノイドロボット · 車輪型ヒューマノイド
適用シーン
Construction & Field Work · Space Operations
ステータス
試作機
提供状況
実証導入のみ
購入方法
未公開
発売時期
2020年
国・地域
日本
最終確認
2026-07-30
分類と状態について

分類は構造と機能に基づき、車輪の有無だけでは決まりません。製品段階は実証された成熟度、入手可能性は現在の供給方法を表します。商用製品でも試験導入先に限定される場合があります。どちらの項目も単独では購入可能である証拠になりません。不明な事実は不明のまま扱います。

21自由度
総自由度
2 m
高さ
120 kg
重量
1.11 m/s
歩行速度

GITAI G1は宇宙ステーション作業と将来の月面基地建設を想定した汎用宇宙ロボットです。双腕、広視野カメラ、AI自律制御と遠隔操作により、工具、スイッチ、ケーブル、科学機器を扱います。
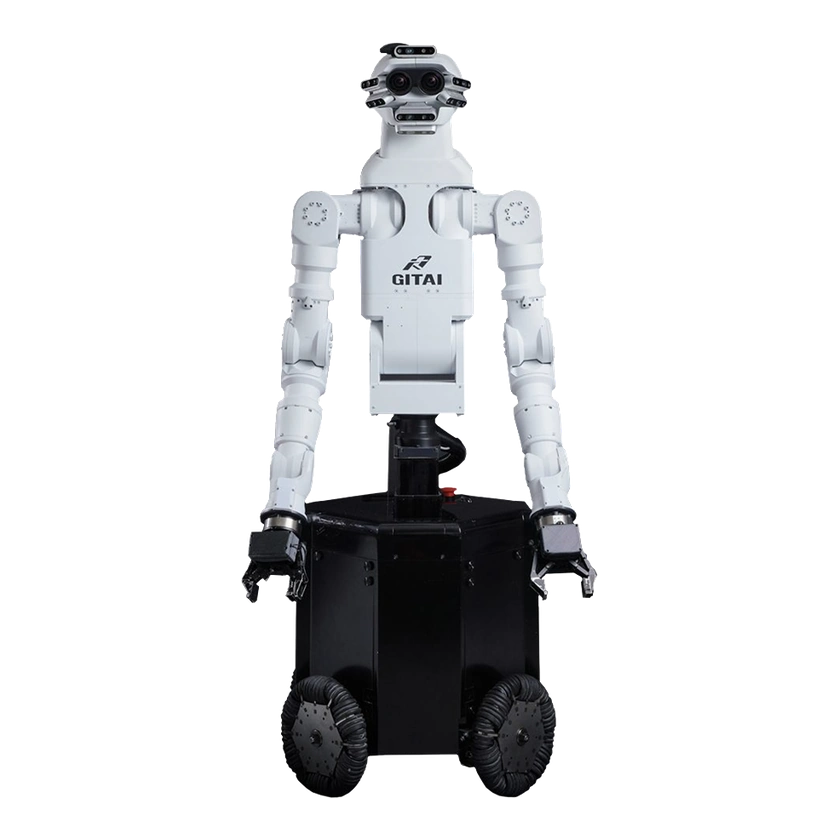
1 / 1GITAI G1

インテリジェンス・プロフィール

学習方法公式発表
遠隔操作

能力マップ

操作公式発表
道具使用

The government material identifies G1 as a general-purpose space work robot and describes space-station work such as operating switches and cables and assembling panels.

自律性公式発表
自律運用

The government material describes G1 as a robot for automating general tasks inside and outside space stations and in lunar-base development.

ハードウェア仕様

自由度と駆動

アーム仕様
双腕マニピュレーション;片腕8自由度
材質
鉄、アルミニウム、3Dプリント部品
総自由度
21自由度

運動性能

関節出力軸ピークトルク
245 Nm / 47.5 rpm
歩行速度
1.11 m/s

機械・取付

片腕制御自由度
片腕8自由度
高さ
2 m
長さ
40 cm
重量
120 kg
幅
40 cm

機械構造

アクチュエータモデル
GITAIカスタムアクチュエータ;245 Nm / 47.5 rpm

センサー

カメラ
高解像度・広視野カメラ
知覚センサー
高解像度カメラ、視覚センサー、アクチュエータセンサー

バッテリーと稼働時間

電源方式
用途に応じてバッテリーまたは外部電源

計算プラットフォーム

オンボードコンピューティング
NVIDIA Jetsonコンピュートモジュール
ソフトウェアアルゴリズム
ROSとOpenCVに基づくカスタムソフトウェア

開発と拡張

操作モード
自律制御と遠隔操作
遠隔操作
AI自律制御と遠隔操作

商用ステータス

ステータス
試作機
価格
不明
発売時期
2020年

タイムライン

  1. ロボット公開
    GITAI G1
情報源または訂正を送信