价格
未公开
类型
人形机器人 · 人类尺度人形机器人
应用场景
防务安全 · 安防与搜救
状态
已停止开发
可得性
已停产
购买方式
未公开
发布时间
2015年
国家/地区
韩国
最后核验
2026-07-02
分类与状态说明

分类依据整机结构和功能,不能仅凭有无轮子判断是否为人形。产品阶段表示已证实的成熟度;商业可得性表示当前供应方式,已商业化的产品也可能仅向试点客户开放。阶段或可得性均不能单独证明可以购买;缺少证据的事实保留为未知。

34自由度
总自由度
1.75 米
高度
80 千克
重量
4 小时
续航时间

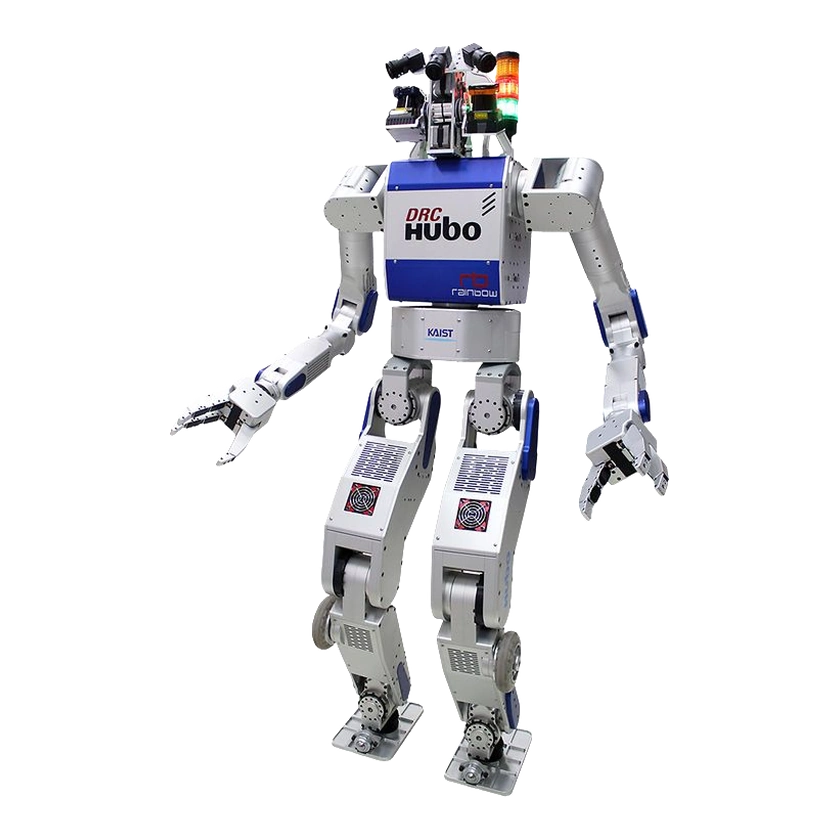
DRC-Hubo+是KAIST与Rainbow Robotics研制的灾害救援人形机器人,获2015年DARPA挑战赛冠军,可行走、用工具并在双足与轮式形态间切换。

1 / 1DRC-Hubo+

能力地图

移动已演示
行走

DRC-HUBO 完成了 DARPA 决赛赛程;任务包括跨越瓦砾或碎片步行及爬楼梯。
操作已演示
抓取

KAIST 记录 DRC-HUBO 完成决赛任务,并明确展示其插入插头和转动阀门。

操作已演示
工具使用

官方报道记录 DRC-HUBO 完成全部 DARPA 决赛任务,其中包括在墙面钻孔。

硬件规格

整机规格

手臂规格
右手4指;左手3指
移动方式
双足、四足与轮式形态转换
总自由度
34自由度

运动性能

单臂负载
单手持握能力15磅
最大移动速度
步行1.5千米/小时;轮式3千米/小时
地形适应
楼梯、崎岖地形与平地
步行速度
0.42 米/秒

机械尺寸与安装

高度
1.75 米
重量
80 千克

机械结构

执行器型号
无刷直流电机和直流电机,配谐波减速齿轮
散热系统
空气冷却
轮足替换
可在双足行走与轮式机器间转换

传感器

摄像头
相机
IMU
ADIS-16480惯性测量单元
激光雷达
Hokuyo二维激光雷达
感知传感器
踝部带倾角传感器的六轴力/力矩传感器;骨盆光纤陀螺仪

电池与续航

续航时间
4 小时

开发与扩展

遥操作
支持远程操作

商业状态

状态
已停止开发
价格
未公开
发布时间
2015年

时间线

  1. 机器人发布
    DRC-Hubo+
提交来源或更正