
가격
알 수 없음
유형
휴머노이드 로봇 · 인간 크기 휴머노이드
적용 시나리오
Research & Education · Research Platform
상태
개발 종료
구매 가능 여부
단종
구매 방식
미공개
공개일
1984년
국가/지역
일본
최근 확인
2026-08-27
분류 및 상태 안내

분류는 구조와 기능에 따르며 바퀴 유무만으로 휴머노이드를 판단하지 않습니다. 제품 단계는 입증된 성숙도, 공급 상태는 현재 접근 방식을 나타냅니다. 상용 제품도 파일럿 고객에게만 제공될 수 있습니다. 어느 항목도 단독으로 구매 가능성을 증명하지 않으며 미확인 정보는 미확인으로 유지합니다.

50 DOF
총 자유도
1.5 m
높이
90 kg
무게

WABOT-2는 와세다대학교가 1984년에 만든 음악가 로봇입니다. 악보를 읽고 키보드를 연주하며 가수의 반주를 합니다.
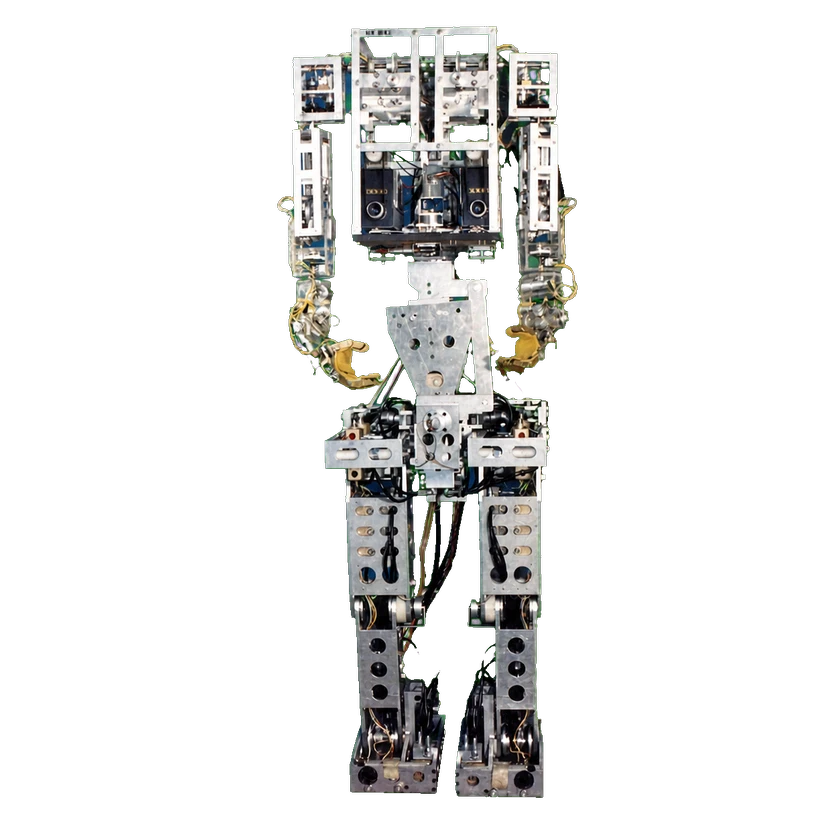
1 / 1Wabot 2

기능 맵

조작시연됨
도구 사용
상호작용시연됨
음성 상호작용

하드웨어 사양

물리적 사양

능동 자유도
손당 손가락 5개
이동 방식
이족 보행, 다리 2개
소재
탄소섬유 강화 플라스틱
총 자유도
50 DOF

기계 및 장착

팔당 제어 가능 자유도
팔당 7자유도
높이
1.5 m
다리당 자유도
다리당 4자유도
무게
90 kg

기계 구조

액추에이터 모델
DC 모터 및 하모닉 드라이브
다관절 손
정밀하고 섬세한 동작을 위한 다섯 손가락 손
엔드 이펙터
손은 건반을 연주하고 다리는 베이스 건반과 익스프레션 페달을 조작

센서

오디오 센서
대화를 위한 입과 귀
카메라
CCD 카메라
센서
CCD 카메라, 위치 센서, DC 타코미터 발전기 및 회전형 엔코더
비전 센서
비전 시스템이 일반 악보를 읽음

배터리 및 작동 시간

전원 공급
외부 전원 공급 장치

컴퓨팅 플랫폼

CPU
Zilog 6MHz 16비트 Z8001 1개, 4MHz 16비트 Z8002 2개 및 Z8094 CPU 50개
운영 체제
Unix 운영 체제
소프트웨어 알고리즘
C 및 어셈블리 코드로 작성된 제어 시스템

상호작용 및 통신

햅틱 피드백
손으로 건반을 부드럽게 누름
시각 인식
눈으로 악보를 읽음
시각 추적
가창 음성 추적 하위 시스템
음성 상호작용
음성 인식 및 음성 합성

상용화 상태

상태
개발 종료
가격
알 수 없음
공개일
1984년

타임라인

  1. 로봇 공개
    Wabot 2
출처 또는 수정 제안 보내기