価格
不明
タイプ
ヒューマノイドロボット · 人間サイズヒューマノイド
適用シーン
Research & Education · Research Platform
ステータス
開発終了
提供状況
販売終了
購入方法
未公開
発売時期
1984年
国・地域
日本
最終確認
2026-08-27
分類と状態について

分類は構造と機能に基づき、車輪の有無だけでは決まりません。製品段階は実証された成熟度、入手可能性は現在の供給方法を表します。商用製品でも試験導入先に限定される場合があります。どちらの項目も単独では購入可能である証拠になりません。不明な事実は不明のまま扱います。

50自由度
総自由度
1.5 m
高さ
90 kg
重量

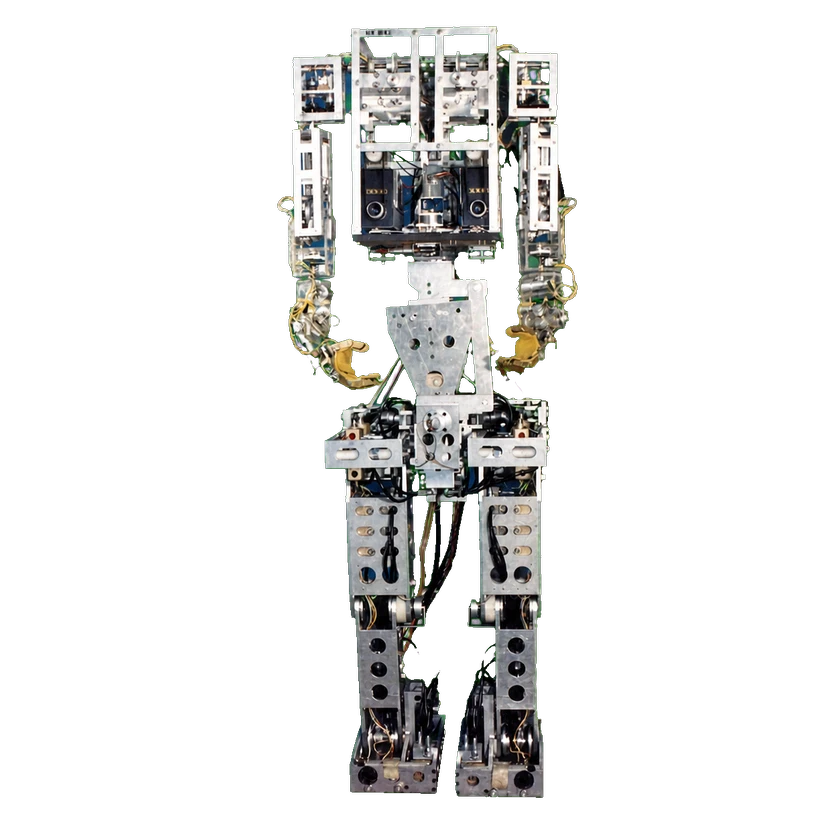
WABOT-2は早稲田大学が開発した音楽演奏専門の人型ロボットで、1984年に登場しました。通常の楽譜を読み、電子鍵盤を演奏し、歌唱者に高い精度で伴奏できます。

1 / 1Wabot 2

能力マップ

操作実演済み
道具使用
対話実演済み
音声対話

ハードウェア仕様

本体仕様

能動自由度
片手5本の指
移動方式
二足歩行、2本の脚
材質
炭素繊維強化プラスチック
総自由度
50自由度

機械・取付

片腕制御自由度
片腕7自由度
高さ
1.5 m
片脚自由度
片脚4自由度
重量
90 kg

機械構造

アクチュエータモデル
DCモーターとハーモニックドライブ
デクスタラスハンド
5本指の手で精密で繊細な動作
エンドエフェクタ
両手で鍵盤、両脚で低音鍵と表情ペダルを操作

センサー

聴覚センサー
口と耳で人と会話
カメラ
CCDカメラ
知覚センサー
CCDカメラ、位置センサー、DCタコメーター発電機、ロータリーエンコーダー
ビジョンセンサー
視覚システムで通常の楽譜を読む

バッテリーと稼働時間

電源方式
外部電源

計算プラットフォーム

CPU
6MHz 16ビットZ8001×1、4MHz 16ビットZ8002×2、Z8094×50
オペレーティングシステム
Unix OS
ソフトウェアアルゴリズム
C言語とアセンブリ言語で書かれた制御システム

インタラクションと通信

触覚フィードバック
手で鍵盤を柔らかく叩く
視覚認識
視覚で楽譜を読む
視覚追跡
歌声追跡サブシステム
音声インタラクション
音声認識と音声合成

商用ステータス

ステータス
開発終了
価格
不明
発売時期
1984年

タイムライン

  1. ロボット公開
    Wabot 2
情報源または訂正を送信