학습 방식공식 발표
모방 학습
 Unitree Robotics
Unitree G1 EDU는 교육과 2차 개발용 휴머노이드입니다. 구성에 따라 23~43개 관절 자유도를 제공하며 깊이 카메라, 3D LiDAR, 약3 kg의 팔 최대 적재량과 약2시간의 작동 시간을 갖춥니다. 고성능 컴퓨팅 모듈과 로봇 핸드를 선택할 수 있으며 보증 기간은 18개월입니다.

실험은 기본 탑재를 의미하지 않습니다. 근거는 명시된 모델 버전에만 적용됩니다.
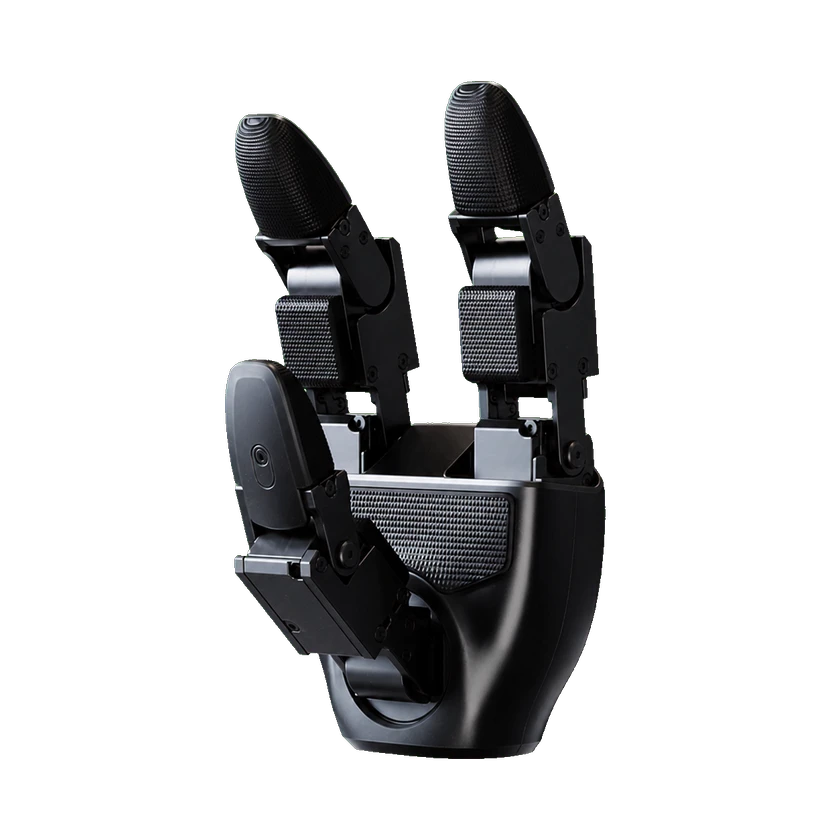
Unitree는 G1 EDU용 선택 사양 힘 제어 3지 정교 손을 제시하고 정밀한 물체 조작을 위한 힘-위치 하이브리드 제어를 설명합니다.
개발 구성: G1 EDU 29-DOF reference configuration
Exact documented development profile. Hardware, firmware and access conditions are recorded per capability.
Model-specific Python SDK2 example. Requires the matching SDK2 firmware, developer access and network setup; disable competing high-level control as documented.
Official ROS 2 examples; match CycloneDDS, message definitions and the installed firmware.
관절 수준 제어, C++ SDK, 위치 명령, 속도 명령 및 PD + 피드포워드 토크 · Official C++ low-level example exposes q/dq, PD gains and feedforward torque. Requires the matching hardware and low-level control permissions; not a direct torque-mode claim. The reviewed example targets 29 motors; locked-waist and 23-DOF variants have invalid joints.
예제나 보조 도구만 공개되어 있으며 핵심 시스템의 공개를 의미하지 않습니다.
이 항목을 판단할 검증된 근거가 부족합니다.
이 항목을 판단할 검증된 근거가 부족합니다.
| 유형 | 자료 | 라이선스 | 적용 버전 | 열기 |
|---|---|---|---|---|
| 코드 | Unitree SDK2 Python GitHub · unitreerobotics/unitree_sdk2_python Pinned source revision 814556d15970dd2ecf1c9984e845ca02ab07e206. License applies to this repository; hardware, firmware, dependencies and robot access have separate terms. | BSD-3-Clause | g1_edu_29dof | 열기 GitHub |
상태는 과거 자료에 기반하며 이후 운영 상황은 알 수 없습니다.
배치 기록 1 · 단계 미상 1 · 프로젝트 실제 대수 · 미공개
Corporación Universitaria del Huila (CORHUILA)
CORHUILA의 2026년 7월 31일 공식 보도는 인수한 로봇을 Unitree G1 EDU로 명시하고 캠퍼스에서 공식 인수했으며 메카트로닉스 공학 프로그램이 관리한다고 밝혔다. 기사는 예정된 교육·연구 활동을 설명하지만 시작일이나 현재 가동 상태는 확인하지 않는다. 기사 게시일은 정보 공개 진행 날짜로만 기록하며 실제 인도일로 사용하지 않았다. 로봇 수량과 결제 여부는 공개되지 않았다.