
제어 방식공식 발표
고전 제어
 PAL Robotics
분류는 구조와 기능에 따르며 바퀴 유무만으로 휴머노이드를 판단하지 않습니다. 제품 단계는 입증된 성숙도, 공급 상태는 현재 접근 방식을 나타냅니다. 상용 제품도 파일럿 고객에게만 제공될 수 있습니다. 어느 항목도 단독으로 구매 가능성을 증명하지 않으며 미확인 정보는 미확인으로 유지합니다.
Kangaroo는 PAL Robotics가 개발한 동적 이족보행 로봇으로, 고급 액추에이터, 경량 구조 및 에너지 효율적인 설계를 갖추고 있습니다. 고속·정밀 동작을 위해 설계되어 다리 보행과 생체역학 연구를 위한 핵심 도구입니다.
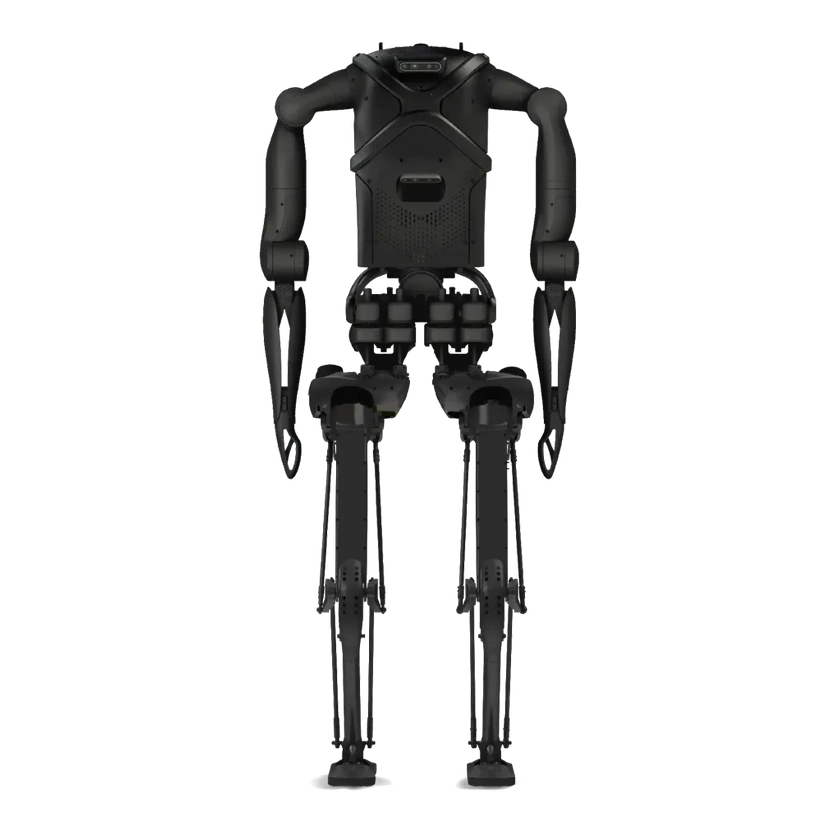
공식 페이지에는 KANGAROO 보행 데모가 포함되어 있습니다.
공식 페이지에는 KANGAROO 균형 데모가 포함되어 있으며 로봇이 균형을 유지한다고 설명합니다.
예제나 보조 도구만 공개되어 있으며 핵심 시스템의 공개를 의미하지 않습니다.
이 항목을 판단할 검증된 근거가 부족합니다.
이 항목을 판단할 검증된 근거가 부족합니다.
| 유형 | 자료 | 라이선스 | 적용 버전 | 열기 |
|---|---|---|---|---|
| 시뮬레이션 | Kangaroo 공식 로봇 모델 및 시뮬레이션 에셋 GitHub · pal-robotics/kangaroo_robot 공식 시각화 및 시뮬레이션 모델입니다. 일치하는 모델 구성을 선택해야 하며 제조 도면이나 전체 온보드 시스템 공개를 의미하지 않습니다. | Apache-2.0 | Kangaroo | 열기 GitHub |
실제 현장의 진행 상황, 변화 및 출처.
Technische Universität Wien (TU Wien)
확인된 구체적인 다관절 손 모델이 없습니다.