
制御方法公式発表
古典制御
 PAL Robotics
分類は構造と機能に基づき、車輪の有無だけでは決まりません。製品段階は実証された成熟度、入手可能性は現在の供給方法を表します。商用製品でも試験導入先に限定される場合があります。どちらの項目も単独では購入可能である証拠になりません。不明な事実は不明のまま扱います。
Kangaroo は PAL Robotics が開発したヒューマノイドロボット製品です。公開情報では、車輪式の移動性能、二足歩行、研究室・実験室での作業を重視したモデルとして整理できます。主な仕様は身長 160、重量 40、最高速度 4.5、1回充電あたり稼働時間 6です。
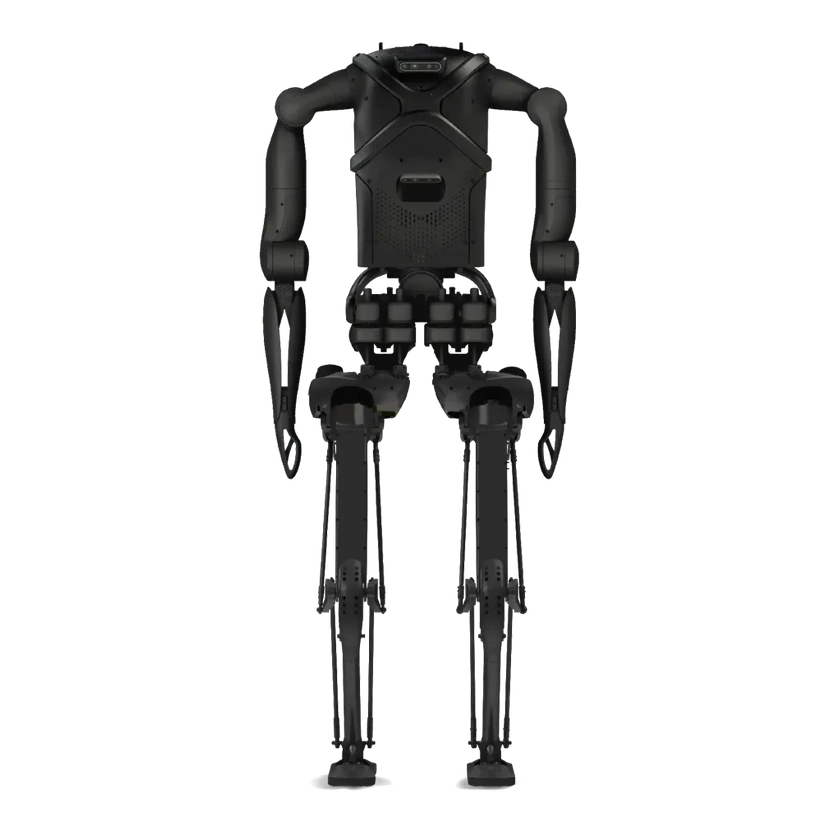
The official page includes a KANGAROO walking demo.
The official page includes a KANGAROO balance demo and describes the robot as balanced.
例や補助ツールのみ公開されています。中核システムの公開を意味しません。
この項目について十分な検証済みの根拠がありません。
この項目について十分な検証済みの根拠がありません。
| 種類 | 資料 | ライセンス | 対象バージョン | 開く |
|---|---|---|---|---|
| シミュレーション | Kangaroo 公式ロボット記述・シミュレーション資料 GitHub · pal-robotics/kangaroo_robot 公式の可視化・シミュレーション用モデルです。対応する構成を選択してください。製造図面や機体全体のシステム公開を示すものではありません。 | Apache-2.0 | Kangaroo | 開く GitHub |
実環境での進展、変化と出典。
Technische Universität Wien (TU Wien)
具体的なハンドの型番は未確認です。