
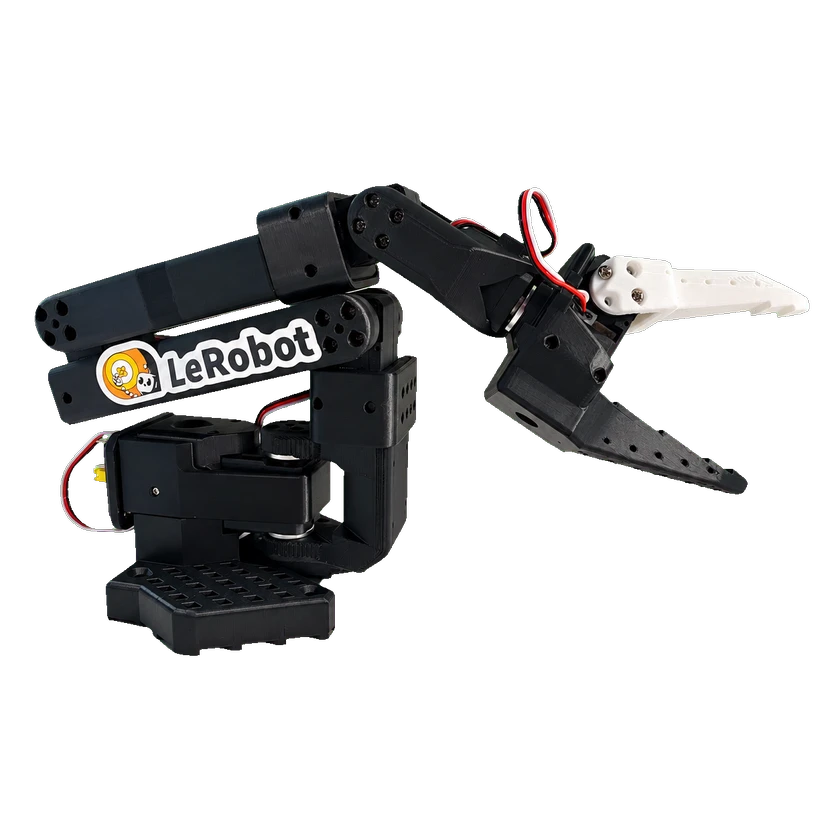
로봇
SO-101
FastWAM base소프트웨어 통합
FastWAM 공식 문서는 SO-101 실물 통합 절차를 제공합니다.
호환되는 SO-101 follower 구성과 학습된 FastWAM 실물 체크포인트가 필요합니다.
관련 제품 불러오는 중…
Fast-WAM은 칭화대학교 IIIS와 Galaxea AI가 공동 개발한 월드 액션 모델입니다. 학습 시 비디오 예측과 행동 학습을 결합하고 추론 시 미래 비디오 생성을 생략해 행동을 출력합니다. 논문은 시뮬레이션과 실제 로봇 작업에서 이를 평가합니다.
FastWAM 월드·액션 정책의 연구, 평가 및 로봇별 학습에 사용합니다.
| 파일 | 접근 방법 | 가중치 라이선스 |
|---|---|---|
| lerobot/fastwam_base | 접근 방법 |
로봇
FastWAM 공식 문서는 SO-101 실물 통합 절차를 제공합니다.
호환되는 SO-101 follower 구성과 학습된 FastWAM 실물 체크포인트가 필요합니다.
연속 로봇 동작 청크; 미래 비디오는 학습 신호입니다.
영어
동작 및 제어 / 세계 예측 및 시뮬레이션
로보틱스
미래 예측은 학습 신호로 사용되며 배포 정책은 미래 영상 롤아웃을 요구하지 않습니다.
Fast-WAM은 칭화대학교 IIIS와 Galaxea AI가 공동 개발한 월드 액션 모델입니다. 학습 시 비디오 예측과 행동 학습을 결합하고 추론 시 미래 비디오 생성을 생략해 행동을 출력합니다. 논문은 시뮬레이션과 실제 로봇 작업에서 이를 평가합니다. [Fast-WAM: Do World Action Models Need Test-time Future Imagination?](https://arxiv.org/abs/2603.16666) 저자: Tianyuan Yuan, Zibin Dong, Yicheng Liu, Hang Zhao 소속: IIIS, Tsinghua University; Galaxea AI 논문 v1 제출일: 2026-03-17. 논문 v2 수정일: 2026-03-23. PDF에 교신저자가 지정되어 있지 않습니다. Hang Zhao의 개인 페이지는 MARS Lab 책임자임을 확인합니다. 논문 소속은 IIIS와 Galaxea AI이며 연구실은 별도로 표기하지 않습니다. [Hang Zhao](https://hangzhaomit.github.io/)
사용 전 확인 사항: 작업과 로봇 형태에 특화된 데이터, 구성 및 검증이 필요합니다. 공개된 예시와 시뮬레이션 결과는 실제 로봇에서의 안전한 작동을 보장하지 않습니다. 가중치나 코드가 공개되어도 로봇에서 즉시 실행할 수 있다는 의미는 아닙니다. 문서에서 구성, 데이터 및 인터페이스 요구 사항을 확인하세요.
출처확인 날짜 · 2026-10-23
현재 로봇
SO-101
 소프트웨어 통합

AI 모델
FastWAM base
FastWAM 공식 문서는 SO-101 실물 통합 절차를 제공합니다.
RoboAtlas는 공개 로보틱스 인텔리전스 데이터베이스입니다. Google 로그인은 기본 프로필 정보로 계정을 인증하는 용도로만 사용합니다.
© 2026 RoboAtlas. 모든 권리 보유.