
Roboter
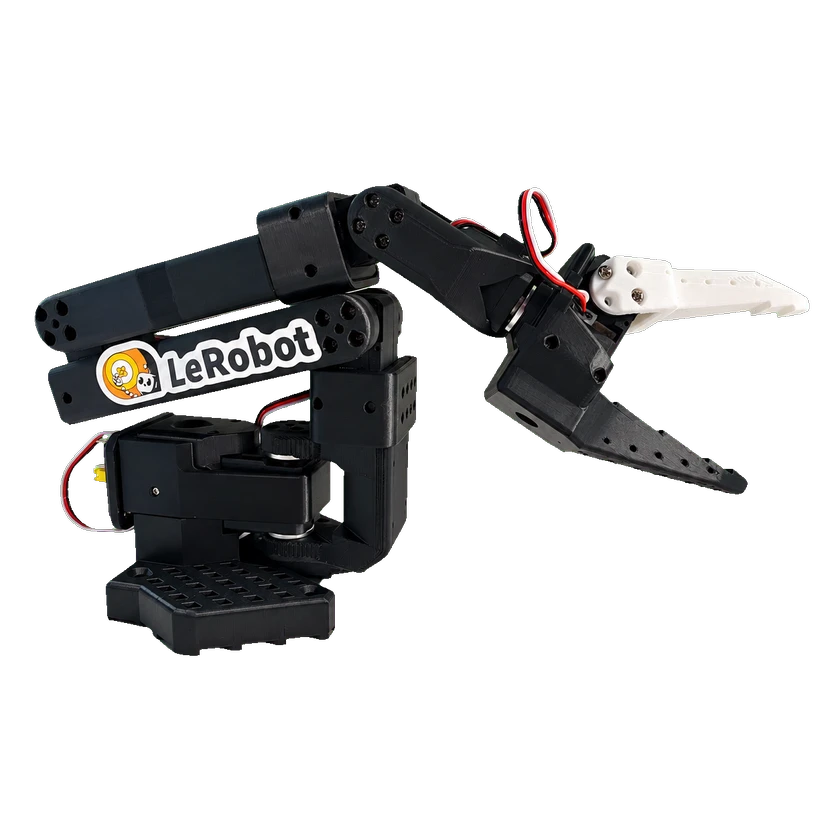
SO-101
Die offiziellen FastWAM-Dokumentation stellt einen SO-101-Realroboter-Integrationspfad bereit.
Erfordert eine kompatible SO-101-Follower-Konfiguration und einen trainierten FastWAM-Realroboter-Checkpoint.
Beziehungen werden geladen…
Fast-WAM ist ein Welt-Aktions-Modell von IIIS, Tsinghua University und Galaxea AI. Beim Training verbindet es Videovorhersage mit Aktionslernen. Bei der Inferenz erzeugt es Aktionen ohne zukünftige Videos zu generieren. Die Arbeit untersucht dies in Simulationen und realen Roboteraufgaben.
Für Forschung, Evaluierung und robotspezifisches Training von FastWAM-Welt-Aktions-Policies.
Geprüft am · 2026-10-30
| Datei | Zugang | Gewichtelizenz |
|---|---|---|
| lerobot/fastwam_base | Zugang |
Kontinuierliche Roboteraktions-Chunks; zukünftiges Video dient als Trainingssignal
Englisch
Aktion und Steuerung / Weltvorhersage und Simulation
Robotik
Zukunftsvorhersage dient als Trainingssignal; die eingesetzte Strategie benötigt keinen Rollout zukünftiger Videos.
Fast-WAM ist ein Welt-Aktions-Modell von IIIS, Tsinghua University und Galaxea AI. Beim Training verbindet es Videovorhersage mit Aktionslernen. Bei der Inferenz erzeugt es Aktionen ohne zukünftige Videos zu generieren. Die Arbeit untersucht dies in Simulationen und realen Roboteraufgaben. [Fast-WAM: Do World Action Models Need Test-time Future Imagination?](https://arxiv.org/abs/2603.16666) Autoren: Tianyuan Yuan, Zibin Dong, Yicheng Liu, Hang Zhao Institutionen: IIIS, Tsinghua University; Galaxea AI Einreichung von v1: 2026-03-17. Überarbeitung v2: 2026-03-23. Im PDF ist kein Korrespondenzautor ausgewiesen. Hang Zhao nennt sich auf seiner Homepage Leiter des MARS Lab; die Arbeit nennt IIIS und Galaxea AI, ohne separate Laborzugehörigkeit. [Hang Zhao](https://hangzhaomit.github.io/)
Vor der Verwendung: Erfordert auf Aufgabe und Roboterverkörperung abgestimmte Daten, Konfiguration und Validierung. Veröffentlichte Beispiele und Simulationsergebnisse belegen keinen sicheren Betrieb an einem physischen Roboter. Verfügbare Gewichte oder Code belegen keine sofortige Roboterkompatibilität. Prüfen Sie Konfiguration, Daten und Schnittstellen in der Quelldokumentation.
| Gewichtelizenz |
QuelleGeprüft am · 2026-10-23

Aktueller Roboter
SO-101
KI-Modell
FastWAM base
Die offiziellen FastWAM-Dokumentation stellt einen SO-101-Realroboter-Integrationspfad bereit.
RoboAtlas ist eine öffentliche Datenbank für Robotik-Intelligence. Die Google-Anmeldung dient ausschließlich der Authentifizierung Ihres Kontos anhand grundlegender Profildaten.
© 2026 RoboAtlas. Alle Rechte vorbehalten.