大阪大学 logo大阪大学

Geminoid F

価格
不明
タイプ
ヒューマノイドロボット · コンパクトヒューマノイド
適用シーン
Research & Education · Research Platform
ステータス
開発終了
提供状況
販売終了
購入方法
未公開
発売時期
2010年
国・地域
日本
最終確認
2026-08-27
分類と状態について

分類は構造と機能に基づき、車輪の有無だけでは決まりません。製品段階は実証された成熟度、入手可能性は現在の供給方法を表します。商用製品でも試験導入先に限定される場合があります。どちらの項目も単独では購入可能である証拠になりません。不明な事実は不明のまま扱います。

12自由度
総自由度
座位時 1.4 m
高さ
30 kg
重量

Geminoid FはATRが開発した女性型アンドロイドで、遠隔操作と人間の存在感を研究します。12の空気圧自由度による表情、顔認識、ウェブカメラ、音声駆動の口部動作を実現します。
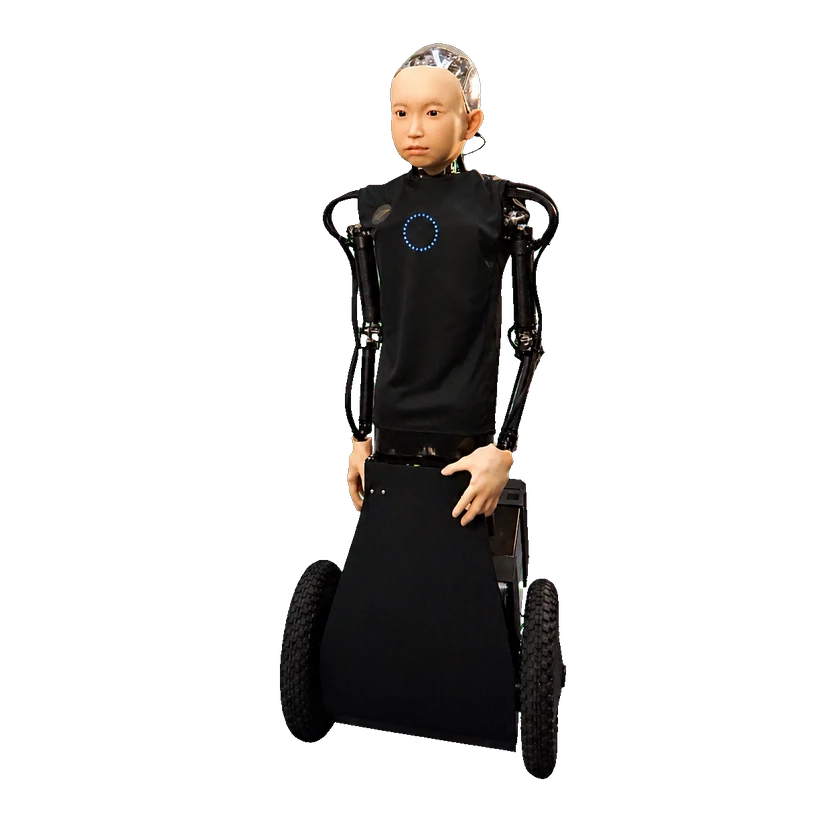
1 / 1Geminoid F

インテリジェンス・プロフィール

学習方法公式発表
遠隔操作

能力マップ

対話公式発表
人間との協働

The official Geminoid F entry describes the Geminoid platform’s teleoperation research on people conversing with the android and its capability to socially influence people.

ハードウェア仕様

本体仕様

材質
3Dスキャンした人体モデル、顔の輪郭取得に石膏を使用
総自由度
12自由度

機械・取付

高さ
座位時 1.4 m
重量
30 kg

機械構造

アクチュエータモデル
空気圧アクチュエーター
バイオニックフェイス
会話中に自然な表情を再現

バッテリーと稼働時間

電源方式
外部エアコンプレッサー

計算プラットフォーム

オンボードコンピューティング
外部アンドロイドサーバーと遠隔操作クライアント
ソフトウェアアルゴリズム
顔認識と音声駆動の口部動作生成

インタラクションと通信

オーディオI/O
操作者の音声データを解析して口部動作を同期
通信
遠隔操作サーバーとクライアントがインターネットで通信
ハンドヘルドリモコン
遠隔操作クライアント
視覚認識
顔認識システム
視覚追跡
ウェブカメラで操作者の顔の向きを取得
音声インタラクション
音声によるリアルタイム口部動作生成

開発と拡張

操作モード
遠隔操作
遠隔操作
インターネットによる遠隔操作

商用ステータス

ステータス
開発終了
価格
不明
発売時期
2010年

導入履歴

実環境での進展、変化と出典。

協力主体
Takashimaya Osaka Store · 施設提供者
用途
Retail
主なタスク
Interact with department-store customers, provide visitor engagement, and support clothing consultation and sales during documented retail field trials.
場所
Takashimaya Osaka Store, Namba, Osaka, Japan.
開始
2013-10
最終確認
2026-10-14
導入台数
1
稼働拠点数
1

導入タイムライン · 2

  1. Geminoid F begins its first department-store salesperson trial
  2. Geminoid F returns to Takashimaya Osaka for customer service
確認済み資料に基づく状態であり、現在の稼働を保証しません。2026-10-14

タイムライン

  1. ロボット公開
    Geminoid F
情報源または訂正を送信