Cyan Robotics logoCyan Robotics

ORCA

Orca I

Preis
Unbekannt
Typ
Humanoide Roboter · Humanoider in Menschengröße
Status
Prototyp
Verfügbarkeit
Noch nicht veröffentlicht
Kaufmöglichkeit
Nicht veröffentlicht
Veröffentlichungsdatum
30. Okt. 2024
Land/Region
China
Zuletzt geprüft
2026-08-14
Klassifikation und Status erklärt

Die Kategorie beschreibt Bauform und Funktion; Räder allein bestimmen nicht, ob ein Roboter humanoid ist. Die Produktphase beschreibt den belegten Reifegrad, die Verfügbarkeit den aktuellen Zugang. Auch kommerzielle Produkte können auf Pilotkunden beschränkt sein. Keiner der beiden Werte allein belegt die Kaufbarkeit. Unbekannte Fakten bleiben unbekannt.

28 Freiheitsgrade
Gesamtzahl der Freiheitsgrade
1,51 m
Höhe
42 kg
Gewicht
Ca. 5 kg pro Arm
Allgemeine Nutzlast

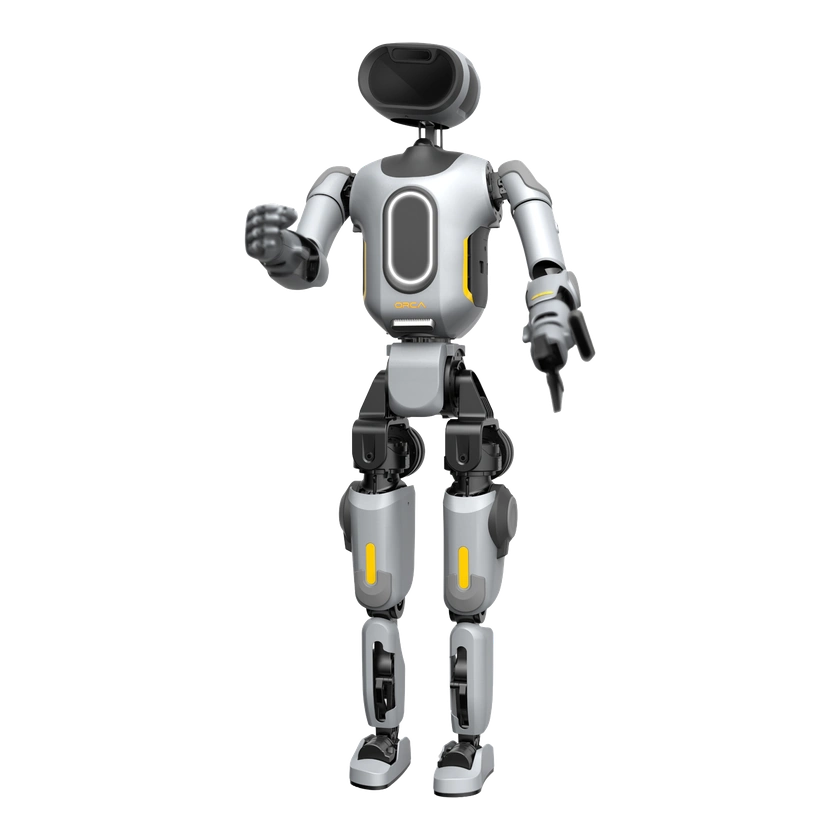
Orca I ist ein humanoider Roboter von Cyan Robotics mit zweibeiniger Bewegung bei gestreckten Knien, ausdrucksstarkem Gang und einem externen Emotionsdisplay. Optional unterstützt er geschickte Hände, offene Schnittstellen und Teleoperation des gesamten Körpers; die Spezifikationen nennen eine Größe von 1,51 m, eine Masse von 42 kg und 28 Freiheitsgrade.

1 / 1Orca I

Fähigkeitenkarte

MobilitätVorgeführt
Gehen

Cyan documents an Orca I dynamic video demonstrating walking, slope climbing, turning, gait recovery, and outdoor-road walking.
MobilitätVorgeführt
Balance

Cyan documents Orca I gait recovery in walking and standing states in its dynamic video.

ManipulationVorgeführt
Greifen

Cyan documents precise, smooth dual-arm manipulation for Orca I in its official dynamic-video release.

InteraktionVorgeführt
Sprachinteraktion

Cyan documents natural-language interaction with emotional expression for Orca I in its official dynamic-video release.

Hardwarespezifikationen

Physische Spezifikationen

Beinlänge (Oberschenkel + Unterschenkel)
0,84 m
Gesamtzahl der Freiheitsgrade
28 Freiheitsgrade

Mobilität und Nutzlast

Nutzlast je Arm
5 kg pro Arm
Kniegelenkdrehmoment
150 N·m
Allgemeine Nutzlast
Ca. 5 kg pro Arm

Mechanik und Montage

Steuerbare Freiheitsgrade je Arm
6 Freiheitsgrade pro Arm
Tiefe
280 mm
Freiheitsgrade des Kopfes
3 Freiheitsgrade
Höhe
1,51 m
Freiheitsgrade je Bein
4 Freiheitsgrade pro Bein
Taillenfreiheitsgrade
1 Freiheitsgrad
Gewicht
42 kg
Breite
520 mm

Mechanische Struktur

Kühlsystem
Lokale Luftkühlung
Dexteröse Hand
Optionale Geschicklichkeitshand
Endeffektor
Geschicklichkeitshand mit adaptivem Softgreifer
Gelenkencoder
Dual-Encoder

Sensoren

Tiefenkamera
Unterstützt
IMU
Unterstützt
LiDAR
3D-LiDAR

Akku und Laufzeit

Hot-Swap-Unterstützung
2 schnell entnehmbare intelligente Akkus mit je 5.000 mAh
Stromversorgung
Zwei Lithium-Akkus
Laufzeit
1 h Gehen; 2 h Stehen
Laufzeit in Bewegung
1 Std.

Rechenplattform

CPU
14-Kern-Hochleistungs-CPU
CPU-Kerne
14 Kerne
GPU
NVIDIA Jetson Orin Nano Super
Onboard-Rechenleistung
14-Kern-Hochleistungs-CPU; NVIDIA Jetson Orin Nano Super

Interaktion und Kommunikation

Kommunikation
Wi‑Fi 6; Bluetooth 5.2
Externer Anschluss
USB 3.0; Ethernet; 48 V
Mikrofon
Kreisförmiges Array mit sechs Mikrofonen
Fernbedienung
Unterstützt
Lautsprecher
Unterstützt

Entwicklung und Erweiterung

Teleoperation
Offene Schnittstelle für Ganzkörper-Teleoperation

Kommerzielle Informationen

Verfügbarkeit
Prototyp

Kommerzieller Status

Status
Prototyp
Preis
Unbekannt
Veröffentlichungsdatum
30. Okt. 2024

Zeitachse

  1. Roboterveröffentlichung
    Orca I
Quelle oder Korrektur einreichen