Preis
Unbekannt
Typ
Humanoide Roboter · Humanoider in Menschengröße
Anwendungsszenarien
Household · Domestic Assistance
Status
Prototyp
Verfügbarkeit
Noch nicht veröffentlicht
Kaufmöglichkeit
Nicht veröffentlicht
Veröffentlichungsdatum
22. Feb. 2025
Land/Region
Vereinigte Staaten
Zuletzt geprüft
2026-06-26
1,65 m
Höhe
30 kg
Gewicht
15 kg
Allgemeine Nutzlast
1,3889 m/s
Gehgeschwindigkeit

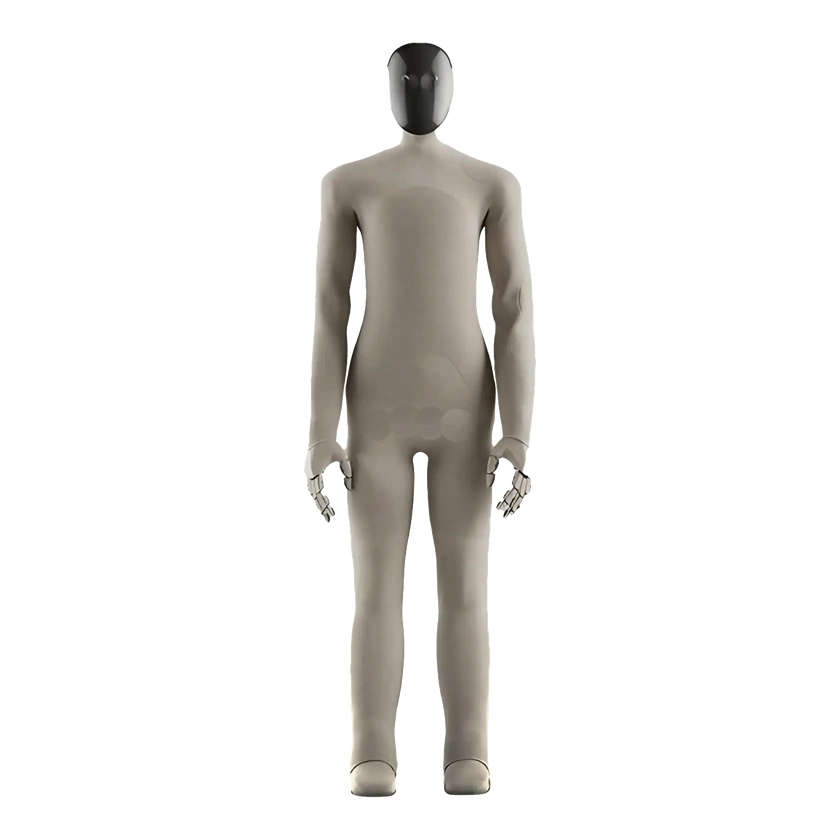
NEO Gamma ist ein auf den Haushalt ausgerichteter humanoider Prototyp von 1X Technologies. Sein weicher Strickanzug und sehnengetriebene Gelenke ermöglichen leise Bewegungen. Natürliches Gehen, Objektmanipulation, visuelle Manipulation, ein eigenes Sprachmodell und Ganzkörperlernen zielen auf praktische Haushaltshilfe und intuitive Mensch-Roboter-Interaktion.

1 / 1NEO Gamma

Intelligence-Profil

LernansatzOffizielle Angabe
Bestärkendes Lernen
LernansatzOffizielle Angabe
Menschliche Demonstration
LernansatzOffizielle Angabe
Teleoperation

Fähigkeitenkarte

MobilitätOffizielle Angabe
Gehen

1X erklärt, dass NEO Gamma mit einem natürlichen menschlichen Gang und Armschwüngen geht sowie in die Hocke gehen und sitzen kann.

MobilitätOffizielle Angabe
Balance

1X erklärt, dass NEO Gamma bei der Ausführung dynamischer Ganzkörpersteuerungsfähigkeiten das Gleichgewicht hält.

ManipulationOffizielle Angabe
Greifen

1X erklärt, dass sein Modell für visuelle Manipulation eine große Vielfalt von Objekten auch in unbekannten Umgebungen aufnehmen kann.

Hardwarespezifikationen

Freiheitsgrade und Antrieb

Armspezifikationen
Synchronisierte Armschwünge und Objektmanipulation
Aktive Freiheitsgrade
Sehnengetriebene Hände mit 25 Freiheitsgraden
Fortbewegungsart
Natürlicher menschlicher Gang; kann in die Hocke gehen und sitzen
Materialien
Weicher, 3D-gedruckter Nylon-Strickanzug mit weichen Abdeckungen
A-bewerteter Geräuschpegel
10 dB leiser als seine Vorgängermodelle
Weiche Polsterung
Weicher 3D-gedruckter Strickanzug und weiche Abdeckungen

Mobilität und Nutzlast

Höchstgeschwindigkeit
5 km/h
Allgemeine Nutzlast
15 kg
Gehgeschwindigkeit
1,3889 m/s

Mechanik und Montage

Höhe
1,65 m
Gewicht
30 kg

Mechanische Struktur

Aktuatormodell
Muskelähnliche kabelgetriebene Aktuatoren
Dexteröse Hand
Handhabt vielfältige und empfindliche Haushaltsgegenstände

Sensoren

Sensoren
Ganzkörper-Drucksensorik mit visueller Manipulation
Taktiler Sensor
Ganzkörper-Druckempfindlichkeit und taktile Haut
Bildsensor
Visuelle Manipulation in unbekannten Umgebungen

Rechenplattform

KI-Modell
Eigenentwickeltes Large Language Model (LLM)
Softwarealgorithmus
100-Hz-Ganzkörperregler mit Reinforcement Learning aus menschlichen Bewegungen
VLA-Modell
Visuelles Manipulationsmodell / VLA-Modell

Sicherheit und Schutz

Mensch-Roboter-Sicherheit
Sehnengetriebene Bewegung und Interaktion mit weichen Körpern für mehr Sicherheit zu Hause
Sicherheitssystem
Weiche Abdeckungen und sehnengetriebene Gelenke für sichere Bewegungen

Interaktion und Kommunikation

Fernbedienung
Teleoperierter Betrieb
Haptisches Feedback
Ganzkörper-Berührungswahrnehmung

Entwicklung und Erweiterung

Teleoperation
Teleoperierte Trainingsdaten und Bedienung

Kommerzieller Status

Status
Prototyp
Preis
Unbekannt
Veröffentlichungsdatum
22. Feb. 2025

Video

Zeitachse

  1. Roboterveröffentlichung
    NEO Gamma
Quelle oder Korrektur einreichen