Cyan Robotics logoCyan Robotics

ORCA

Orca I

価格
不明
タイプ
ヒューマノイドロボット · 人間サイズヒューマノイド
ステータス
試作機
提供状況
未発売
購入方法
未公開
発売時期
2024年10月30日
国・地域
中国
最終確認
2026-08-14
分類と状態について

分類は構造と機能に基づき、車輪の有無だけでは決まりません。製品段階は実証された成熟度、入手可能性は現在の供給方法を表します。商用製品でも試験導入先に限定される場合があります。どちらの項目も単独では購入可能である証拠になりません。不明な事実は不明のまま扱います。

28自由度
総自由度
1.51 m
高さ
42 kg
重量
片腕最大荷重:約5 kg
汎用可搬重量

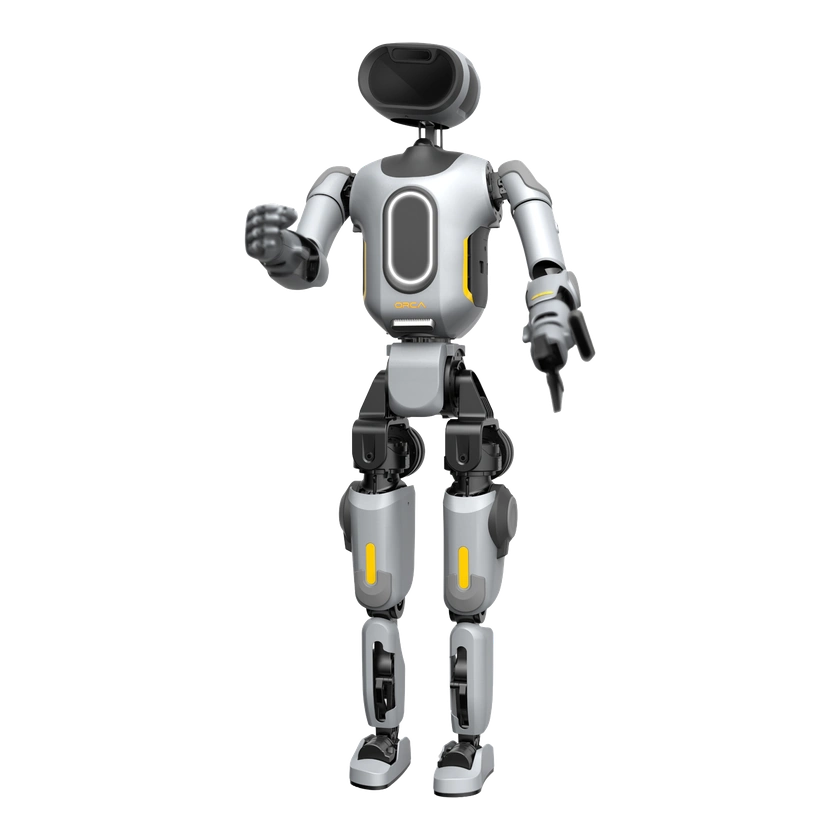
Orca I は、直膝二足歩行、感情表現の歩容、感情表示ディスプレイを備えたCyan Roboticsの人型ロボットです。器用な手の選択、公開インターフェース、全身遠隔操作に対応し、高さ1.51m、重量42kg、28自由度です。

1 / 1Orca I

能力マップ

移動実演済み
歩行

Cyan documents an Orca I dynamic video demonstrating walking, slope climbing, turning, gait recovery, and outdoor-road walking.
移動実演済み
バランス

Cyan documents Orca I gait recovery in walking and standing states in its dynamic video.

操作実演済み
把持

Cyan documents precise, smooth dual-arm manipulation for Orca I in its official dynamic-video release.

対話実演済み
音声対話

Cyan documents natural-language interaction with emotional expression for Orca I in its official dynamic-video release.

ハードウェア仕様

本体仕様

脚長(大腿+下腿)
0.84 m
総自由度
28自由度

運動性能

片腕ペイロード
片腕 5 kg
膝関節トルク
150 N·m
汎用可搬重量
片腕最大荷重:約5 kg

機械・取付

片腕制御自由度
片腕 6 自由度
奥行き
280 mm
頭部自由度
3 自由度
高さ
1.51 m
片脚自由度
片脚 4 自由度
腰部自由度
1 自由度
重量
42 kg
幅
520 mm

機械構造

冷却システム
局所空冷
デクスタラスハンド
オプションの器用な手
エンドエフェクタ
器用な手と適応型ソフトグリッパー
関節エンコーダ
デュアルエンコーダー

センサー

深度カメラ
対応
IMU
対応
LiDAR
3D LiDAR

バッテリーと稼働時間

ホットスワップ対応
5000 mAh × 2 急速着脱スマートバッテリー
電源方式
デュアルリチウム電池
稼働時間
歩行1時間;立位2時間
移動時稼働時間
1 時間

計算プラットフォーム

CPU
14コア高性能CPU
CPUコア数
14コア
GPU
NVIDIA Jetson Orin Nano Super
オンボードコンピューティング
14コア高性能CPU、NVIDIA Jetson Orin Nano Super

インタラクションと通信

通信
Wi‑Fi 6、Bluetooth 5.2
外部ポート
USB 3.0、Ethernet、48 V
マイク
6マイク円形アレイ
ハンドヘルドリモコン
対応
スピーカー
対応

開発と拡張

遠隔操作
全身遠隔操作インターフェースを開放

商業情報

販売状況
プロトタイプ

商用ステータス

ステータス
試作機
価格
不明
発売時期
2024年10月30日

タイムライン

  1. ロボット公開
    Orca I
情報源または訂正を送信