Festo logoFesto

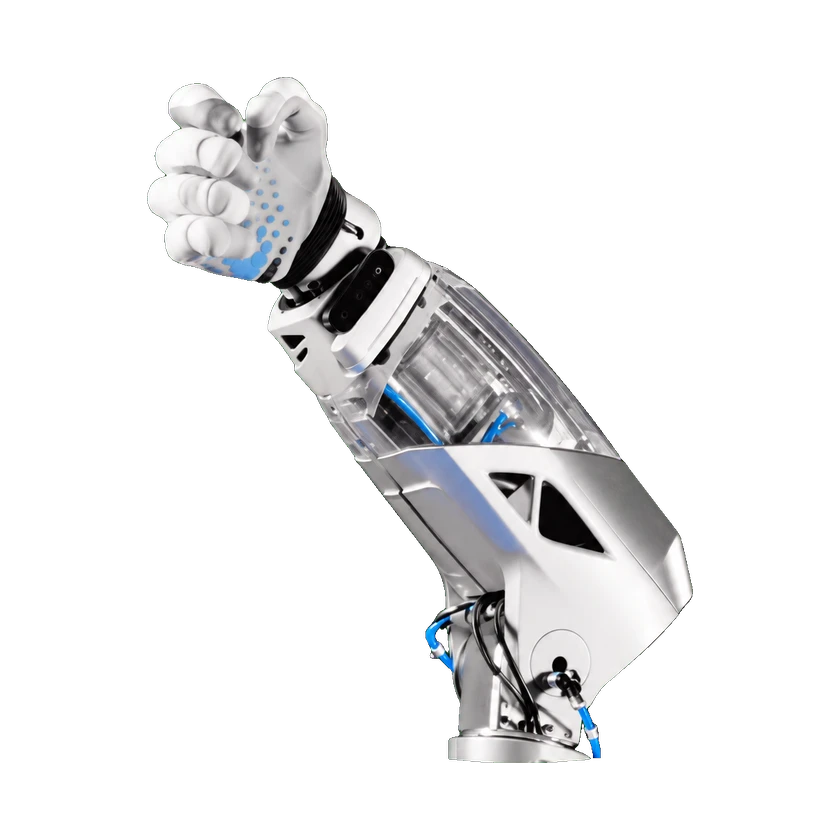
BionicSoftHand

Preis
Unbekannt
Typ
Komponenten · Dexterische Hände
Status
Prototype
Verfügbarkeit
Noch nicht veröffentlicht
Veröffentlichungsdatum
23. Juli 2020
Land/Region
Deutschland
Letzte Parameterprüfung
2026-10-30
1.295 kg
Handgewicht
5
Anzahl der Finger

Festo BionicSoftHand 2.0 verbindet pneumatische Finger mit einem Handschuh aus 113 taktilen Kraftsensoren. Die elf Freiheitsgrade umfassen das Handgelenk.

1 / 1BionicSoftHand 2.0

Technische Daten

Modellspezifikationen stehen unten. Konfigurationsabhängige Werte werden separat aufgeführt. Fehlende Daten bedeuten weder null noch nicht unterstützt.

Physische Spezifikationen

Anzahl der Finger
5
Aktuatortechnologie
Pneumatisch
Rahmenmaterial
3D-printed polyamide housing and wrist
Materialien
Flexible Faltenbälge und 3D-Textilummantelung
Materialien
EPDM bellows, approximate Shore hardness 45
Materialien
Epoxy resin airflow plate
Oberflächenstoff
Technical 3D-knitted textile fingers
Gesamtzahl der Freiheitsgrade
Including wrist: 11
Übertragungsmechanismus
Pneumatische Faltenbälge
Aktuatormodell
One DRVS semi-rotary drive and three DSNU/DSNU-S cylinders
Bewegungsbereich des Gelenks
Index lateral swivel: ≈45 °
Bewegungsbereich des Gelenks
Thumb lateral swivel: ≈90 °

Bewegung und Koordination

Koordinationsarchitektur
Twelve VTEM piezo cartridges, twenty-four proportional piezo valves
Energiebereich
Pneumatische Energie
Nutzlast der Hand
Orientation dependent: ≤4 kg

Mechanik und Montage

Handgewicht
1.295 kg

Mechanische Struktur

Dexteröse Hand
Geschickte Roboterhand BionicSoftHand
Modell der dexterösen Hand
BionicSoftHand
Endeffektor
Pneumatischer Greifer
Gelenksensortyp
Ten finger-position bending sensors, two segments per finger

Sensoren

Lagesensor
One inertial sensor
Kamera
One Intel RealSense depth camera inside wrist for object detection
Tiefenkamera
Im Handgelenk zur Objekterkennung
Kraft-Drehmoment-Sensor
Fingerkuppen, Handfläche und Außenseiten
Sensoren
Fourteen pressure sensors in airflow plate
Taktiler Sensor
Glove with 113 tactile force sensors distributed over fingertips, palm and outside of hand
Bildsensor
Tiefenbildverarbeitung für teilweise verdeckte Objekte

Akku und Laufzeit

Stromversorgung
Compressed air: 5 bar for hand, 6 bar for swivel modules

Rechenplattform

KI-Modell
Neuronales Netz
Softwarealgorithmus
Neural-network object detection trained with data augmentation

Sicherheit und Schutz

Mensch-Roboter-Sicherheit
Direkte Mensch-Roboter-Interaktion
Sicherheitssystem
Pneumatischer Betrieb für sichere Interaktion

Interaktion und Kommunikation

Haptisches Feedback
Passt die Greifkraft an das Objekt an
Visuelle Erkennung
Erkennt teilweise verdeckte Objekte

Entwicklung und Erweiterung

Integrationsschnittstelle
BionicMobileAssistant
Betriebsmodi
Adaptives Greifen mit taktiler und visueller Rückmeldung
Workflow-Integration
Montage und Intralogistik

Konfigurationen

BionicSoftHand 2.0

Sensorik

Taktiles Sensoriksystem vorhanden
Unterstützt
Kommerzieller Status

Status
Prototype
Preis
Unbekannt
Veröffentlichungsdatum
23. Juli 2020
Quelle oder Korrektur einreichen