Festo logoFesto

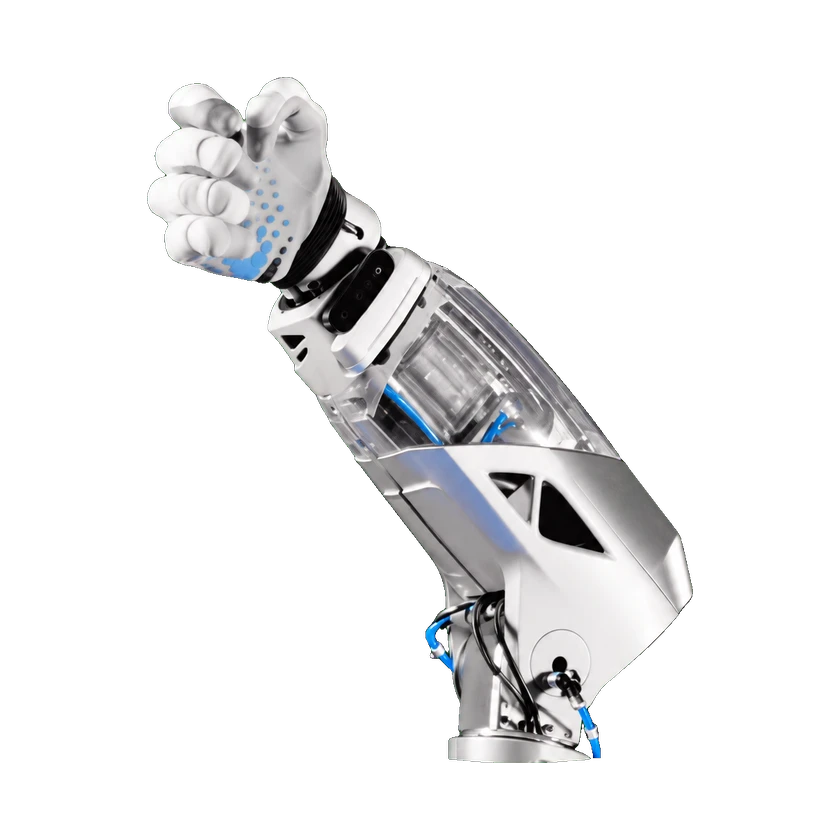
BionicSoftHand

価格
不明
タイプ
コンポーネント · 器用ハンド
ステータス
Prototype
提供状況
未発売
発売時期
2020年7月23日
国・地域
ドイツ
直近の仕様確認
2026-10-30
1.295 kg
本体重量
5
指の数

BionicSoftHand 2.0 は、触覚力センシング、2自由度の手首、深度ビジョン、ニューラルネットワークを備えた空気圧グリッパーです。

1 / 1BionicSoftHand 2.0

技術仕様

以下はモデルの仕様です。構成固有の値は別途表示します。データ未掲載はゼロや非対応を意味しません。

本体仕様

指の数
5
アクチュエータ技術
空気圧
フレーム材質
3Dプリントのポリアミド製ハウジングと手首
材質
柔軟なベローズと3Dテキスタイルコート
材質
EPDMベローズ、ショア硬度約45
材質
エポキシ樹脂製流路板
表面生地
技術用三次元ニット製指カバー
総自由度
手首を含む: 11

Version-specific official brochure; v2 total includes wrist

伝達機構
空気圧ベローズ
アクチュエータモデル
DRVS半回転駆動一台、DSNU/DSNU-Sシリンダー三台
関節運動範囲
人差し指横旋回:約45 °
関節運動範囲
親指横旋回:約90 °

運動と協調制御

協調制御アーキテクチャ
十二個のVTEM圧電カートリッジ、二十四個の比例圧電弁
エネルギー方式
空気圧エネルギー
手部ペイロード
姿勢に依存:≤4 kg

機械・取付

本体重量
1.295 kg

機械構造

デクスタラスハンド
BionicSoftHandデクスタラスハンド
デクスタラスハンドモデル
BionicSoftHand
エンドエフェクタ
空気圧グリッパー
関節センサータイプ
指位置用屈曲センサー十個、各指二セグメント

センサー

姿勢センサー
慣性センサー一個
カメラ
手首内側のIntel RealSense深度カメラ一台、物体検出用
深度カメラ
手首内部に配置し物体を検出
力/トルクセンサー
指先、手のひら、手の外側
知覚センサー
流路板内の十四個の圧力センサー
触覚センサー
指先・掌・手の外側に113個の触覚力センサーを持つグローブ
ビジョンセンサー
部分的に隠れた物体の深度認識

バッテリーと稼働時間

電源方式
圧縮空気:手部5 bar、旋回モジュール6 bar

計算プラットフォーム

AIモデル
ニューラルネットワーク
ソフトウェアアルゴリズム
データ拡張で学習したニューラルネットワークによる物体検出

安全と保護

人間・ロボット安全
人間とロボットの直接インタラクション
安全システム
安全なインタラクションのための空気圧駆動

インタラクションと通信

触覚フィードバック
対象物に応じて把持力を調整
視覚認識
部分的に隠れた物体を検出

開発と拡張

統合インターフェース
BionicMobileAssistant
操作モード
触覚・視覚フィードバックによる適応把持
ワークフロー統合
組立とイントラロジスティクス

構成

BionicSoftHand 2.0

センシング

触覚センシング搭載
対応

商用ステータス

ステータス
Prototype
価格
不明
発売時期
2020年7月23日
情報源または訂正を送信