Festo logoFesto

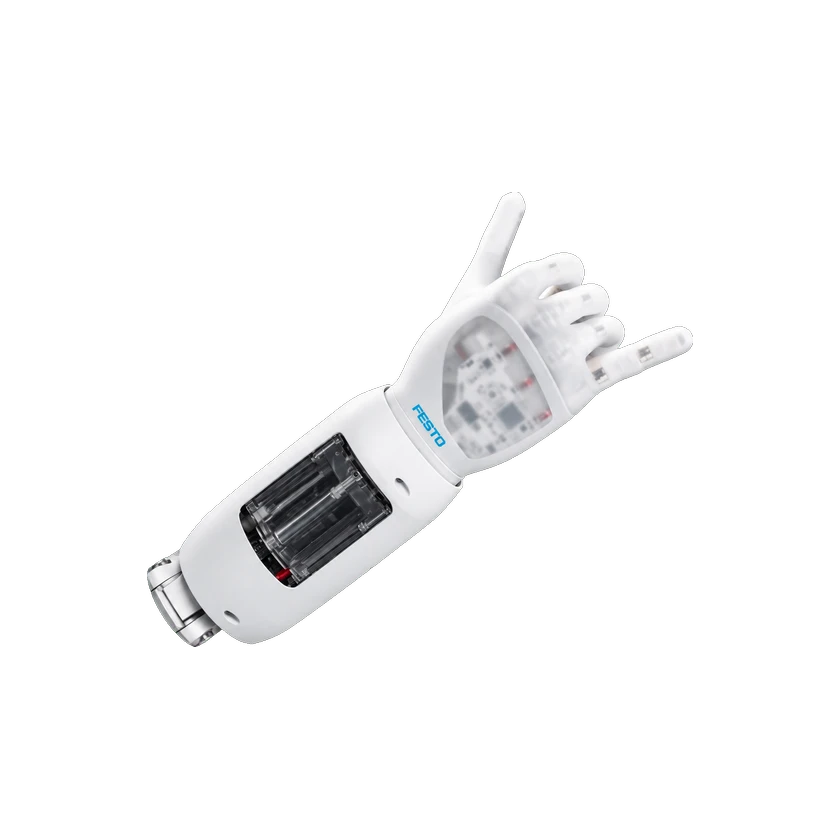
BionicSoftHand

Preis
Unbekannt
Typ
Komponenten · Dexterische Hände
Status
Prototype
Verfügbarkeit
Noch nicht veröffentlicht
Veröffentlichungsdatum
2019
Land/Region
Deutschland
Letzte Parameterprüfung
2026-10-30
5
Anzahl der Finger

BionicSoftHand ist eine pneumatische Soft-Roboterhand von Festo. Luftkammerbälge in den Fingern sind von einem 3D-Textil aus elastischen und hochfesten Fäden umgeben, das Ausdehnung und Bewegung lenkt. Festo beschreibt Reinforcement Learning in einer virtuellen Umgebung mit digitalem Zwilling, um einen zwölfseitigen Körper mit einer vorgegebenen Seite nach oben zu drehen.

1 / 1BionicSoftHand

Technische Daten

Modellspezifikationen stehen unten. Konfigurationsabhängige Werte werden separat aufgeführt. Fehlende Daten bedeuten weder null noch nicht unterstützt.

Physische Spezifikationen

Anzahl der Finger
5
Aktuatortechnologie
Pneumatisch
Rahmenmaterial
Housing made from 3D printing material
Materialien
Flexible Faltenbälge und 3D-Textilummantelung
Materialien
EPDM bellows, approximate Shore hardness 45
Materialien
Silicone skin
Materialien
Stereolithography resin airflow plate
Oberflächenstoff
Dyneema textile covering
Gesamtzahl der Freiheitsgrade
12 DOF
Übertragungsmechanismus
Pneumatische Faltenbälge
Aktuatormodell
Two EV pneumatic swivel modules for thumb and index lateral motion

Bewegung und Koordination

Koordinationsarchitektur
Twelve VTEM piezo cartridges, twenty-four proportional piezo valves
Energiebereich
Pneumatische Energie
Nutzlast der Hand
Orientation dependent: ≤4 kg

Mechanik und Montage

Länge
Each long finger: 9.8 cm
Länge
Little finger: 7.9 cm
Montageschnittstelle
Direkt an der Hand montierte digitale Ventilinsel

Mechanische Struktur

Dexteröse Hand
Geschickte Roboterhand BionicSoftHand
Modell der dexterösen Hand
BionicSoftHand
Endeffektor
Pneumatischer Greifer
Gelenksensortyp
Ten inertial sensors in fingers

Sensoren

Lagesensor
One inertial sensor on back of hand
Kamera
One Leap Motion depth-sensing camera for computer vision
Tiefenkamera
Tiefenkamera für maschinelles Sehen
Sensoren
Fourteen pressure sensors in airflow plate
Taktiler Sensor
Fifteen tactile force sensors in fingers

Akku und Laufzeit

Stromversorgung
Compressed air: 3.5 bar for fingers, 6.0 bar for swivel modules

Rechenplattform

KI-Modell
Bestärkendes Lernen
Softwarealgorithmus
Reinforcement learning in parallel digital-twin simulations, transferred to physical hand

Sicherheit und Schutz

Mensch-Roboter-Sicherheit
Direkte Mensch-Roboter-Interaktion
Sicherheitssystem
Pneumatischer Betrieb für sichere Interaktion

Interaktion und Kommunikation

Externer Anschluss
One supply-air tube and one exhaust-air tube
Visuelle Erkennung
Maschinelles Sehen mit einer Tiefenkamera

Entwicklung und Erweiterung

Integrationsschnittstelle
BionicSoftArm
Betriebsmodi
Zielgerichtetes bestärkendes Lernen

Konfigurationen

BionicSoftHand

Sensorik

Taktiles Sensoriksystem vorhanden
Unterstützt
Kommerzieller Status

Status
Prototype
Preis
Unbekannt
Veröffentlichungsdatum
2019
Quelle oder Korrektur einreichen