
 Festo
BionicSoftHand
价格
未公开
类型
组件 · 灵巧手
状态
Prototype
可得性
未发布
购买方式
未公开
发布时间
2019年
国家/地区
德国
最后核验
2026-09-12
5
指头数量
BionicSoftHand 是 Festo 面向人机协作研发的气动机器人手,采用柔性波纹管、3D 织物约束和强化学习,可通过反馈试错完成抓取、保持、转动、触碰、打字与按压等任务。
1 / 1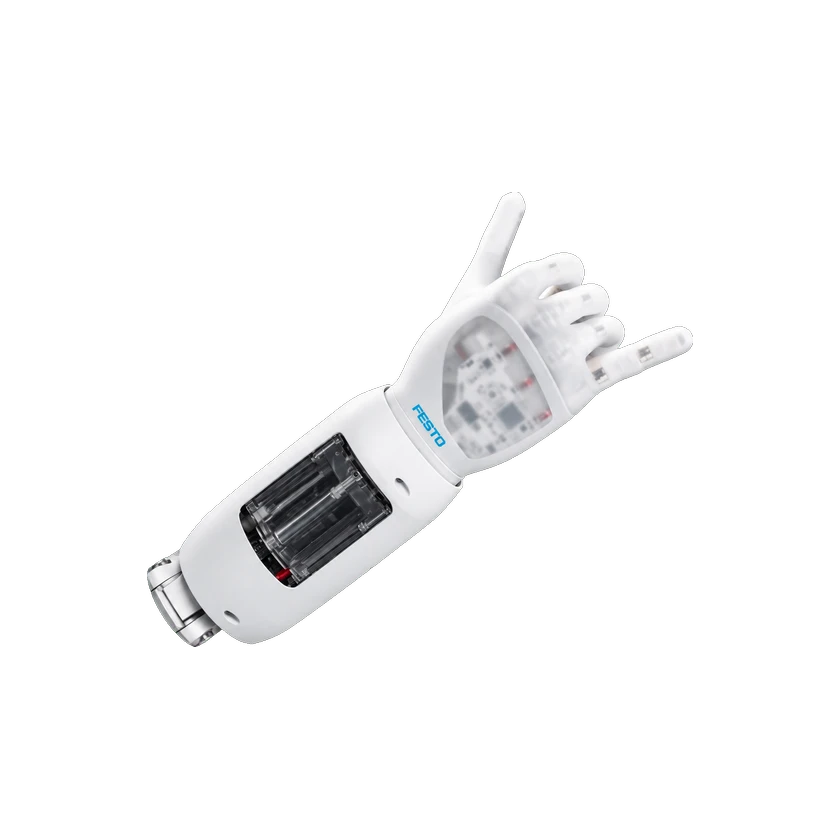
硬件规格
整机规格
执行器技术
气动
框架材质
外壳采用 3D 打印材料
材质
柔性波纹管与 3D 织物外套
材质
EPDM 波纹管,邵氏硬度约 45
材质
硅胶皮肤
材质
立体光固化树脂气流板
表层面料
Dyneema 纺织覆盖层
总自由度
12 DOF
传动机制
气动波纹管
运动与协调控制
协调控制架构
十二个 VTEM 压电阀芯,二十四个比例压电阀
能源域
气动能源
手部负载
依抓取姿态而定:≤4 kg
机械尺寸与安装
长度
四个长指各:9.8 cm
长度
小指:7.9 cm
安装接口说明
手部直装数字阀岛
机械结构
执行器型号
两个 EV 气动摆动模块,驱动拇指与食指侧向运动
灵巧手
BionicSoftHand 灵巧手
灵巧手型号
BionicSoftHand
末端执行器
气动夹持器
关节传感器类型
指部十个惯性传感器
传感器
姿态传感器
手背一个惯性传感器
摄像头
一台 Leap Motion 深度感知相机,用于计算机视觉
深度相机
用于计算机视觉的深度感知相机
感知传感器
气流板内十四个压力传感器
触觉传感器
指部十五个触觉力传感器
电池与续航
供电方式
压缩空气:手指 3.5 bar,摆动模块 6.0 bar
计算平台
AI模型
强化学习
软件算法
在并行数字孪生仿真中强化学习,再迁移至实物手
安全与防护
人机安全
支持直接人机交互
安全系统
通过气动驱动实现安全交互
交互与通信
外部接口
一根供气管与一根排气管
视觉识别
基于深度相机的计算机视觉
开发与扩展
集成接口
BionicSoftArm
操作模式
目标导向强化学习
商业状态
状态
Prototype
价格
未公开
发布时间
2019年
关联实体
提交来源或更正