
 Festo
BionicSoftHand
価格
不明
タイプ
コンポーネント · 器用ハンド
ステータス
Prototype
提供状況
未発売
購入方法
未公開
発売時期
2019年
国・地域
ドイツ
最終確認
2026-09-12
5
指の数
BionicSoftHand は、柔軟なベローズと3Dテキスタイル、強化学習を用いる Festo の空気圧ロボットハンドです。
1 / 1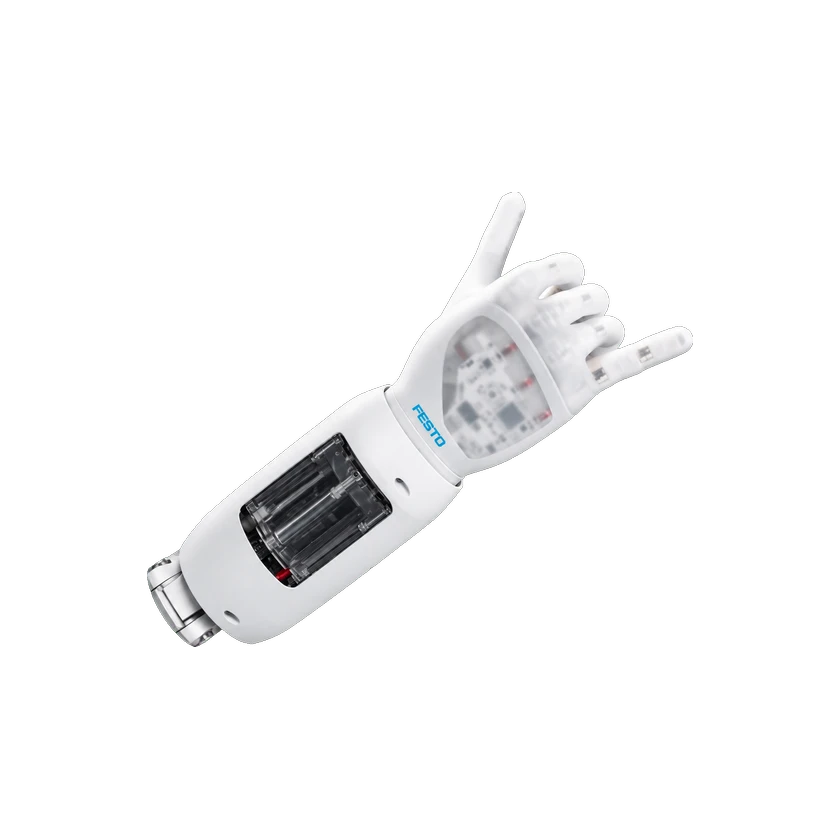
ハードウェア仕様
本体仕様
アクチュエータ技術
空気圧
フレーム材質
3Dプリント材料製ハウジング
材質
柔軟なベローズと3Dテキスタイルコート
材質
EPDMベローズ、ショア硬度約45
材質
シリコーンスキン
材質
光造形樹脂製流路板
表面生地
Dyneema繊維カバー
総自由度
12 DOF
伝達機構
空気圧ベローズ
運動と協調制御
協調制御アーキテクチャ
十二個のVTEM圧電カートリッジ、二十四個の比例圧電弁
エネルギー方式
空気圧エネルギー
手部ペイロード
姿勢に依存:≤4 kg
機械・取付
長さ
各長指:9.8 cm
長さ
小指:7.9 cm
取付インターフェース
ハンドに直接取り付けるデジタルバルブターミナル
機械構造
アクチュエータモデル
親指・人差し指の横運動用EV空気圧旋回モジュール二個
デクスタラスハンド
BionicSoftHandデクスタラスハンド
デクスタラスハンドモデル
BionicSoftHand
エンドエフェクタ
空気圧グリッパー
関節センサータイプ
指部に十個の慣性センサー
センサー
姿勢センサー
手の甲に一個の慣性センサー
カメラ
コンピュータービジョン用Leap Motion深度カメラ一台
深度カメラ
コンピュータビジョン用深度センシングカメラ
知覚センサー
流路板内の十四個の圧力センサー
触覚センサー
指部に十五個の触覚力センサー
バッテリーと稼働時間
電源方式
圧縮空気:指3.5 bar、旋回モジュール6.0 bar
計算プラットフォーム
AIモデル
強化学習
ソフトウェアアルゴリズム
並列デジタルツインで強化学習後、実機へ移行
安全と保護
人間・ロボット安全
人間とロボットの直接インタラクション
安全システム
安全なインタラクションのための空気圧駆動
インタラクションと通信
外部ポート
給気管一本と排気管一本
視覚認識
深度カメラによるコンピュータビジョン
開発と拡張
統合インターフェース
BionicSoftArm
操作モード
目標指向型強化学習
商用ステータス
ステータス
Prototype
価格
不明
発売時期
2019年
関連エンティティ
情報源または訂正を送信