Roboter
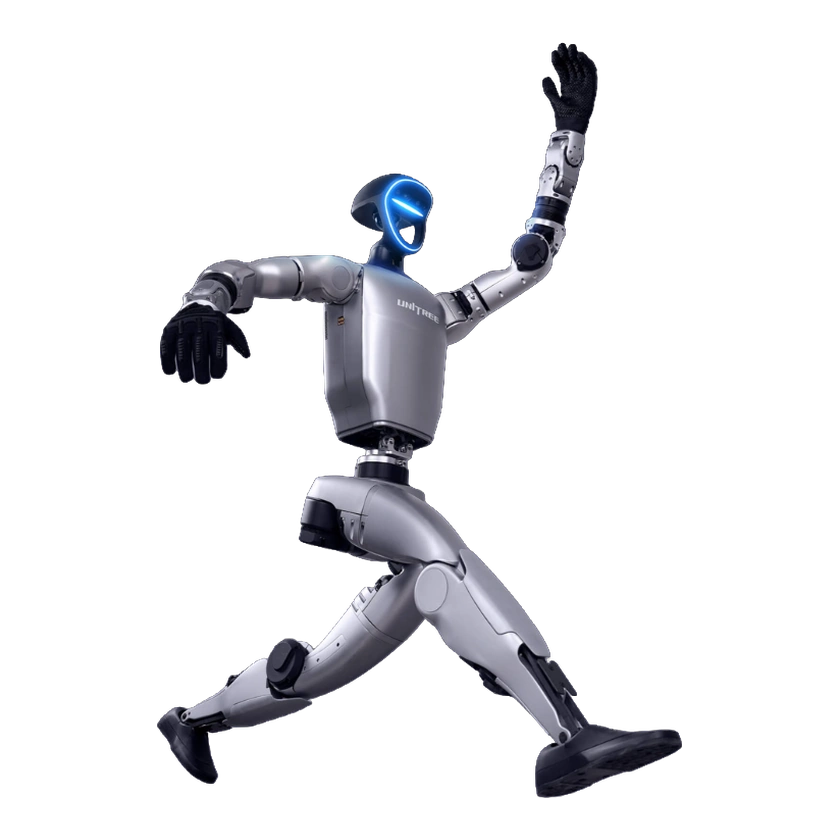
G1
GR00T N1.7Unterstützung angegeben · Simulation / Softwarekonfiguration
NVIDIA dokumentiert ein vortrainiertes G1-Konfigurationstag für das N1.7-Basismodell. · Der offizielle G1-Simulationsablauf passt GR00T N1.7 mit Demonstrationen zum Ablegen eines Apfels auf einem Teller an.
REAL_G1 verwendet relative Endeffektor- und Gelenkzustandsmodalitäten. Eingabedaten müssen zur vortrainierten Verkörperung passen; die Tabelle belegt keine tatsächlich verwendete Inferenzhardware.
Belegt nur die Simulations-/Softwarekonfiguration, keine Validierung am realen Roboter oder vorinstallierte Software.