
 Source Robotics
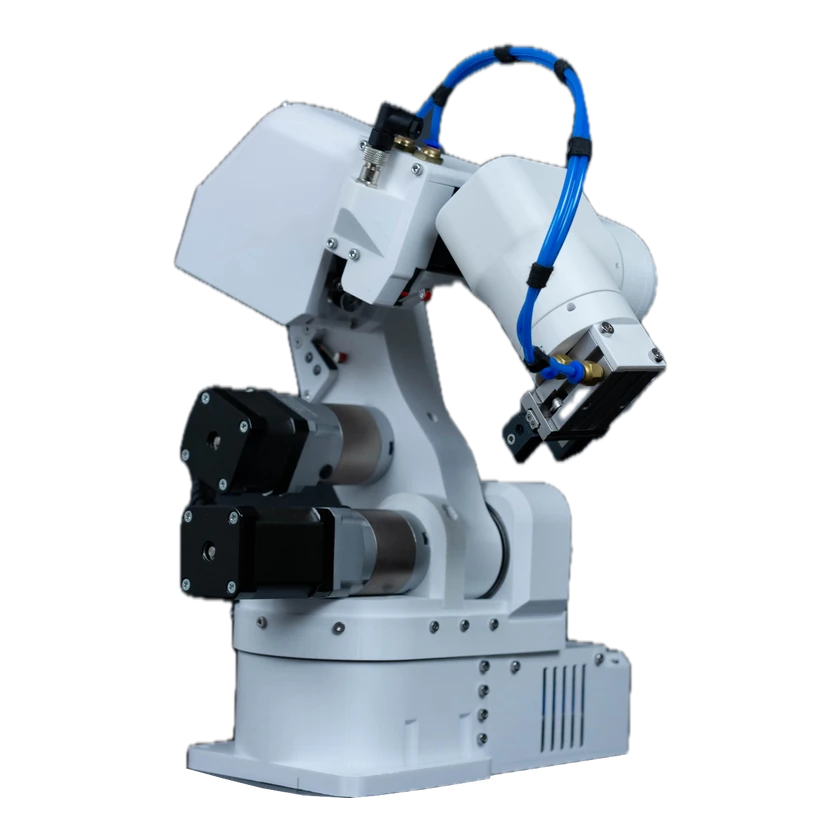
PAROL6
硬件规格
物理规格与供电
安装或佩戴方式
底座直立,以螺钉或桌夹固定
典型功耗
40 W
软件、导出与开放程度
配套软件
PAROL6 Commander(main 分支)
固件版本与更新
控制板固件版本 1
硬件开放情况
V1.1 机械文件:STL、物料清单、装配说明、URDF 与 MuJoCo 模型、气爪支架
许可证与使用限制
机械文件:CERN-OHL-S-2.0/固件:GPL-3.0
SDK地址与版本
0.9.1
自由度与驱动
执行器数量
6
执行器技术
步进电机
手臂规格
J1 轴至裸法兰 408 mm,至标准气爪 TCP 434 mm。近底座负载 1 kg、全伸距 0.5 kg,均含工具重量。
机械关节数量
6
材质
3D 打印 PETG、钢轴与轴承
运动性能
单臂负载
1 kg
最大移动速度
0.2 m/s
可达范围
43.4 cm
自由度
单臂可控自由度
6 DOF
安装法兰标准
J6 直径 8 mm 输出轴,配内径 8 mm 夹持联轴器及 M4 紧定螺钉
安装接口说明
底座 6 个 M5 安装孔,适配 30 × 30 mm 铝型材
重量
5.5 kg
机械结构
执行器型号
NEMA 17
末端执行器
SSG-48:coupler_connector_PAROL6 与 24 V/CAN。MSG:ring_cover-PAROL6 与 24 V/CAN。SMC MHZ2-16D:打印支架、双气路和 24 V 五口二位阀(5–7 bar,受部件额定压力限制)。真空夹具:打印支架、发生器及同阀单气路,另一阀口封闭。
关节编码器
无关节编码器
关节限位
J1 194.8°/J2 113.4°/J3 189.1°/J4 229.2°/J5 240.6°/J6 360°(软件限制)
关节传感器类型
限位开关(J2、J3、J5)、电感式传感器(J1、J4、J6)
关节类型
旋转关节
工作电压范围
24 V
减速器类型
行星减速箱(J2、J3、J6)和 HTD3 同步带(J1、J3、J4、J5)
电池与续航
供电方式
24 V 直流,5 A
性能与任务
板载计算
PAROL6 控制板 v2.0。v1.2 功能相同。
处理器
STM32F446,配 6 个 TMC5160 步进驱动芯片
重复定位精度
0.1 mm
安全与防护
急停功能
独立急停输入
交互与通信
外部接口
前臂 M8 四针(24 V、GND、CAN H、CAN L),另有两路 4 mm 气管
开发与扩展
配置选项
已装配测试的成品(电源、夹爪和编程适配器按订单配置)。装配套件(不含打印件和电源)。部分套件(手册列打印件、电源、减速箱和电机需自备)。开源自制文件。
集成接口
主机 USB 串口 3 Mbaud、命令周期 100 Hz;电动夹爪走 CAN;另有 2 路隔离输入和 2 路隔离输出
二次开发/SDK
Python API 参考手册 v0.9.1,需 Python 3.11 或更新版本
开源情况与制作资料
软件
已公开资料可获取;公开不代表已获得修改、分发或商用授权。
硬件设计
已开源设计文件及开放许可证已核验,使用时请遵守各资源的许可条件。
制作资料
齐全同版本物料清单、结构文件与装配教程齐全,可从零制作;使用仍需遵守各项许可。
| 类型 | 资源 | 许可证 | 适用版本 | 前往 |
|---|---|---|---|---|
| 硬件设计 | PAROL6 V1.1 STL 打印文件 GitHub · Source-Robotics/PAROL6-Desktop-robot-arm | CERN-OHL-S-2.0 | V1.1 | 前往 GitHub |
| 物料清单 | PAROL6 V1.1 物料清单 GitHub · Source-Robotics/PAROL6-Desktop-robot-arm | — | V1.1 | 前往 GitHub |
| 教程 | PAROL6 V1.1 装配说明 GitHub · Source-Robotics/PAROL6-Desktop-robot-arm | — | V1.1 | 前往 GitHub |
| 代码 | PAROL6 控制板固件 1 GitHub · Source-Robotics/PAROL6-Desktop-robot-arm | — | V1.1 | 前往 GitHub |
商业状态
状态
商业化
价格
3,570 EUR(官网德国区标价)
发布时间
2023年7月
关联实体
暂无已收录的关联产品。
时间线
- 机器人发布PAROL6
提交来源或更正