
 Source Robotics
PAROL6
価格
3,570 EUR(ドイツ向けストア表示価格)
タイプ
ロボットアーム
適用シーン
研究・教育 · 研究プラットフォーム / 研究・教育 · Education Platform
ステータス
商用
提供状況
未公開
購入方法
発売時期
2023年7月
国・地域
クロアチア
43.4 cm
リーチ
0.1 mm
位置再現性
5.5 kg
重量
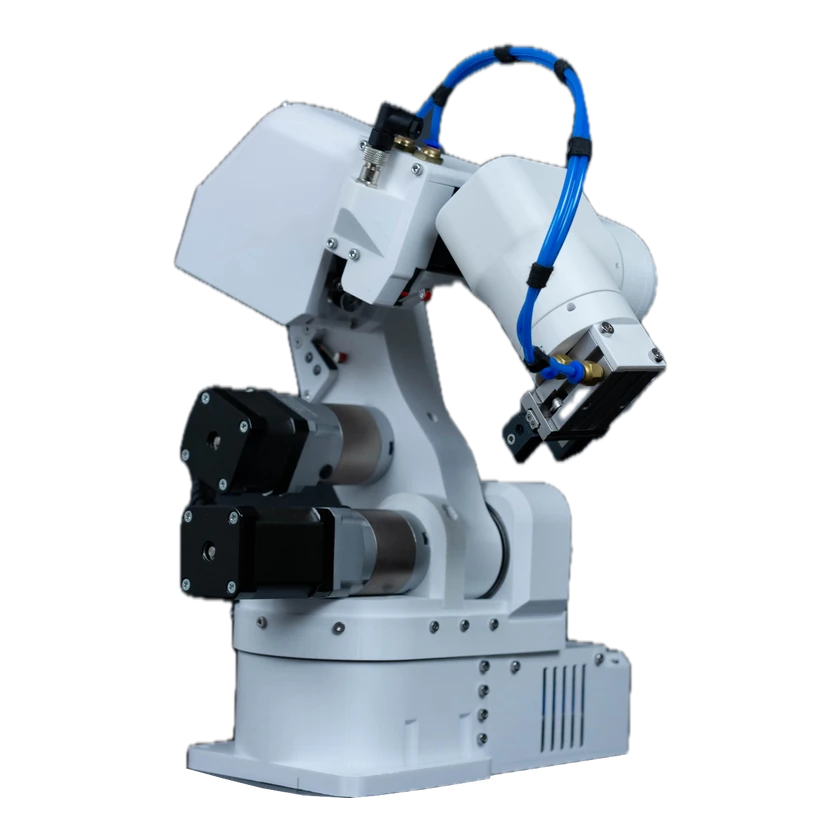
PAROL6は、研究・教育・小規模な自動化向けの6軸卓上ロボットアーム。3DプリントしたPETG部品とステッピングモーターを使う。メーカーから組立済み本体やキットを入手でき、公開された設計と部品表で自作も可能。Pythonで制御でき、電動・空圧・真空グリッパーを取り付けられる。
ハードウェア仕様
本体仕様・電源
取り付け・装着方法
直立設置。ボルトまたはクランプで固定
標準消費電力
40 W
ソフトウェア・書き出し・公開範囲
付属ソフトウェア
PAROL6 Commander(mainブランチ)
ファームウェアのバージョン・更新
制御基板ファームウェア1
ハードウェアの公開範囲
V1.1の機械設計ファイル:STL、部品表、組立手順、URDF・MuJoCoモデル、空圧グリッパーホルダー
ライセンス・利用条件
機械設計:CERN-OHL-S-2.0/ファームウェア:GPL-3.0
SDKのバージョン・入手先
0.9.1
自由度と駆動
アクチュエータ数
6
アクチュエータ技術
ステッピングモーター
アーム仕様
J1軸からフランジ面まで408 mm、標準空圧グリッパーTCPまで434 mm。ベース近傍1 kg、最大リーチ0.5 kg。いずれも工具の質量を含む。
機械関節数
6
材質
3DプリントPETG、鋼製シャフトと軸受
運動性能
片腕ペイロード
1 kg
最大移動速度
0.2 m/s
リーチ
43.4 cm
自由度
片腕制御自由度
6 DOF
取付フランジ規格
J6は直径8 mmの出力軸。内径8 mmのクランプ式継手とM4止めねじ
取付インターフェース
30 × 30 mmアルミフレーム対応のM5取付穴6個
重量
5.5 kg
機械構造
アクチュエータモデル
NEMA 17
エンドエフェクタ
SSG-48:coupler_connector_PAROL6と24 V/CAN。MSG:ring_cover-PAROL6と24 V/CAN。SMC MHZ2-16D:造形ホルダー、2本の給気配管、24 Vの5ポート2位置弁(部品定格内で5~7 bar)。真空:造形ホルダー、エジェクター、同じ弁から給気1系統、他方出口は閉止。
関節エンコーダ
関節エンコーダーなし
関節リミット
J1 194.8°/J2 113.4°/J3 189.1°/J4 229.2°/J5 240.6°/J6 360°(ソフトウェア制限)
関節センサータイプ
リミットスイッチ(J2、J3、J5)、誘導センサー(J1、J4、J6)
関節タイプ
回転関節
動作電圧
24 V
減速機タイプ
遊星減速機(J2、J3、J6)とHTD3ベルト(J1、J3、J4、J5)
バッテリーと稼働時間
電源方式
DC 24 V、5 A
性能・タスク
オンボードコンピューティング
PAROL6制御基板v2.0。v1.2と機能は同じ。
プロセッサ
STM32F446とTMC5160ステッピングモータードライバー6基
位置再現性
0.1 mm
安全と保護
非常停止
非常停止専用入力
インタラクションと通信
外部ポート
前腕にM8 4ピン(24 V、GND、CAN H、CAN L)と4 mm空圧配管2本
開発と拡張
構成オプション
組立・試験済み完成品(電源、グリッパー、書き込みアダプターは注文構成による)。組立キット(造形部品と電源は別途用意)。部品キット(V1.1マニュアルでは造形部品、電源、減速機、モーターは別途用意)。自作用公開ファイル。
統合インターフェース
ホストUSBシリアル3 Mbaud、指令周期100 Hz。電動グリッパーはCAN。絶縁入力2点と絶縁出力2点
二次開発/SDK
Python APIリファレンスv0.9.1、Python 3.11以降
オープンソースと製作資料
ソフトウェア
公開済み資料を入手できますが、公開だけで再利用の権利が付与されるわけではありません。
ハードウェア設計
オープンソース設計ファイルと公開ライセンスを検証済みです。各資料の利用条件に従ってください。
製作資料
資料完備同じバージョンの部品表、構造ファイル、組立手順が揃っています。利用条件を確認してください。
| 種類 | 資料 | ライセンス | 対象バージョン | 開く |
|---|---|---|---|---|
| ハードウェア | PAROL6 V1.1 STLファイル GitHub · Source-Robotics/PAROL6-Desktop-robot-arm | CERN-OHL-S-2.0 | V1.1 | 開く GitHub |
| 部品表 | PAROL6 V1.1 部品表 GitHub · Source-Robotics/PAROL6-Desktop-robot-arm | — | V1.1 | 開く GitHub |
| ガイド | PAROL6 V1.1 組立手順 GitHub · Source-Robotics/PAROL6-Desktop-robot-arm | — | V1.1 | 開く GitHub |
| コード | PAROL6 制御基板ファームウェア1 GitHub · Source-Robotics/PAROL6-Desktop-robot-arm | — | V1.1 | 開く GitHub |
商用ステータス
ステータス
商用
価格
3,570 EUR(ドイツ向けストア表示価格)
発売時期
2023年7月
関連エンティティ
関連製品はまだ登録されていません。
タイムライン
- ロボット公開PAROL6
情報源または訂正を送信