
 Source Robotics
PAROL6
가격
3,570 EUR(공식 독일 스토어 표시 가격)
유형
로봇 팔
적용 시나리오
연구 및 교육 · 연구 플랫폼 / 연구 및 교육 · Education Platform
상태
상용화
공개 현황
구매 가능 여부
미공개
구매 방식
공개일
2023년 7월
국가/지역
크로아티아
43.4 cm
도달 범위
0.1 mm
반복 정밀도
5.5 kg
무게
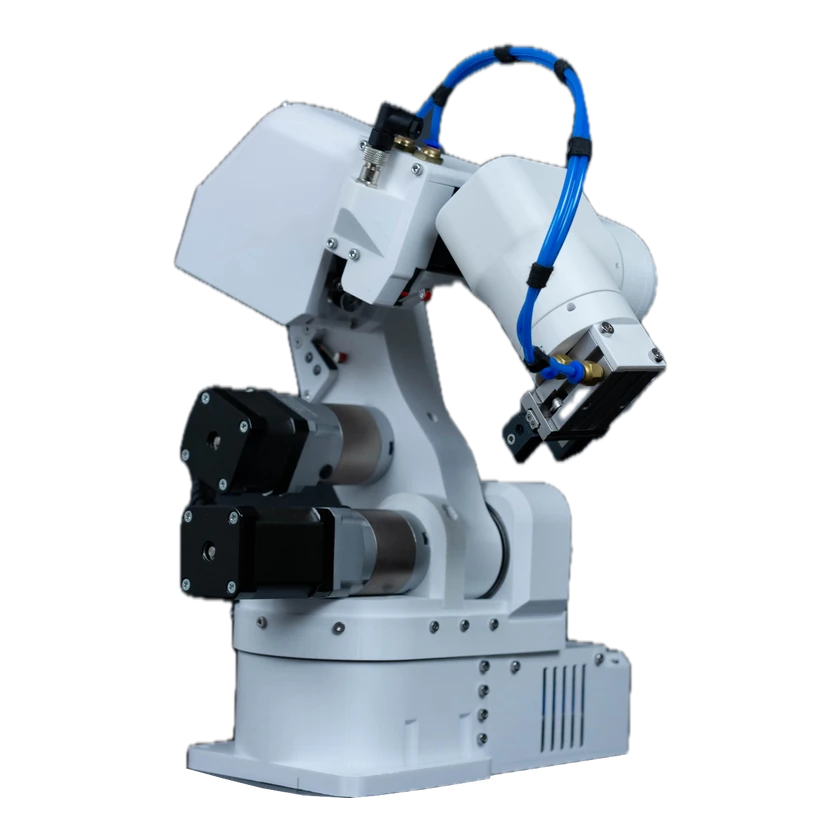
PAROL6는 연구, 교육, 소규모 자동화용 6축 탁상형 로봇 팔이다. 3D 프린팅 PETG 부품과 스테퍼 모터를 사용한다. 제조사가 완제품과 키트를 제공하고, 기계 설계와 부품 목록을 공개해 직접 제작할 수 있다. Python으로 제어하며 전동·공압·진공 그리퍼를 장착할 수 있다.
하드웨어 사양
물리 사양 및 전원
설치·착용 방식
수직 설치, 볼트 또는 클램프 고정
일반 소비 전력
40 W
소프트웨어·내보내기·공개 범위
전용 소프트웨어
PAROL6 Commander(main 브랜치)
펌웨어 버전 및 업데이트
제어 보드 펌웨어 1
하드웨어 공개 범위
V1.1 기계 설계 파일: STL, 부품 목록, 조립 설명서, URDF·MuJoCo 모델, 공압 그리퍼 홀더
라이선스 및 사용 조건
기계 설계: CERN-OHL-S-2.0 / 펌웨어: GPL-3.0
SDK 버전 및 다운로드 링크
0.9.1
자유도 및 구동
액추에이터 수
6
액추에이터 기술
스테퍼 모터
팔 사양
J1축에서 플랜지면까지 408 mm, 표준 공압 그리퍼 TCP까지 434 mm. 베이스 근처 1 kg, 완전 전개 시 0.5 kg. 모두 공구 무게를 포함한다.
기계 관절 수
6
소재
3D 프린팅 PETG, 강재 샤프트 및 베어링
이동성 및 페이로드
단일 팔 적재량
1 kg
최고 속도
0.2 m/s
도달 범위
43.4 cm
자유도
팔당 제어 가능 자유도
6 DOF
장착 플랜지 표준
J6 지름 8 mm 출력축, 내경 8 mm 클램프 커플러 및 M4 고정 나사
장착 인터페이스
30 × 30 mm 알루미늄 프로파일용 M5 장착 구멍 6개
무게
5.5 kg
기계 구조
액추에이터 모델
NEMA 17
엔드 이펙터
SSG-48: coupler_connector_PAROL6 및 24 V/CAN. MSG: ring_cover-PAROL6 및 24 V/CAN. SMC MHZ2-16D: 프린팅 홀더, 2개 공압 라인, 24 V 5/2 밸브(부품 정격 내 5–7 bar). 진공 그리퍼: 프린팅 홀더, 이젝터, 같은 밸브의 한쪽 급기 라인, 다른 출구는 밀폐.
관절 엔코더
관절 엔코더 없음
관절 제한
J1 194.8° / J2 113.4° / J3 189.1° / J4 229.2° / J5 240.6° / J6 360°(소프트웨어 제한)
관절 센서 유형
리미트 스위치(J2, J3, J5), 유도 센서(J1, J4, J6)
관절 유형
회전 관절
작동 전압
24 V
감속기 유형
유성 감속기(J2, J3, J6)와 HTD3 벨트(J1, J3, J4, J5)
배터리 및 작동 시간
전원 공급
DC 24 V, 5 A
성능 및 작업
온보드 컴퓨팅
PAROL6 제어 보드 v2.0. v1.2와 기능이 같다.
프로세서
STM32F446 및 TMC5160 스테퍼 드라이버 6개
반복 정밀도
0.1 mm
안전 및 보호
비상 정지
전용 비상 정지 입력
상호작용 및 통신
외부 포트
전완 M8 4핀(24 V, GND, CAN H, CAN L)과 4 mm 공압 라인 2개
개발 및 확장
구성 옵션
조립·시험 완료품(전원 공급 장치, 그리퍼, 프로그래밍 어댑터는 주문 구성에 따름). 조립 키트(프린팅 부품과 전원 공급 장치 별도). 부분 키트(V1.1 매뉴얼 기준 프린팅 부품, 전원 공급 장치, 감속기와 모터 별도). 직접 제작용 공개 파일.
통합 인터페이스
호스트 USB 시리얼 3 Mbaud, 명령 주기 100 Hz. 전동 그리퍼는 CAN 사용. 절연 입력과 출력 각 2개
2차 개발(SDK)
Python API 참조 문서 v0.9.1, Python 3.11 이상
오픈 소스 및 제작 자료
소프트웨어
공개됨자료를 받을 수 있지만 공개 자체가 재사용 권한을 의미하지는 않습니다.
하드웨어 설계
오픈 소스설계 파일과 공개 라이선스가 확인되었습니다. 각 자료의 이용 조건을 따르세요.
제작 자료
자료 완비동일 버전의 부품 목록, 구조 파일, 조립 지침이 있습니다. 각 라이선스를 확인하세요.
| 유형 | 자료 | 라이선스 | 적용 버전 | 열기 |
|---|---|---|---|---|
| 하드웨어 | PAROL6 V1.1 STL 파일 GitHub · Source-Robotics/PAROL6-Desktop-robot-arm | CERN-OHL-S-2.0 | V1.1 | 열기 GitHub |
| 부품 목록 | PAROL6 V1.1 부품 목록 GitHub · Source-Robotics/PAROL6-Desktop-robot-arm | — | V1.1 | 열기 GitHub |
| 안내 | PAROL6 V1.1 조립 설명서 GitHub · Source-Robotics/PAROL6-Desktop-robot-arm | — | V1.1 | 열기 GitHub |
| 코드 | PAROL6 제어 보드 펌웨어 1 GitHub · Source-Robotics/PAROL6-Desktop-robot-arm | — | V1.1 | 열기 GitHub |
상용화 상태
상태
상용화
가격
3,570 EUR(공식 독일 스토어 표시 가격)
공개일
2023년 7월
관련 항목
등록된 관련 제품이 없습니다.
타임라인
- 로봇 공개PAROL6
출처 또는 수정 제안 보내기