Preis
3.570 EUR (Listenpreis im deutschen Shop)
Typ
Roboterarme
Anwendungsszenarien
Forschung und Bildung · Forschungsplattform / Forschung und Bildung · Education Platform
Status
Kommerziell
Verfügbarkeit
Nicht veröffentlicht
Kaufmöglichkeit
Veröffentlichungsdatum
Juli 2023
Land/Region
Kroatien
43.4 cm
Reichweite
0.1 mm
Wiederholgenauigkeit
5.5 kg
Gewicht

PAROL6 ist ein sechachsiger Tischroboterarm für Forschung, Lehre und kleinere Automatisierungsaufgaben. Er nutzt 3D-gedruckte PETG-Teile und Schrittmotoren. Der Hersteller bietet das montierte Gerät und Bausätze an und veröffentlicht Konstruktionsdateien und Stücklisten für den Selbstbau. Der Arm ist per Python steuerbar und unterstützt elektrische, pneumatische und Vakuumgreifer.
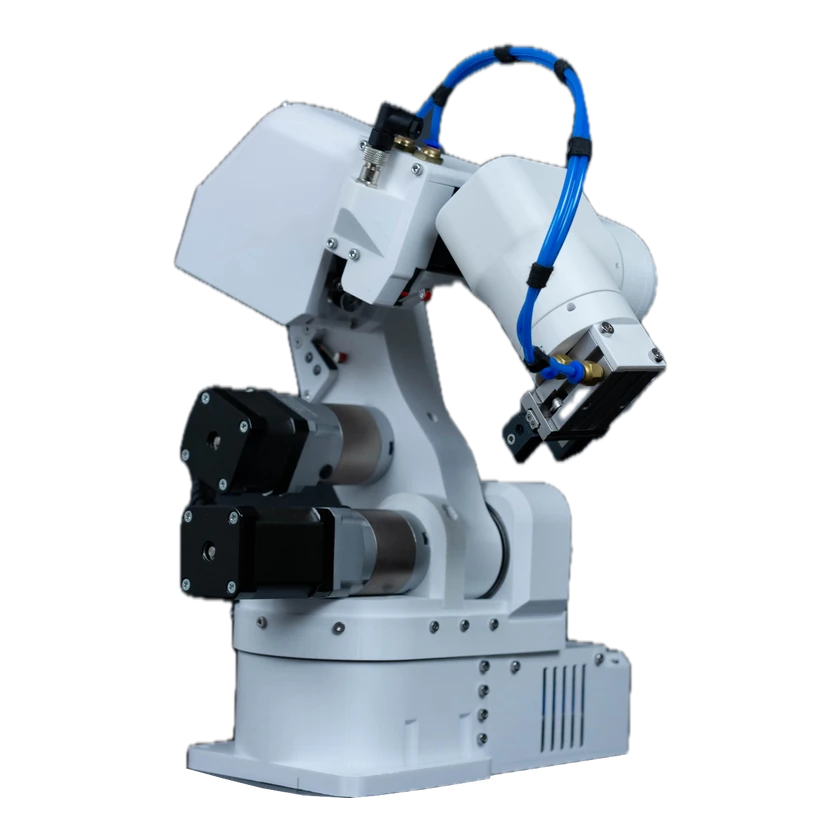
PAROL6

Hardwarespezifikationen

Bauform und Stromversorgung

Befestigungs- oder Trageweise
Aufrechte Montage, verschraubt oder geklemmt
Typische Leistungsaufnahme
40 W

Software, Export und Offenheit

Begleitsoftware
PAROL6 Commander (main-Zweig)
Firmware-Versionen und Updates
Steuerplatinen-Firmware 1
Offenheit der Hardware
Mechanikdateien V1.1: STL, Stückliste, Montageanleitung, URDF- und MuJoCo-Modelle, Pneumatikgreiferhalter
Lizenz- und Nutzungsbedingungen
Mechanik: CERN-OHL-S-2.0 / Firmware: GPL-3.0
SDK-Versionen und Bezugsquellen
0.9.1

Freiheitsgrade und Antrieb

Anzahl der Aktuatoren
6
Aktuatortechnologie
Schrittmotor
Armspezifikationen
Von der J1-Achse zum Flansch 408 mm, zum TCP des Standard-Pneumatikgreifers 434 mm. Nutzlast in Basisnähe 1 kg, bei voller Reichweite 0,5 kg. Beide Werte enthalten das Werkzeug.
Anzahl der mechanischen Gelenke
6
Materialien
3D-gedrucktes PETG, Stahlwellen und Lager

Mobilität und Nutzlast

Nutzlast je Arm
1 kg
Höchstgeschwindigkeit
0.2 m/s
Reichweite
43.4 cm

Freiheitsgrade

Steuerbare Freiheitsgrade je Arm
6 DOF
Montageflanschstandard
J6-Abtriebswelle Ø 8 mm, Klemmkupplung mit 8 mm Bohrung und M4-Gewindestiften
Montageschnittstelle
Sechs M5-Montagebohrungen für 30 × 30 mm Aluminiumprofile
Gewicht
5.5 kg

Mechanische Struktur

Aktuatormodell
NEMA 17
Endeffektor
SSG-48: coupler_connector_PAROL6 und 24 V/CAN. MSG: ring_cover-PAROL6 und 24 V/CAN. SMC MHZ2-16D: Druckhalter, zwei Luftleitungen und 24-V-5/2-Wege-Ventil (5–7 bar innerhalb der Bauteilfreigaben). Vakuum: Druckhalter, Ejektor und eine Leitung am selben Ventil, der andere Ausgang ist verschlossen.
Gelenkencoder
Keine Gelenkencoder
Gelenkgrenze
J1 194,8° / J2 113,4° / J3 189,1° / J4 229,2° / J5 240,6° / J6 360° (Softwaregrenze)
Gelenksensortyp
Endschalter (J2, J3, J5), induktive Sensoren (J1, J4, J6)
Gelenktyp
Drehgelenke
Betriebsspannung
24 V
Getriebetyp
Planetengetriebe (J2, J3, J6) und HTD3-Zahnriemen (J1, J3, J4, J5)

Akku und Laufzeit

Stromversorgung
24 V Gleichspannung, 5 A

Leistung und Aufgaben

Onboard-Rechenleistung
PAROL6-Steuerplatine v2.0. Funktional gleichwertig: v1.2.
Prozessor
STM32F446 mit sechs TMC5160-Schrittmotortreibern
Wiederholgenauigkeit
0.1 mm

Sicherheit und Schutz

Not-Halt
Separater Not-Halt-Eingang

Interaktion und Kommunikation

Externer Anschluss
Unterarm: M8, 4-polig (24 V, GND, CAN H, CAN L), plus zwei 4-mm-Druckluftleitungen

Entwicklung und Erweiterung

Konfigurationsoptionen
Montierter und geprüfter Arm (Netzteil, Greifer und Programmieradapter je nach Bestellung). Montagebausatz (Druckteile und Netzteil separat). Teilbausatz (Druckteile, Netzteil, Getriebe und Motoren laut Handbuch V1.1 separat). Offene Dateien für den Eigenbau.
Integrationsschnittstelle
USB-Seriell mit 3 Mbaud und 100 Hz Befehlsrate; CAN für elektrische Greifer; je zwei isolierte Ein- und Ausgänge
Sekundärentwicklung (SDK)
Python-API-Referenz v0.9.1, Python 3.11 oder neuer

Open Source und Bauunterlagen

Software

Veröffentlicht

Materialien sind zugänglich; daraus folgt keine Berechtigung zur Weiterverwendung.

Hardwaredesign

Open Source

Designdateien und offene Lizenz sind verifiziert. Beachten Sie die jeweiligen Lizenzbedingungen.

Bauunterlagen

Vollständig

Stückliste, Strukturdateien und Montageanleitung liegen für dieselbe Version vor. Beachten Sie die Lizenzen.

TypRessourceLizenzGültige VersionÖffnen
HardwarePAROL6 V1.1 STL-Dateien

GitHub · Source-Robotics/PAROL6-Desktop-robot-arm

CERN-OHL-S-2.0V1.1Öffnen GitHub
StücklistePAROL6 V1.1 Stückliste

GitHub · Source-Robotics/PAROL6-Desktop-robot-arm

—V1.1Öffnen GitHub
AnleitungPAROL6 V1.1 Montageanleitung

GitHub · Source-Robotics/PAROL6-Desktop-robot-arm

—V1.1Öffnen GitHub
CodePAROL6 Steuerplatinen-Firmware 1

GitHub · Source-Robotics/PAROL6-Desktop-robot-arm

—V1.1Öffnen GitHub

Kommerzieller Status

Status
Kommerziell
Preis
3.570 EUR (Listenpreis im deutschen Shop)
Veröffentlichungsdatum
Juli 2023

Zeitachse

  1. Roboterveröffentlichung
    PAROL6
Quelle oder Korrektur einreichen