
 清华大学
9DTact
价格
未公开
类型
组件 · 触觉传感器
状态
原型
可得性
未公开
购买方式
未公开
发布时间
未公开
国家/地区
中国
- 通道频率 · image
- 90 Hz
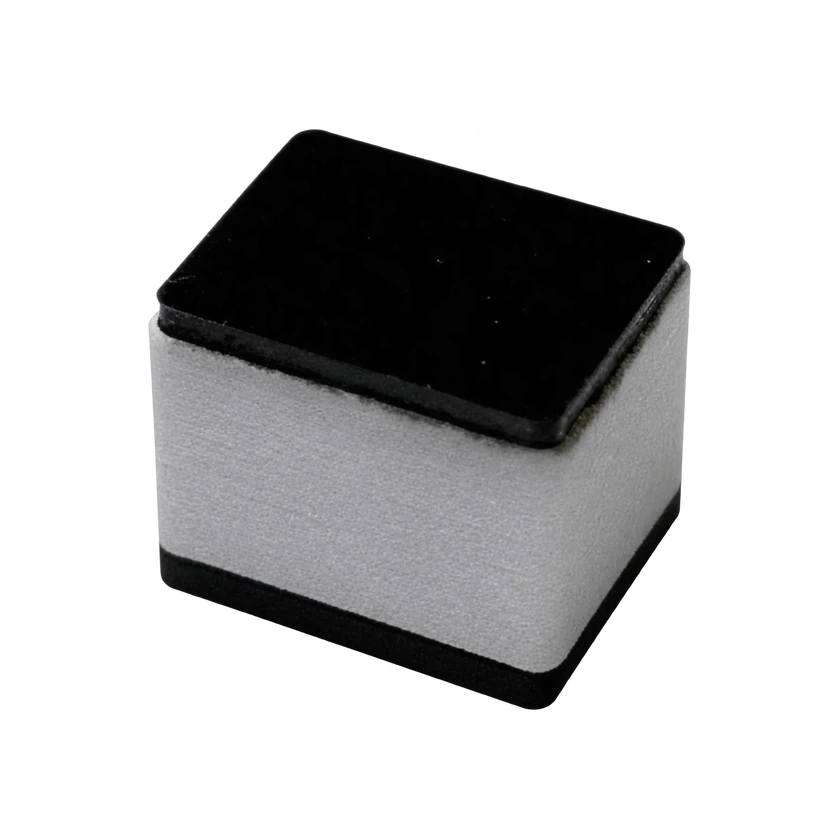
9DTact 是上海期智研究院、清华大学、华中科技大学和上海人工智能实验室研究人员开发的视触觉原型。相机在白光下读取硅胶形变,重建三维接触几何,并估计三轴力和三轴力矩。硬件设计、标定代码和 ROS 示例已公开。
技术参数
感知能力与传感原理
算法输出
三维接触几何
算法输出
三轴力与三轴力矩估计
直接感知
凝胶形变
传感方法
白光 LED 与相机读取无标记硅胶形变
传感原理
相机式光学
测量性能
通道频率 · 图像
90 Hz
物理结构与尺寸
有效感知面积
24 × 18 mm (432 mm²)
安装位置
机器人手指
安装位置
夹爪夹指
物理形态
刚性外壳平面触觉垫
数据输出与通信
连接器
CSI 直连或经 CSI 转 USB
连接器
LED 板供电接口为 USB Micro-B
数据输出
触觉图像
软件与导出
软件开放程度
开源
软件、导出与开放程度
硬件开放情况
CAD 与 LED 电路板设计文件
许可证与使用限制
仓库根目录标注 MIT
第一视角与视觉数采专属
内外参可用性
相机与深度标定脚本
实体关联与公开案例
公开采用案例
Allegro Hand, DoraHand, Robotiq Gripper, Franka Gripper
公开采用案例
证据不足
其他技术参数
记录性质
开源硬件研究项目
其他技术参数
相机输入像素 640 × 480 px
其他技术参数
校正裁切像素 460 × 345 px
其他技术参数
示例采集帧率 30 fps
其他技术参数
留出物体三轴力 MAE 0.35 / 0.40 / 0.41 N
其他技术参数
留出物体三轴力矩 MAE 0.011 / 0.010 / 0.002 N·m
其他技术参数
球体压测深度 MAE 0.0462 mm
其他技术参数
力与力矩随图像回调发布
其他技术参数
样本采集筛选区间 Fx/Fy ±3 N;Fz −12 至 0 N;Tx/Ty ±0.3 N·m;Tz ±0.05 N·m
其他技术参数
训练归一化区间 Fx/Fy ±3 N;Fz −12 至 0 N;Tx/Ty ±0.2 N·m;Tz ±0.05 N·m
其他技术参数
示例标定像素尺度 0.0510 / 0.0500 mm/px
整机规格
框架材质
尼龙底座和外壳
机械尺寸与安装
高度
2.55 cm
长度
3.25 cm
安装接口说明
底座 4 个 M2 热熔螺母
重量
0.02 kg
宽度
2.55 cm
传感器
摄像头
OV5647,160° 视场角
电池与续航
供电方式
LED 板由 5 V USB 供电
供电方式
证据不足
商业状态
状态
原型
价格
未公开
发布时间
未公开
关联实体
暂无已收录的关联产品。
视频
在 YouTube 上观看
提交来源或更正